可視の組立主張を定義する
必要な可視部品と、目的の組立を区別する画像内関係を定義します。ブラケットと保持部は宣言領域で見えても、隠れたかみ合い、締付トルク、内部接着は存在から確定できません。この限界を後の注意書きだけでなくカメラ要件へ書きます。工程責任者に可視欠陥を独立に評価できる正解条件を定めてもらいます。カメラが実際に示せる内容を課題とし、不完全な組立の鮮明画像を全機械品質の証拠と呼ばないようにします。
正解治具と欠陥例を準備する
識別した正常組立、意図的に可視部品を外した例、誤った相対位置、許容治具差を準備します。正解評価は現在の画像分類から独立させます。欠品例は周辺部品と通常表面を残します。反射や異物がある生産治具に対して、きれいな空の治具は代替になりません。治具版と個体を記録し、同じ組立の反復視点を群化します。受け入れ用には別個体を確保します。候補視点で真の状態を示す特徴が見えないからといって、難しい個体の正解を変えません。
部品を分離できる視点を選ぶ
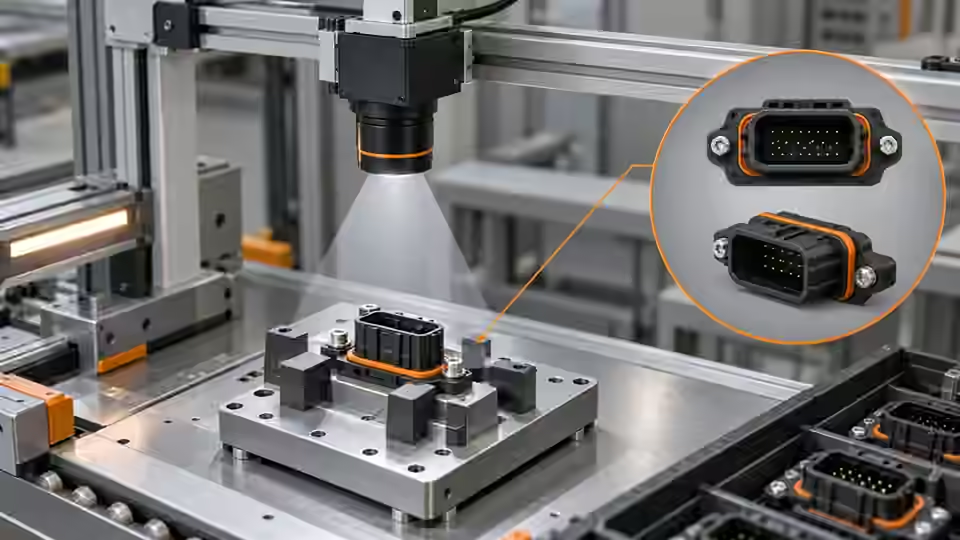
全組立と治具を一緒に確認して撮影方向を選びます。許容姿勢全体で必要部品がクランプ、工具、隣の部品から分離するか確かめます。上面は存在を示してかみ合い端を隠すことがあり、斜視は端を示す一方で透視変動を増やします。その選択を明示し同じ個体の比較を残します。通常姿勢で部品を切らないよう観察領域の周囲に余裕を持たせます。許容視点で必要属性が見えないなら画像主張を限定するか観察を追加し、隠れた物を覆うROI拡大で済ませません。
判定前に必要部品を観察する
視点は可視部品を治具から分離し、位置関係に使う特徴を保ちます。
- カメラの撮影方向
- 必要な可視部品 A
- 必要な可視部品 B
- 治具と遮蔽境界
証拠を変えず露光を管理する
代替撮影を比較する前に露光、ゲイン、レンズ位置、絞りを固定します。取得モードによって表示公称露光と実挙動が異なるため、実設定と画像識別を使います。都合のよい治具端でなく関係判定の特徴で鮮明さを見ます。同じ正解組立を静止と許容移動で比較し、選んだ取得変数だけを変えます。光る部品の境界を飽和させたり、ぶれ対策でノイズを増やして異物を部品に見せたりしません。記録例は証拠項目であり、実行するカメラ制御や量産の動き限界ではありません。
capture_record = {
    'assembly_id': assembly_id,
    'image_id': image_id,
    'fixture_revision': fixture_revision,
    'camera_settings': actual_camera_settings,
    'reference_class': reference_class,
    'visible_regions': declared_visible_regions,
}
# Proposed capture workbook fields; not an acquisition or controller implementation.
観察する操作後に撮影する
可視結果を検査する操作の後、治具が宣言した観察状態にあるイベントで撮影します。工具が覆っている画像は部品不存在を示しません。操作、組立、元画像、トリガー証拠を対応させます。各コマンドが新規画像を作ると考える前にカメラ準備と実フレーム対応を確認します。同じ正解と光学のままで計画イベントと対照イベントを比べます。有用なタイミングは必要属性を安定して示す時点であり、プレビューが最も美しい時点ではありません。
表面と姿勢の変動を調べる
正解方針を変えず、許容仕上げ、治具摩耗、回転、通常の周辺汚れを調べます。同じ組立を姿勢修正前後で比べ、次に許容範囲の独立個体を比べます。鏡面反射と遮蔽を記録表に残します。研磨保持部は明るいクランプと融合し、見やすい艶消し代替は別の観察課題になり得ます。許容姿勢で元特徴が消えたら取得限界を明示します。背景が再現していても、見えない状態を確かな欠品へ変換しません。
撮影記録表を作る
組立・治具識別、正解区分、元画像、実設定、取得イベント、可視領域を行ごとに結びます。視点選択の根拠と無効にし得る変動も加えます。クランプや反射で目標を隠した失敗比較も採用画像の隣へ残します。表は取得証拠と後の判定しきい値を分けます。静止、移動、中断時を区別して記録します。個体とイベントの対応がない保存画像だけでは、目的の組立操作を検査したという誠実な証拠になりません。
| サンプル状態 | 撮影対照 | 残す証拠 |
|---|---|---|
| 必要部品を意図的に外す | 同じ治具と周辺部品 | 元画像と独立正解 |
| クランプ近くの許容姿勢 | 同じ組立の宣言姿勢変更 | 視認性とROI余裕の注釈 |
| 反射する部品仕上げ | 固定露光と対照照明 | 飽和を含む境界の視認性 |
| 工具退出中の撮影 | 識別した操作とフレーム対応 | 工具状態、イベント、画像識別 |
分類前に画像証拠を受け入れる
合意した開発群で必要可視部品と関係特徴が観察でき、未解決群を明示してから取得基準を受け入れます。分類調整前に治具、幾何、実設定、イベントを固定します。後の受け入れには独立資料を使います。保存画像の再現は実トリガーや現在ランタイムの準備を証明しません。機械属性が隠れていたら限界を残し別検査を求めます。Deyi Visionは版付き画像調査を支援できますが、この設定は工程提案であり、完了した工場試験や保証された組立精度ではありません。
組立正解から撮影基準へ
処理開発の視点を受け入れる前に個体とイベント対応を残します。
- 組立と正解状態を識別
- 観察できる視点を選択
- 対照取得を比較
- 基準を固定し視認限界を保持
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Exposure TimeBasler確認日
- Triggered Image AcquisitionBasler確認日
- Camera CalibrationOpenCV確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- 産業用カメラ マシンビジョン
- バッテリータブ溶接高さ検査
- バルーフ ビジョンセンサ 代替
- データロジック バーコードリーダ 代替
- Banner Vision Sensor Alternative · 英語の参考資料
- EAN-13 追跡:重複と読取欠落
- 可視液位検査のカメラ設定と撮影条件を確認する
- 可視液面境界の照明とROIを比較して設定する
- 可視液面高さの判定が不安定な原因を切り分ける
- 混同行列で検査しきい値を設定する
- レーザープロファイルの基準面と欠測処理を確認する
- OCR ラベル照合:判読不能と誤文字
- 開封状態の包装内容検査に向けたカメラ設定
- 開いた包装内容の照明とROIを選ぶ手順
- 包装内容の誤った完全性判定を切り分ける
- 封口・接着剤外観:欠落の排錯
- SKU・色分選:チャンネルと変動の排錯
- 表面欠陥検査:誤警報の切り分け