フローの主張範囲を限定する
AI処理の段階で、ボトル内容を推定するニューラルモデルが必須になるわけではありません。ソースで確認した固定工位の処理は、観察できる境界から可視高さ比を求め、AIアシスタントはグラフの確認と管理されたパラメーター変更の提案を支援します。両者の役割を分けます。計算した比は液体容量ではなく、アシスタントの説明は独立した測定ではありません。Deyi Visionは定義した境界内でソース上のフロー評価を支援しますが、実際に導入されたノードとランタイムは案件ごとに確認が必要です。確認したソース時点でブラウザー内OpenCV.js処理は実装済みでなく、Webプレビューで対応を示唆しません。
入力契約を宣言する
グラフ評価前に元画像識別、ピクセル形式、容器群、切り出し座標、正解区分を固定します。切り出しは元画像へ戻す変換を保持し、報告境界をボトル画像上で確認できるようにします。不正寸法、画像外ROI、識別不一致は、黙って縮尺変更やデモ画像への差替えをせず拒否します。取得失敗を物理的な充填不足に分類しません。対応入力にグレースケール変換が必要なら版に明記し、元資料を保持します。別の元画像から改訂ROIを作って比較しても、パラメーター変更だけを切り分けたことにはなりません。
境界の観察可否を確認する
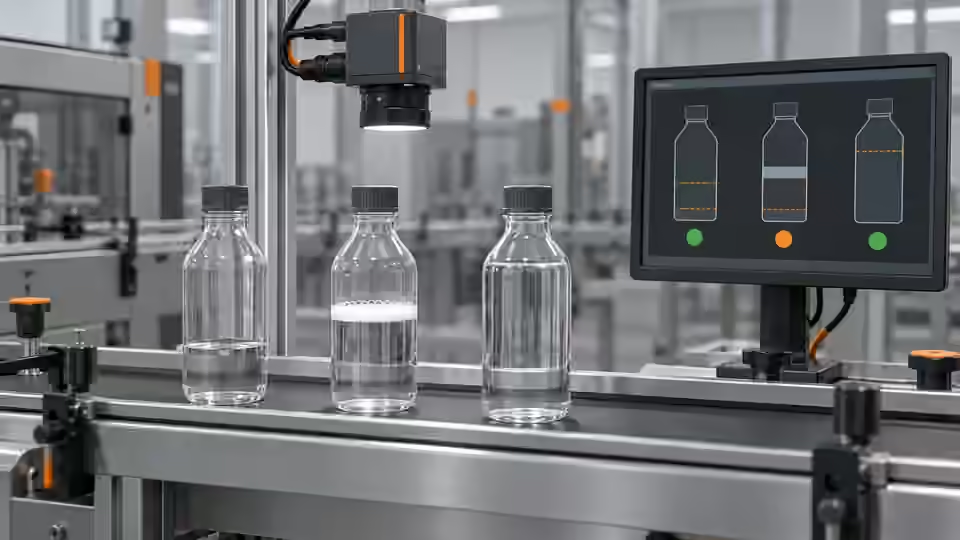
参照処理は、観察領域の十分な列数にわたる、コントラストがあり唯一の縦方向強度変化を探し、境界位置のばらつきを制限します。設定は観察可否と許可する高さ比の両方を管理します。明示的な合成例では、高さ20 pxの領域で唯一の境界y=8なら0.6、y=14なら0.3です。同じ強さの競合する変化は最初のエッジを適当に選ばずReviewとします。合成用コントラストやばらつき設定を顧客容器へ直接移しません。空ボトル、壁反射、泡を含む実際の正解付き画像で観察特徴を確認します。
画像と代理値の座標を結び付ける
境界幾何は識別のない比ではなく、固定ROIと元の容器画像を参照します。
- 固定した元画像識別
- 定義したROIと変換
- 観察できる境界幾何
- 妥当性と規則を伴う比
型付き出力で判定を保護する
数値、幾何、規則の出力は、独立して交換可能な値ではなく関連する結果として受け取ります。確認した参照実装では、境界が観察不能でも数値ポートに既定値が残り、規則はReview、幾何は測定に無効になる場合があります。その既定値は、空ボトルを測定した値ではありません。宣言した妥当性と判定状態で解釈を保護し、結果を生んだ画像と処理版の識別を保持します。下の擬似コードは制御境界の説明であり、稼働可能なPLC接続ではありません。規則欠落、非有限値、誤った出力型、未知状態には明示的な失敗処理が必要で、合格する比を作る理由にしません。
import math
state = result['rules']['Decision']
raw_number = result['number']
measurement_valid = (
    state in ('Pass', 'Fail')
    and result['geometry']['Validity'] == 'Valid'
    and type(raw_number) in (int, float)
    and math.isfinite(raw_number)
)
trusted_ratio = raw_number if measurement_valid else None
decision = state
# Preserve the native decision and identities; this snippet does not drive an actuator.
# Missing fields raise errors; invalid geometry or values never become a trusted level.
AI提案を制約する
壁反射と本来の境界を対応するコントラスト設定変更で分離するなど、仮説を明記した候補をアシスタントへ求めます。変更は対応する定義済みパラメーターに限定し、基準グラフを保持します。提案には影響するサンプル群と仮説を否定する反例を示させます。正解の変更、問題サンプルの切り捨て、Review結果の除去、未検証バックエンドへの変更で成績を良くしてはいけません。候補の保存は工程上の提案を記録するだけで、実験実行、モデルの準備、量産カメラ設定の変更を確認したことにはなりません。
開発資料で比較する
基準と候補を同じ固定開発資料、同じ入力前処理、予定した全分母で評価します。観察できたPassとFailを、Review、実行エラー、欠落結果と分けて比較します。多数の連続フレームを独立成功として数えず、容器群を含めます。充填不足の見逃しが減ったように見えても、低液位ボトルをより多くReviewへ送ったためかを確認します。そのトレードオフは有用でも明示して残します。候補選択後は受入資料を独立に保ちます。受入正解を再調整に使ったら、未使用の受入セットではなく再利用した開発証拠と記述します。
処理フロー記録表を保持する
フロー記録表は入力画像識別、ROI変換、容器正解区分、基準版と候補版、実際のランタイム識別、設定値、型付き出力を結び付けます。失敗を含め、元の規則状態と幾何を数値ポートとともに保存します。表は数値列だけでは実験を表せない理由を示します。時間は実際の実行で観測した値として記録し、保存グラフに基づく約束にしません。グラフ作成、成功した実行、技術承認を記録内で分けます。別の確認者が、候補によって観察可否、許容比の区間、または変わらない結果の説明だけが変わったのかを追跡できます。
| 結果の状況 | 必要な記録 | 解釈 |
|---|---|---|
| 合成ROI20 px内の唯一の境界y=8 | 比0.6と対応する幾何および規則 | 観察できる代理値。宣言した比の規則を適用 |
| 合成の唯一の境界y=14 | 比0.3と対応する幾何および規則 | 観察できる低い代理値。定義済み判定を保持 |
| 同じ強さの境界 | Review状態と無効な測定幾何 | 数値ポートの既定値を空ボトルと解釈しない |
| ランタイムや識別の不一致 | 元の実行失敗と要求識別 | 信頼する液位結果なし。前画像へ差し替えない |
欠落と曖昧さを注入する
引継ぎ前に元画像欠落、ROI識別誤り、ランタイム利用不能、同じ強さの境界、取消後に届く結果を明示的に試します。各ケースが見える非合格状態を保持し、前のボトルの比を借りないことを確認します。再試行は独自の要求と結果識別に対応させ、不確かな応答を成功証拠にしません。案件固有の拡張で検出器や外部モデルを使う場合は、正確なパッケージと入出力契約を別に検証します。テンプレート一覧やモデル取込みは準備完了を意味しません。本記事は画像送信を許可するものではありません。
AIが提案し、記録した比較で選ぶ
候補作成を実行、比較、案件の受入と分けます。
- 資料と基準版を固定する
- 限定されたパラメーター仮説を提案する
- 型付き結果を全件比較する
- 候補を選び限界を保持する
公開ではなく候補を引き継ぐ
選んだ候補に固定資料、入力契約、観察設定、型付き出力対応、完全な比較報告を添えて引き継ぎます。受け手が挙動と限界を再現できるように、基準と未解決例を残します。連携には引き続き確認済み撮影、イベント対応、遅延処理、独立したライン受入が必要です。合成記録表から精度を公表したり、ソース上の固定工位対応を実工場試験に合格した配布アプリとして示したりしません。次のトラブル対策は保存した失敗証拠から始め、保存がエラーなく終わっただけのグラフを成功として扱いません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Image ThresholdingOpenCV確認日
- Deyi Vision Vision WorkbenchDeyi Vision確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 液面高さ検査の処理を受け入れ連携する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- PLCと視覚装置のハンドシェイクを状態機械で定義する
- 封口・接着剤外観:ライン受入
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- トリガーからPLC判定までの遅延を負荷試験する
- 視覚レシピ一式を版管理し復旧を検証する