開いた包装の可視完全性を定義
完全性を選んだイベントの開箱やトレー内の宣言可視物品として定義します。閉じた箱、不透明緩衝材、フラップ越しの内容を推定しません。露出領域のキャップ、挿入物、シールが見えても他の必要物全体は証明しません。取得要件へ可視一覧と除外を書きます。包装責任者と独立正解を合意し、整った外観を隠れた在庫や出荷全体の完全性に変えません。
キット正解と欠品を準備
識別した正常キット、意図的な可視欠品、追加品、許容材料とトレーを準備します。欠品でも通常周辺を残し、空の新品トレーを実内容中の欠品代わりにしません。キットと包装識別を記録し反復を群化して独立受け入れを確保します。正解でも覆われた物は観察限界とし、画像へ在庫を推測させません。現在の画像出力だけで作った正解は独立ではありません。
宣言トレー内の視点を選ぶ
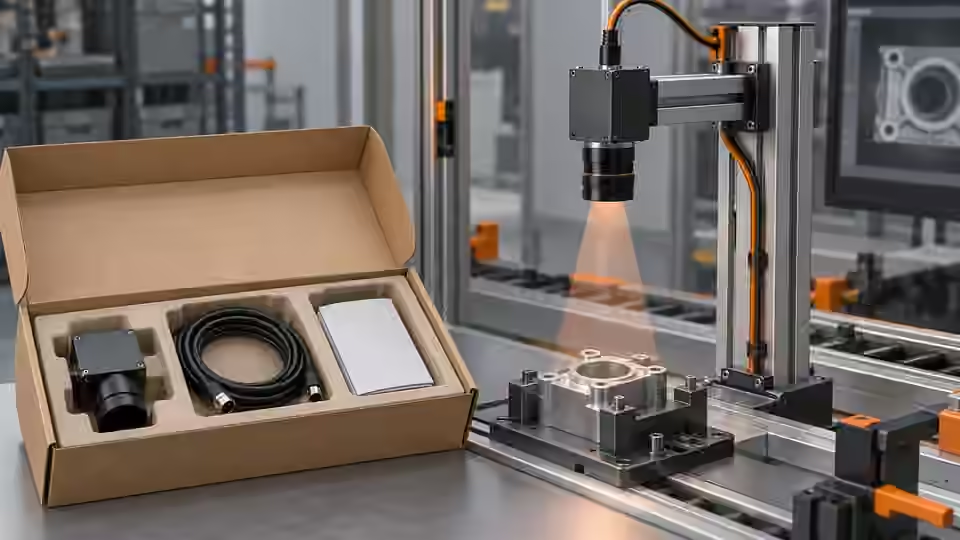
全包装、壁、フラップ、治具を見て方向を選びます。上面は区画を分離して高フラップの後ろを隠すことがあり、斜めは側面を見せて深さずれと重なりを増やします。同じ正解を許容提示で比較します。内容と包装基準の周囲に切れ防止の余裕を残します。許容視点で必要物が見えないなら提示を変えるか別確認を行い、確かな欠品と表現しません。
カメラは露出包装内容を観察
必要物を壁とフラップから見せ、覆われた内容は範囲外に残します。
- 開トレーへの撮影方向
- 宣言した可視品領域
- フラップと壁の遮蔽限界
- 覆われた内容は未観察
必要証拠の画像標本化を計画
必要観察を区別する可視特徴で標本化を計画します。仮定例の300 mm視野と3000 pxで公称0.1 mm/px、2 mm特徴は20 pxです。これは計画計算であり、実測光学解像、認識精度、深さ校正ではありません。全包装で焦点、コントラスト、歪み、物の高さを確認します。大きな色形状の存在と小さな印字識別は別課題です。画素数だけでキット識別を証明しません。
# Hypothetical framing calculation, not a calibrated inspection specification.
field_width_mm = 300.0
image_width_px = 3000
nominal_mm_per_px = field_width_mm / image_width_px  # 0.1
feature_width_mm = 2.0
nominal_feature_px = feature_width_mm / nominal_mm_per_px  # 20.0
# Check actual contrast, focus, distortion and visibility on the declared packaging specimens.
閉じて隠れる前に撮影
目的の包装操作後、閉箱や覆いの前に取得します。操作と包装を元フレームへ対応します。箱の中の手や工具は遮蔽であり欠品ではありません。実露光、準備、新画像のトリガー対応を実装モードで確認します。同じ正解で静止と許容移動を比べます。前後の美しい画像でも別包装や別状態なら代替にしません。
材料とフラップと姿勢を確認
正解を変えず紙箱色、トレー仕上げ、透明包材、フラップ、回転を調べます。同じ包装の提示変更前後と独立材質個体を比べます。反射、深い影、遮蔽を残します。光る包材が区画を占有に見せ、上がったフラップが実品を隠します。視認喪失なら期待件数でなく限界を残します。箱輪郭の再現は必要在庫を見た証拠ではありません。
包装撮影記録を作る
包装、キット、正解、元画像、実設定、イベント、フラップ・覆い状態、可視領域を結びます。失敗案と採用理由を残します。表は視認と後の件数・認識を分けます。有利な局所画像だけでなく全画像で近隣物や遮蔽を見られるようにします。動き、中断、手作業も記録します。識別なしの保存画像は目的包装と工程を検査した根拠になりません。
| 正解条件 | 取得対照 | 残す証拠 |
|---|---|---|
| 可視品を意図的に外す | 同じキット周辺とトレー | 元画像と独立正解 |
| フラップが物品を覆う | 同じ包装のフラップ対照 | 全画像と視認注釈 |
| 反射包材が内容に似る | 固定カメラと提示対 | 元反射と物体境界 |
| 撮影イベントを包装が通過 | 新フレームと宣言イベント対応 | 包装、操作、画像識別 |
可視範囲内で画像を受け入れる
合意開発群で可視物が観察でき未解決群を明示してから画像基準を受け入れます。処理開発前に提示、幾何、イベント、実設定を固定します。独立受け入れは後の判定と設備受け渡しを確認し、再処理だけで実カメラや現在パッケージの準備を認証しません。覆われた内容には別観察や在庫方法を保ちます。Deyi Visionは画像比較を支援しますが、これは開発提案で工場試験完了や万能精度の主張ではありません。
キット正解から撮影基準へ
処理開発の画像採用前に包装識別と提示を対応させます。
- 可視キット正解を固定
- 閉じる前に宣言品を露出
- 対照撮影を比較
- 基準を認め隠れた限界を保持
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Camera CalibrationOpenCV確認日
- Exposure TimeBasler確認日
- Triggered Image AcquisitionBasler確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- 産業用カメラ マシンビジョン
- バッテリータブ溶接高さ検査
- バルーフ ビジョンセンサ 代替
- データロジック バーコードリーダ 代替
- Banner Vision Sensor Alternative · 英語の参考資料
- 可視の組立検証で起きる失敗を切り分ける
- EAN-13 追跡:重複と読取欠落
- 可視液位検査のカメラ設定と撮影条件を確認する
- 可視液面境界の照明とROIを比較して設定する
- 可視液面高さの判定が不安定な原因を切り分ける
- 混同行列で検査しきい値を設定する
- レーザープロファイルの基準面と欠測処理を確認する
- OCR ラベル照合:判読不能と誤文字
- 開いた包装内容の照明とROIを選ぶ手順
- 包装内容の誤った完全性判定を切り分ける
- 封口・接着剤外観:欠落の排錯
- SKU・色分選:チャンネルと変動の排錯
- 表面欠陥検査:誤警報の切り分け