目的と適用範囲
外観判定、全イベント、実物処理を個別に受け入れます。外観合格で漏れや接着強度を認証せず、期限と応答を照合し、機能の確認資料は別に管理します。
本記事は技術評価の手順であり、そのまま稼働できる製品の認証ではありません。Deyi Vision の公開 PC 例は、確認済みサンプル画像を用いる EAN-13 ワークフローが対象です。開発コードのネイティブ OCR や検出機能は、使用前にインストール済みランタイム、結び付けられたモデル、検査内容を確認してください。ブラウザーのテンプレートがあるだけでは実行可能とは言えず、計画中の OpenCV.js バックエンドには別の検証が必要です。クラウド認識には画像範囲、提供元、モデル、費用の明示的な承認が必要です。審査用アーカイブは実行可能なリリースパッケージではありません。カメラ、ファームウェア、ドライバーの互換性も個別に確認します。以下の数値は仮定例であり、Deyi Vision の実測値や顧客成果ではありません。
確認資料の準備
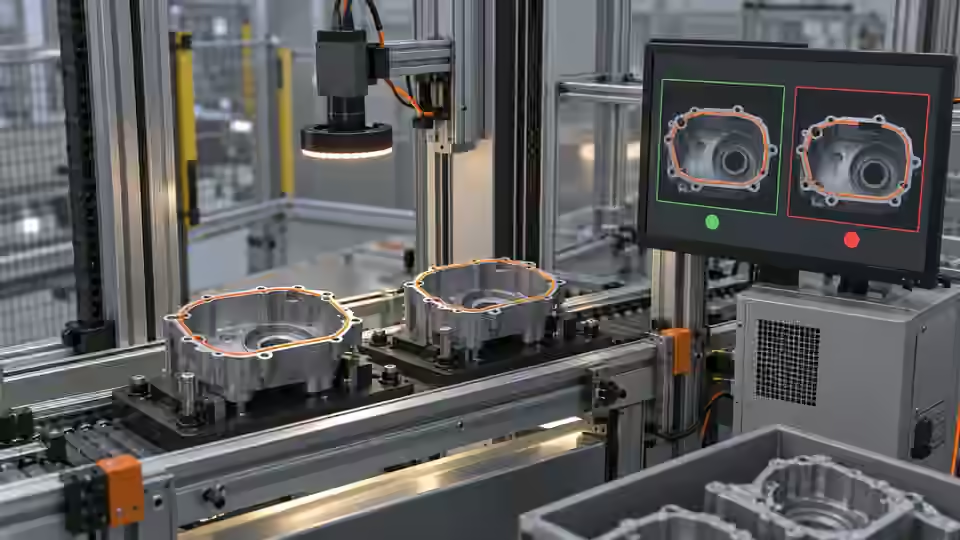
経路、材料状態、ランタイム、Review 方針を固定し、必要な機能根拠は別の受入項目にします。 シールや接着剤マスクの前に、可視の受入特徴を定義します。開封防止シールの端、熱封帯、接着剤ビードは物理的意味が異なるため、未定義の同じ外観規則を使いません。基準経路、投影、下地、撮影時の材料状態を記録します。湿潤・硬化した接着剤や反射下地では境界が変わっても接合品質の変化とは限りません。可視の欠落、位置ずれ、反射、隠れた部分を別の対照にします。画像規則は観察できる表面だけを評価し、気密性、漏れ量、剥離強度、接合強度、硬化、内部界面を証明しません。これらには工程固有の根拠が必要です。必要な面が隠れたら根拠不足か別の検証法にし、図面の期待値から経路を補完しません。 判定をアクチュエーターにつなぐ前に、ラインとの契約を決めます。取得識別、レシピ版、結果状態、期限、確認応答、欠落・遅延データの扱いを定義します。出力を禁止した状態で握手を試験し、その後に工場の受入手順に従い監視付きライン試験を行います。毎回同じ定義済みイベントから測定してください。処理時間だけでは待ち行列、通信、出力遅延を含みません。繰り返す製品コードは一意のフレーム識別ではありません。未完了作業がある状態で停止、再起動、再接続、レシピ変更を試験します。排出する実物を判断の根拠と結び付けられるよう全順序を保存します。 期限開始の時刻と完了を証明する確認応答を定義します。処理が速くてもライン結果が遅れるため、待ち行列と通信遅延も保存します。時間差は単調時計で測り、装置間の時計対応は別途記録します。平均だけでなく裾の遅延、欠落、再接続を残します。新版レシピで処理中の結果を読み替えず、記録版で完了するか合意した禁止手順を適用します。出力順序、製品位置、確認を結び付けます。分類正解、通信成功、物理搬送の確認は受入記録で区別します。
操作手順
- 独立した連続、欠落、ずれ、隠れた対照を使い、全予定イベントを残します。
- イベント、外観判定、妥当性、理由、版を送り、古い・別の応答を拒否します。
- 実出力前に画像欠落、実行不能、重複配信、遅延、処理中再起動を試します。
- 現在物体の監視実搬送を確認し、接合機能試験とは別に記録します。
試験結果の読み方
仮定は撮影 8 ms、分割 14 ms、ルール 6 ms、通信 4 ms、合計 32 ms、期限 100 ms、余裕 68 ms です。処理量実測ではありません。正しい遅延判定で次物体を許可せず、受付だけで現在物体の実処理を証明しません。
記録ワークシート
| 記録 | 値 | 解釈 |
|---|---|---|
| 撮影/マスク/ルール/通信 | 8 + 14 + 6 + 4 ms | 合計 = 32 ms |
| 期限 | 100 ms | 余裕 = 68 ms;仮定 |
T = 8 + 14 + 6 + 4 = 32 ms
M = 100 - 32 = 68 ms
二つの工程図
二つの工程図 · 1
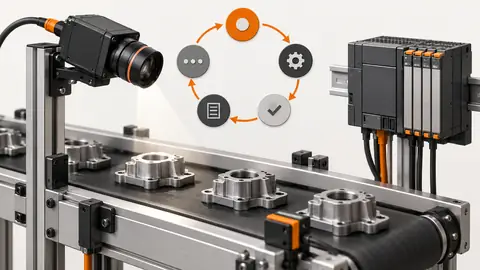
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 取得 → 判定 → 確認応答 → 実搬送.
- 取得
- 判定
- 確認応答
- 実搬送
二つの工程図 · 2
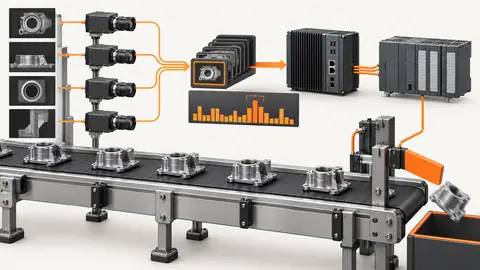
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 通常 → 欠落 → 遅延 → 禁止.
- 通常
- 欠落
- 遅延
- 禁止
不具合の切り分け
- 外観経路が完全でも接着不良や隠れた流路があり、可視主張の範囲を守ります。
- 完了合格だけの集計は不可視と実行失敗を隠します。
受入確認と引き継ぎ
独立試料、実時間、現在物体の対応で示した外観だけを受け入れます。ハードウェアと実行パッケージを記録し、未解決可視性と機能確認を分けます。
元画像、期待する判定、正確なリビジョン、完全な結果記録を一組で保存します。最終パラメーターを選ぶ前に評価集合を固定してください。その正解を後から調整に使った場合は開発データに変更し、新しい独立した受入集合を用意します。Review、NoResult、実行エラー、取得漏れを分母に残し、行を除外して合格に変えないでください。成功例とともに再現可能な失敗例を保存します。引き継ぎにはレシピ変更の権限、承認済み旧版への復元方法、受入確認まで禁止する装置出力を記載します。ソフトウェアの結果だけでは、動く実物が正しい搬送先に到達したことを証明できません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Deyi Vision Vision WorkbenchDeyi Vision確認日
- Build a PLC–vision handshake with explicit statesDeyi Vision確認日
- Load-test latency from trigger to PLC decisionDeyi Vision確認日
- Standard Test Method for Seal Strength of Flexible Barrier MaterialsASTM International確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- 医薬品包装のコード・ラベル・封緘シール検査
- 自動外観検査
- マシンビジョンシステム
- 可視の組立検証を受け入れ設備へ連携する
- AI支援で可視組立検証の処理を構築する
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 液面高さ検査の処理を受け入れ連携する
- 可視液位の代理値を扱うAI支援フローを検証する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- 視覚レシピ一式を版管理し復旧を検証する