課題と前提条件
アルゴリズム平均時間が短くても、全品に期限内で判定できるとは限りません。カメラ、処理、保存を同時に動かし、設備の実判定期限に対して全経路を測ります。
試験の準備
順次の仮定は取得10ms、転送20ms、待機15ms、処理70ms、出力5msで計120msです。期限200msに対する仮の余裕は80msです。性能実測ではなく、実区間は重なることがあります。
処理時間を示す前に運転期限と測定境界を定めます。ラインは実排出前の出力、ロボットは運動前の確認済み目標が必要な場合があります。開始が実トリガー、ホスト要求、露光のどれか、終了が計算、結果送信、実出力のどれかを明示します。別の測定です。機械、形式、取得速度、アルゴリズム・モデル、アプリ、出力、全予定カメラ、保存方針を残します。暖機と起動を区別し、定常の速さで遅い初要求を隠しません。
作業手順
- 開始・終了イベントと時計系を定め、未同期の機器時刻を引き算しません。
- ホスト区間は単調時計、機器間は検証済み同期または外部計測を使います。
- 全カメラと予定保存を動かし、予定1000サイクルの部品識別子と区間時間を残します。
- 低速保存と最大通信を別々、次に同時に試し、欠落・期限超過も数えます。
- 期限超過時に旧合格を返さず、合意した異常や処置になることを試します。
確実に観測できる取得、転送完了、キュー投入、処理開始、最終出力に時刻を付けます。ホスト区間には単調時計を使います。装置時計は検証した関係で結ぶか実トリガー・出力を外部測定します。アプリが気付いた時刻は受信時刻で、ハード発生時刻とは限りません。全カメラ、通常通信、保存を同時負荷にします。遅い処理と予定集中を入れ、完了だけでなくキュー深さと滞留時間を見ます。欠落トリガー、拒否要求、取得異常を除外せず台帳に残します。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 撮像・解析時間 | 10 ms |
| 転送時間 | 20 ms |
| 処理時間 | 70 ms |
| 判定期限 | 200 ms |
予定した各トリガーについて、完了、期限超過、結果なしを記録します。完了結果から遅延のパーセンタイルを計算しても、欠落件数と遅延件数を併記してください。失敗を除くと分布を誤解させます。画像書込と予定した全カメラに同時負荷をかけ、処理側を遅くした条件も試します。例の120 msは観測最大遅延ではなく、1000サイクルでまれな故障率は証明できません。
例は計算表でベンチマークではありません。順次の120 msは仮期限に対し算術上80 ms余裕があります。実段階は重複・待機するため全体時間を直接測り、内部時間との関係を説明します。負荷、完了、遅延、欠落、分布、観測最大を報告します。パーセンタイルは計算母集団だけを示し、失敗除外を許可しません。設定変更前にネット転送、滞留、計算、保存との関連を見ます。相関は次の実験の手掛かりで、原因証明ではありません。
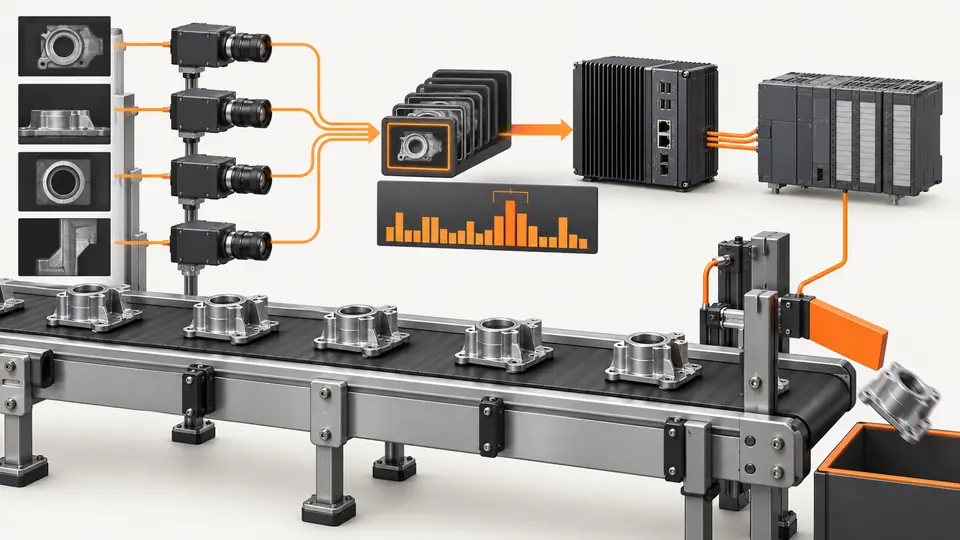
工程を示す二つの図
トリガーからPLC判定までの遅延を負荷試験する — 1
区間境界の時刻で取得、転送、待機、解析、出力を測ります。
- 取得
- 転送
- 待機と処理
- PLC結果
トリガーからPLC判定までの遅延を負荷試験する — 2
無負荷、本番負荷、異常注入は別の問題を調べるため、結果を分けます。
- 無負荷
- 本番負荷
- 異常注入
トラブルの切り分け
- 長い待機は競合や処理能力を確認します。
- 転送時間の急増はストリーム統計と通信負荷を確認します。
- 時計の飛びや負の時間は計測方法の修正まで無効です。
受入確認と引き継ぎ
期限、欠落、異常処置を合意基準で評価し、観測最大値と条件を報告します。未試験の遅延を保証せず、台数、形式、処理、保存変更後は再試験します。1000サイクルだけで長期信頼性は証明できません。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
代表的な最大予定負荷と規定起動・復旧で期限と処置を受入します。同じ負荷と基準比較で変更を再試験します。キュー縮小やフレーム削除が必要検査を失って見かけ上速くしないことを確認します。遅い判定は元部品に結び、規定の保留を行います。設定、時計、台帳、記録を残して再計算可能にします。1000サイクルは機能・負荷問題を見つけられても長期のまれな故障率を確立できません。条件と除外を渡し、120 msを供給システムの保証にしません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Acquisition Timing InformationBasler確認日
- Optimizing GigE Vision Systems in pylonBasler確認日
部品と選定の参考資料
- マシンビジョン受け入れテストチェックリスト
- スマート カメラ vs PC ベースのビジョン システム
- 外観検査システム設計チェックリスト
- マシンビジョンシステム
- machine vision software · 英語の参考資料
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 液面高さ検査の処理を受け入れ連携する
- 可視液位の代理値を扱うAI支援フローを検証する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- PLCと視覚装置のハンドシェイクを状態機械で定義する
- 封口・接着剤外観:ライン受入
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- 視覚レシピ一式を版管理し復旧を検証する