Phần mềm và tích hợp
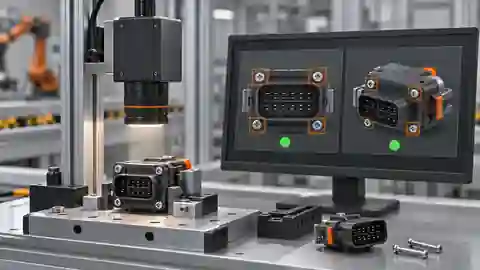
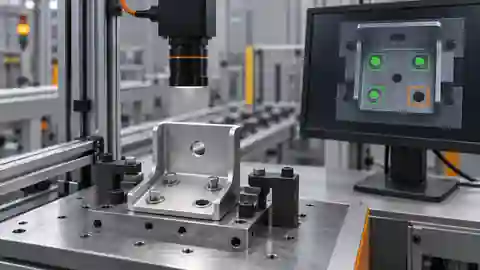
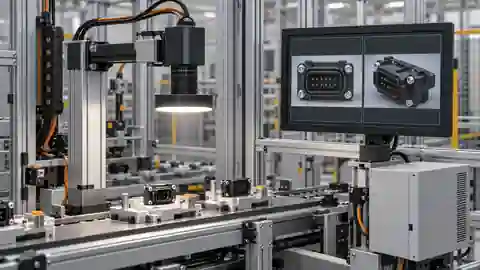
Nghiệm thu và tích hợp lắp ráp nhìn thấy
Thử hiện diện, biên vị trí và bàn giao với mẫu độc lập; giữ thuộc tính cơ khí bị che ngoài phạm vi.
Xử lý sự cố machine vision
Theo dõi luồng ảnh, thuật toán và PLC bằng phép kiểm tra tái lập và dữ liệu đã lưu.
Thử hiện diện, biên vị trí và bàn giao với mẫu độc lập; giữ thuộc tính cơ khí bị che ngoài phạm vi.
Dùng chứng cứ chi tiết có kiểu và quy tắc vị trí rõ; tách nhãn vùng, ứng viên detector học và tuyên bố chất lượng cơ khí.
Theo từng sự kiện tới đúng xử lý vật lý, gồm no-read, muộn và thiếu xác nhận.
Tách giải mã, số kiểm tra và ánh xạ danh mục để mã đọc được không xác nhận nhầm sản phẩm.
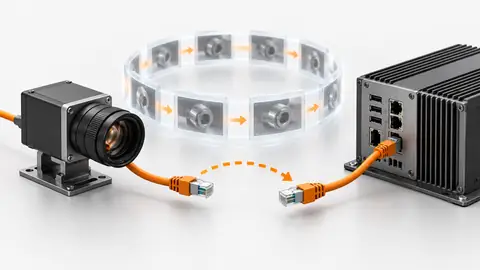
Vòng thu ảnh có thể trả khung tốt nhưng rò bộ đệm hoặc dùng ảnh cũ sau nối lại. Kiểm tra vòng đời và sự kiện mất thiết bị trong SDK thật. Phụ lục là mã giả trung lập, không phải lệnh SDK Deyi.
Xác minh số vật lý chính xác trên khay độc lập, xử lý chồng lấp rõ ràng và gắn từng số đếm với đúng sự kiện khay.
So sánh cơ sở đếm vùng với ứng viên AI bằng số chính xác, giữ lỗi chồng lấp và kiểm tra từng vùng trên dữ liệu phát triển.
Xác minh kích thước hiệu chuẩn bằng chuẩn độc lập, giữ kết quả sai và kiểm cách đơn vị cùng quyết định dung sai đến dây chuyền.
Dùng AI xem ứng viên xử lý cạnh nhưng giữ đơn vị, hiệu chuẩn đã duyệt và nghiệm thu vật lý ngoài điều chỉnh tự động.
Chốt phạm vi chiều cao nhìn thấy, giữ Review và kết quả thiếu, rồi xác minh bàn giao theo từng sự kiện chai.
Giữ kết quả ranh giới, trạng thái hợp lệ và nhận dạng ảnh cùng nhau khi đánh giá luồng ảnh lưu và thay đổi tham số do AI đề xuất.
Một thư mục ảnh lỗi chưa tạo truy xuất. Mỗi quyết định phải gắn trạng thái lưu ảnh, công thức và thế hệ thu, kể cả khi không lưu được ảnh.
Gửi phán quyết từng trường kèm chữ truy được và hạn; tách chữ sai, không đọc và lỗi truyền.
Tách phát hiện chữ, nhận dạng và kiểm trường nghiệp vụ; giữ chữ chưa chắc thay vì điền lô kỳ vọng.
Thử lượng nhìn thấy, xử lý mơ hồ và bàn giao công thức theo sự kiện bằng hộp độc lập và mẫu số đầy đủ.
So chứng cứ đồ nhìn thấy có kiểu với BOM phiên bản, giữ nhãn lạ, che và kết quả thực thi thiếu.
Xác minh định vị pixel gốc riêng với ánh xạ chuyển động đã duyệt; thử mục tiêu mơ hồ, kết quả cũ và phản ứng gắp thật.
Tạo phép kiểm tâm ngang của mục tiêu duy nhất, so ứng viên AI và giữ rõ giới hạn tọa độ pixel cùng khả năng quan sát.
Xung ngắn và kết quả chưa xác nhận có thể bỏ chi tiết hoặc dùng quyết định cũ. Thỏa thuận hành vi trước khi ánh xạ sang tín hiệu hay giao thức thật. Phụ lục là mã giả khái niệm.
Xác minh phát hiện thiếu bằng mẫu độc lập, xử lý xem xét rõ ràng và đầu ra gắn đúng phôi trước khi bàn giao sản xuất.
Tạo cơ sở hiện diện từ vùng nhìn thấy, so sánh đề xuất AI trên mẫu phát triển và giữ các lỗi chấp nhận nhầm linh kiện thiếu.
Nghiệm thu riêng ngoại quan, đủ sự kiện và xử lý thật; hình đạt không chứng nhận kín hay độ bền keo.
Gắn phủ đường, khe và Review với gốc; đề xuất AI không biến ngoại quan thành chứng nhận kín hay bền.
Đánh giá riêng độ phủ lớp biết, vật mới và đường vật lý thay vì một số độ chính xác đẹp.
Quyết định màu theo định dạng khai báo, giữ nhận dạng SKU và phê duyệt cloud riêng.
Tách quyết định lỗi, xác nhận truyền và loại vật lý; đóng băng tham chiếu và công thức quang học.
Tạo baseline sai khác tham chiếu đã căn chỉnh và so ứng viên liên kết, không xem điểm bất thường hoặc đề xuất AI là đáp án xác nhận.
Thuật toán trung bình nhanh chưa chứng minh mọi chi tiết nhận quyết định đúng hạn. Đo toàn đường dưới tải đồng thời của camera, xử lý và lưu ảnh theo hạn thực của trạm.
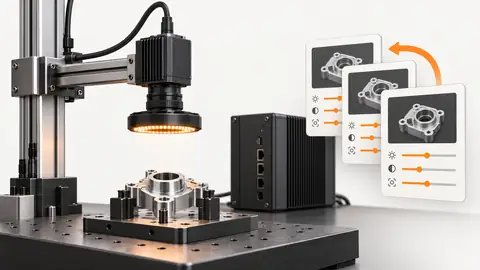
Tệp cấu hình camera có thể thiếu ngưỡng, mô hình, hiệu chuẩn hoặc ánh xạ PLC. Định nghĩa toàn bộ bộ kiểm tái lập và kiểm tra nội dung thật mà chức năng xuất lưu.
Không có tiêu đề phù hợp với tìm kiếm này.
Đánh giá kỹ thuật
Gửi ảnh mẫu, cấu hình hiện tại và phép kiểm tra bị lỗi. Kèm vùng nhìn, khoảng cách làm việc, tốc độ dây chuyền và tiêu chí nghiệm thu để đánh giá cụ thể.
Gửi mẫu để đánh giá kỹ thuật