観察できる範囲
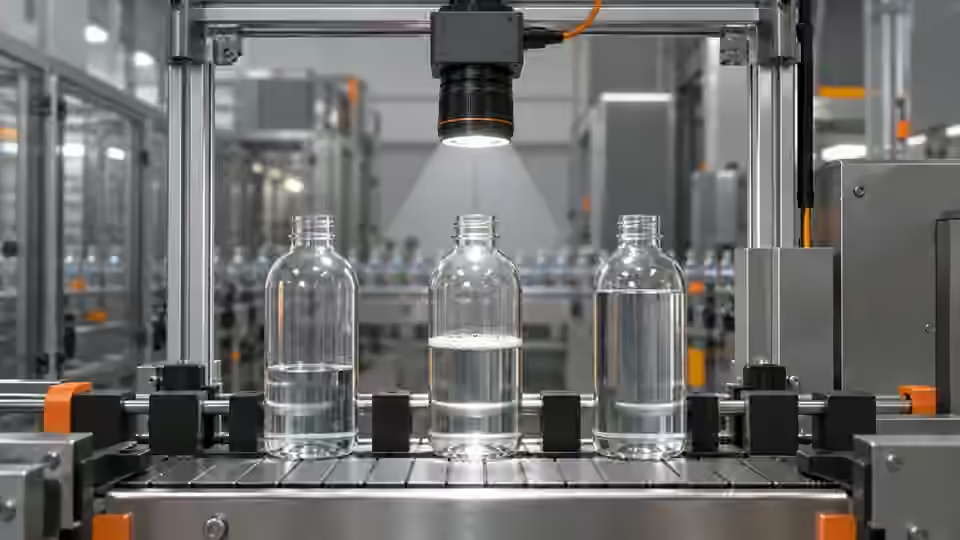
充填不足に見えるボトルでも、傾き、液体の揺れ、ラベルの遮蔽が原因の場合があります。最初に、カメラが観察できる対象を、固定した観察領域内の可視液面境界、または再現可能な被覆率の代理指標として定義します。この観察は容量測定ではありません。先細りの容器、泡、不透明な壁、変化するメニスカスにより、画像上の高さと内容量の関係は崩れます。合意した可視特徴と対象外の条件を検査仕様に記録します。特徴を安定して観察できなければ、判定しきい値の調整より先に撮影配置や測定原理を変更します。
サンプル群を固定する
同じ容器設計で、空、目視で低い、基準、高い充填状態を用意します。容器壁の色、ラベル位置、成形継ぎ目、キャップ位置の通常の変動も含めます。正解区分は現在の画像判定ではなく、製品に適した独立した工程確認で決めます。開発用と受入用の資料を分ける際は、ボトルの識別情報と撮影ロットを同じ群に保ちます。同じボトルの連続フレームは独立した証拠ではありません。静止した実験室画像と、生産トリガーへ移動中のボトル画像は別のサンプル群です。静止画像が良くても移動中の設備が同じ境界を見ているとは限らないため、両方を保存します。
撮影幾何を決める
合意した観察領域全体と安定した容器基準が入る側面撮影を選びます。カメラ高さ、視線角度、ワーキングディスタンス、容器支持を固定します。縁、継ぎ目、治具の特徴で領域を位置決めできますが、変形するラベルだけを幾何基準にしません。基準ボトルを許容される横ずれと角度ずれの範囲で動かし、液面境界全体が切り出しで欠けず見えるかを調べます。液面境界の面に焦点を合わせ、容器壁も確認します。曲面の透明壁は見かけ上のエッジ変位を生じます。この依存関係を記録し、公称ピクセル尺度を校正済みの物理計測器として扱いません。
側面撮影の幾何条件
説明用の観察領域を安定した容器基準に結び付け、液面境界全体が視野内に残るようにします。
- 固定したカメラと作動距離
- 容器基準と支持された姿勢
- 観察領域全体
- 可視液面境界。容量ではない
露光と動きを管理する
実際に画像を横切る動きから露光を見積もります。仮定の設計例として、120 mmの視野が2000 pxに対応する場合、公称尺度は0.06 mm/pxです。500 mm/sで100 µs露光すると移動量は0.05 mm、約0.83 pxになります。これは計算の説明用入力であり、検証済みのカメラ仕様や受入公差ではありません。下記の計算で開始露光を選び、その後に許容される最速の搬送条件で実際の境界の鮮明さを確認します。液体の動きと容器の動きは異なる場合があるため、容器の縁が鮮明なだけでは液面境界の安定性を証明できません。
scale_mm_per_px = 120 / 2000
blur_mm = 500 * (100 / 1000000)
blur_px = blur_mm / scale_mm_per_px
# nominal planning result: 0.833333... px; not a measurement calibration
撮影を同期させる
再現できる容器イベントでトリガーし、どの露光がどのボトルに対応するかを記録します。カメラのトリガーモード、準備状態の挙動、実際の画像時刻を、対象機種の資料と照合します。光電センサーは、ボトルが所定の位置へ来る前にラベル端へ反応する場合があるため、この位置ずれを個別に試験します。工程上可能なら、定義した液体の静定条件の後に撮影しますが、遅延を長くすれば必ず改善するとは考えません。通常のボトル列と搬送中断時の取得を確認します。欠落、重複、新しいボトルに古い画像を対応させた状態は、正しい液位判定にせず、識別できる取得失敗として残します。
明るさの安定性を確認する
比較中は、予定する生産構成に自動制御を含めない限り、露光、ゲイン、ホワイトバランスを固定します。自動制御を使う場合は、境界コントラストが変わらないと仮定せず、空と充填済みボトルに対する応答を記録します。未加工の元画像、ピクセル形式、カメラ設定を保存します。画面の明るさは撮影の証拠ではありません。壁のハイライト、境界の明暗変化、その下の可視領域を調べます。プレビューが鮮明でも、飽和により明暗の変化が失われる場合があります。照明の暖機と環境光も記録表に残し、照明状態の変化をカメラのドリフトと混同しません。
撮影記録表を作る
ボトルイベントごとに、容器識別、正解区分、トリガー時刻、画像識別、露光、ゲイン、ピクセル形式、姿勢、観察可否を記録します。切り出し画像は派生表示として添付し、完全な元画像と切り出し座標を保持します。泡、壁の反射、ラベル、揺れが合意した境界を遮ったかも記録します。表は記録項目の構造であり、普遍的な限界値ではありません。別の技術者が同じ構成の問題画像を追跡し、ファイル名からイベントを推測せず、観察できない状態と充填量が低いと確認されたサンプルを区別できる記録にします。
| 管理対象 | 保存する証拠 | 解釈 |
|---|---|---|
| 容器と姿勢 | ボトル識別、方向、正解区分 | 姿勢依存の変化には別の幾何確認が必要 |
| 動きと露光 | 搬送条件、露光、元画像 | 容器壁の鮮明さは液面の安定性を証明しない |
| トリガー対応 | イベントと画像の識別および時刻 | 欠落や古い画像は取得失敗 |
| 観察可否 | ラベル、泡、反射、境界の欠け | 観察不能と確認済みの充填不足は別 |
故障の兆候を見分ける
カメラ交換の前に故障の兆候を解釈します。ボトル回転とともに移動する境界は、壁形状や成形継ぎ目による可能性があります。搬送開始後だけ変わる境界は、液体の動きや撮影タイミングを示唆します。空ボトルでも残る固定された水平ハイライトは、その線を液面とみなす説明に反します。元画像が欠けたり観察領域が視野から外れたりした場合、アルゴリズムのしきい値変更で失われた情報は復元できません。全体画像、トリガー記録、基準ボトルを一緒に比較し、見た目だけで原因を断定せず、複数の説明とそれを切り分ける対照条件を記録します。
観察と画像取得失敗を分ける
ボトルのイベントと元画像を対応させ、境界が観察できると確認してから液位区分を付けます。
- ボトルイベントと元画像を対応させる
- 観察領域全体を確認する
- 境界の観察可否を記録する
- 液位を確認するか失敗を保持する
画像の基準を受け入れる
独立した正解区分と失敗例を残し、許容される容器姿勢と運転条件で合意した可視特徴が再現できてから、撮影基準を受け入れます。観察不能のサンプルは低液位の不良と分けます。境界が隠れていることは充填不足の証明ではありません。照明とROIの試験へ進む前に、カメラ設定、幾何条件、サンプル群を固定します。Deyi Visionは対応する保存画像の処理フローと提案する設備を検討できますが、ソース上の処理対応は特定ランタイム、カメラ接続、生産ラインの受入完了を意味しません。本記事は工程の確認方法であり、完了した実機試験や容量保証ではありません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Exposure TimeBasler確認日
- Triggered Image AcquisitionBasler確認日
- Camera CalibrationOpenCV確認日
- Deyi Vision Vision WorkbenchDeyi Vision確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- 産業用カメラ マシンビジョン
- バッテリータブ溶接高さ検査
- バルーフ ビジョンセンサ 代替
- データロジック バーコードリーダ 代替
- Banner Vision Sensor Alternative · 英語の参考資料
- 可視の組立検証で起きる失敗を切り分ける
- EAN-13 追跡:重複と読取欠落
- 可視液面境界の照明とROIを比較して設定する
- 可視液面高さの判定が不安定な原因を切り分ける
- 混同行列で検査しきい値を設定する
- レーザープロファイルの基準面と欠測処理を確認する
- OCR ラベル照合:判読不能と誤文字
- 開封状態の包装内容検査に向けたカメラ設定
- 開いた包装内容の照明とROIを選ぶ手順
- 包装内容の誤った完全性判定を切り分ける
- 封口・接着剤外観:欠落の排錯
- SKU・色分選:チャンネルと変動の排錯
- 表面欠陥検査:誤警報の切り分け