観察できる受け入れ主張を書く
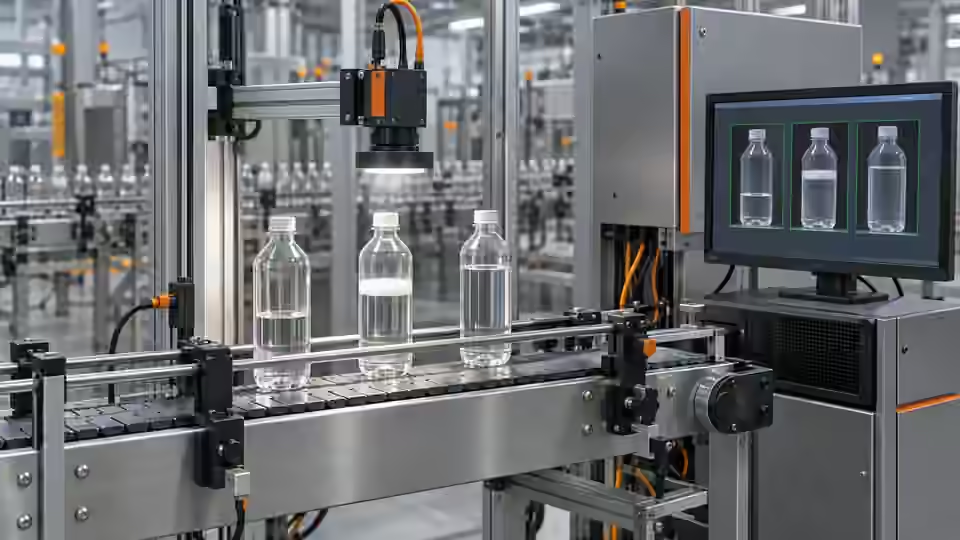
受け入れの主張を、宣言した画像領域と容器群で見える液面境界の分類として書きます。出力が画像に対する高さ比か、明示的に定義した別の視覚代理値かを定めます。充填容量、質量、隠れた内容の測定とは表現しません。曲面壁、不透明容器、覆われた液面は、数値出力があっても観察を無効にし得ます。受け入れ画像の評価前に欠陥区分、許容姿勢、材質外観、Review方針を合意します。画像処理デモの成功が、充填工程やリリースした設備に対する広い約束へ変わることを防ぎます。
開発資料と受け入れ資料を分ける
照明、ROI、判定区間の選定へ使用しなかった識別可能な容器と製造ロットを別に確保します。独立した正解を持つ低・正常・高の可視液位に加え、空の対照、泡、壁反射、許容材質差を含めます。全元画像と正解評価を残し、正解が不確かなら扱いを定めます。難しい受け入れ例を開発へ移して代替だけ報告しません。同じ容器の反復画像は群化し、独立個体と数えません。試験前に群と条件を固定し、用意できない群は範囲を黙って縮めず記録します。
判定契約を固定する
Pass、Fail、Review、実行エラー、欠落結果を受信設備へどう渡すか固定します。有効な高さ測定の区間外判定と、境界証拠不足は異なります。Reviewも数値の既定値も、確定した低液位欠陥や合格ボトルへ変換しません。型付き規則、幾何、数値を識別情報とともに確認します。ノード出力契約が不明なら動作接続前に実装版の契約を検証します。観察できない境界への設備応答は工程責任者と合意し、この教程は普遍的な安全動作や完全な制御プログラムを規定しません。
観察できる受け入れ境界
許容する容器姿勢全体で、受け入れる画像領域へ宣言した可視液面境界を含めます。
- 宣言した容器群
- 完全な元画像座標
- ROI内の可視境界
- 隠れた面は未測定
予定した分母全体を残す
有効判定、Review、実行失敗、欠落結果の報告へ予定した分母全体を残します。集計前に区分を定め、個体の結果と反復画像観察を分けます。記録表の各件数から元イベントと正解区分へ追跡できるようにします。要約とともに受け入れた群と未解決群を報告し、都合よく出力した例だけから精度を公表しません。下の記録は提案スキーマであり、量産実測ではありません。受け入れ限界は用途で合意したリスクと試験計画から定め、処理へ一般的な百分率をコピーしません。
record = {
    'event_id': event_id,
    'image_id': image_id,
    'workflow_revision': workflow_revision,
    'raw_decision': raw_decision,
    'execution_status': execution_status,
    'handoff_status': handoff_status,
}
# Acceptance evidence schema, not a PLC implementation. Keep missing and invalid results explicit.
イベントから動作への受け渡しを確認する
対象ボトルを取得イベント、元画像、処理版、結果、受信動作の確認まで追跡します。遅延応答が現在イベントを上書きせず、欠落画像の後へ前の比を流用しないか確認します。実際の受け渡し状態と画像判定を分けます。正しく分類した画像を別ボトルへ適用したなら連携合格ではありません。機器出力を有効にする前に隔離環境で対応を試します。時刻解釈、キュー、確認応答タイムアウトの責任を定めます。例は証拠項目だけであり、検証した制御インターフェースと設備固有応答は別の実装作業です。
中断と再開を試す
合意条件で起動、停止、再開、搬送中断、ボトル間隔変化を試します。画像欠落、結果遅延、キャンセル、ランタイム応答不通も含め、成功した再処理の要約へ隠しません。再開後に前ボトルの結果を新しい測定として表示できないか確認します。液体の動きは実際の充填正解を変えずに視認性を変えるため、静止と許容移動を同じ正解方針で比較します。オフライン画像は処理契約を切り分けますが、カメラ準備、時刻、アクチュエータ、現在のWindowsパッケージを認証しません。模擬した部分と実際に観察した部分を分けて残します。
受け入れ記録をまとめる
固定画像群、正解根拠、完全なROI座標、実取得設定、処理とランタイム識別、元の型付き出力、イベント受け渡しログをまとめます。合格への注釈画像だけでなく、元の失敗と未解決の曖昧さも含めます。記録は証拠が示すことと示せないこと、未解決連携条件の責任者を記載します。別の技術者が再現できるよう基準と候補の比較を残します。試験後の構成変更は影響評価と適切な再検証を記録します。同じ処理名でも、光学、ROI、出力対応が変われば受け入れ版と同等ではありません。
| 証拠項目 | 必要な対応 | 残す限界 |
|---|---|---|
| 独立したボトル群 | 個体、ロット、正解区分 | 宣言した容器と外観範囲のみ |
| 元の判定と実行状態 | 元画像と処理版 | Reviewと欠落結果を明示する |
| 動作受け渡しログ | ボトルイベントと受信確認 | 正しい分類は正しい動作の証明ではない |
| ランタイムと構成記録 | 実際の実装版と設定 | オフライン証拠は機器準備を認証しない |
証拠で示した範囲だけを認める
合意した証拠で示した容器群、可視境界、運転条件、インターフェース挙動だけを認めます。泡や反射で液面が隠れるならReviewの限界を残し、狭めたサンプルを完全な受け入れとせず別の観察方法を検討します。過去の有界な固定設備のソース証拠と保存画像評価は、現在候補のパッケージ、実カメラ、量産設備の準備完了を示しません。確認範囲でブラウザ内OpenCV.js実行は未実装です。Deyi Visionの支援は調査と記録比較に使えますが、受け入れは具体的な記録結果であり、容量精度や工場性能への一般的な主張ではありません。
イベント証拠から範囲を定めた受け入れへ
合意した設備範囲を示したか判断する前に、結果識別と受信動作の証拠を残します。
- 識別したボトル画像を取得
- 型付き判定と有効性を保持
- イベント固有の受け渡しを確認
- 範囲を受け入れるか未解決を残す
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Triggered Image AcquisitionBasler確認日
- Deyi Vision Vision WorkbenchDeyi Vision確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 可視液位の代理値を扱うAI支援フローを検証する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- PLCと視覚装置のハンドシェイクを状態機械で定義する
- 封口・接着剤外観:ライン受入
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- トリガーからPLC判定までの遅延を負荷試験する
- 視覚レシピ一式を版管理し復旧を検証する