課題と前提条件
カメラ設定の出力だけでは、しきい値、モデル、校正、PLC対応を含まないことがあります。再現に必要な全設定を定義し、メーカーの出力機能が保存する範囲を確認します。
試験の準備
受入済みR10、候補R11、校正C4、アプリ2.0を仮の識別子とします。良品、欠陥品、境界品の固定サンプルと元画像、予定判定を用意します。
レシピ番号より先にリリース単位を定めます。装置識別と関連ファームウェア、取得、照明、検査ロジックやモデル、校正、アプリ版、PLC・ロボット対応を含めます。メーカー設定出力は一部しか持たない場合があり、規定範囲を確認します。構成表でファイルと実設定を安定識別・整合性確認で結びます。旧承認一式は候補と独立に取得できるようにします。可能ならテキストをGit管理し、大きなバイナリーは識別した管理場所を参照します。ファイル名だけでは内容を証明しません。
作業手順
- 稼働一式を機器・ファームウェア識別子、ファイル、内容チェックサムと保存します。
- 変更、理由、依存関係を記し、受入済み保存を変更しません。
- 固定サンプル、時間、通信を試し、総点だけでなく変わった判定を残します。
- 確認後に候補一式を有効化し、切替時刻を記録します。
- 管理された復旧試験でR10を戻し、設定、校正、結果を確認します。
候補アルゴリズムと独立した予定判定を持つ固定再処理集合を作ります。用途範囲の正常、不良、境界と原画像・ラベルを含めます。R10で承認比較を確立してから証拠を変えずR11を試し、合計合格率だけでなく判定変更と理由を残します。保存画像では現在の露光、移動、固定、出力を試せないため、記録した機械とC4で実部品撮像も行います。モデル調整の学習・調整データを独立検証と分けます。候補に合わせて予定ラベルを黙って変更しません。
仮定に基づく試験記録
以下は説明用の仮定であり、Deyiの実測結果ではありません。実際に承認した試験記録に置き換えてください。
| 記録項目 | 仮定値 |
|---|---|
| 検証済みレシピA | R10 |
| 候補レシピB | R11 |
| 校正版 | C4 |
| アプリケーション版 | 2.0 |
R11は固定した試験画像の再処理と、記録したC4校正・アプリ版での実部品試験後に承認します。画像再処理ではアルゴリズムを試せますが、現行の光学、時間特性、作動は証明できません。R10への復旧時は、量産再開前にチェックサムと稼働中の構成表全体を照合します。R11の失敗例と承認判定を残します。ファイルの読込成功だけでは受入済み構成全体の復元を証明できません。
要求、読込、実稼働構成表を保存し、R11の目的、差分、根拠を記録します。読込成功は全装置の設定適用を証明しません。対応する手段で識別や有効値を確認します。復旧はR10全体を戻し、量産前に参照試験を繰り返します。定義した遷移で待機結果を処置し、R11イベントをR10で公開しません。戻した後も失敗画像と検討を残し、未承認理由を説明できるようにします。
工程を示す二つの図
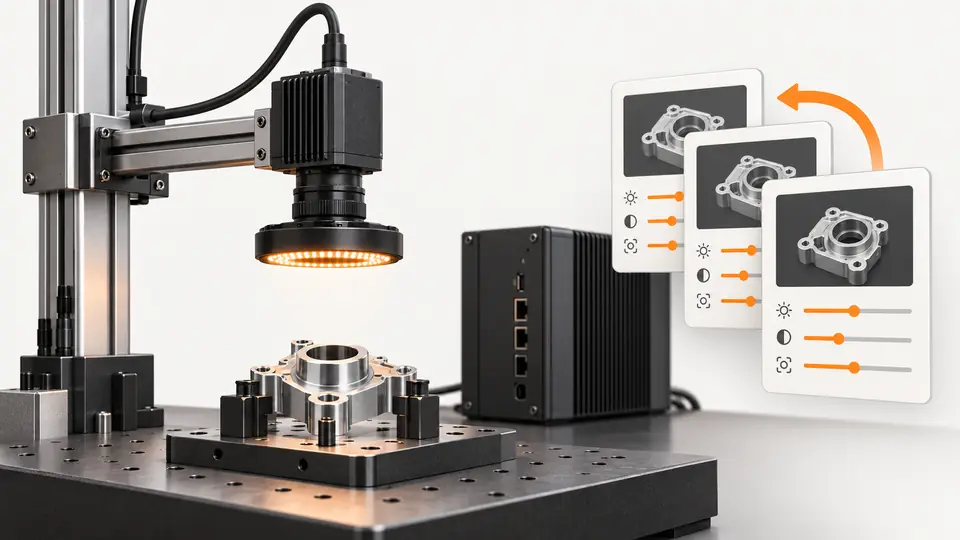
視覚レシピ一式を版管理し復旧を検証する — 1
基準を保存し、候補を検証・有効化して、基準全体の復旧を試します。
- 基準保存
- 候補試験
- 有効化
- 復旧試験
視覚レシピ一式を版管理し復旧を検証する — 2
カメラ、判定ロジック、校正は別の依存関係を持ちますが、一式で承認します。
- カメラ設定
- 判定ロジック
- 校正
トラブルの切り分け
- 同じファイル名でも内容は異なるため、時刻だけで判断しません。
- カメラファイルでは欠けたモデルや不一致アプリを復旧できません。
- 古い校正は同じしきい値でも判定を変えます。
受入確認と引き継ぎ
旧一式が戻り、現在条件で合意結果を再現した場合だけ復旧完了とします。却下候補の証拠も保存します。版名は実在Deyiアプリではありません。
試験前に受入基準を定め、元の証拠を保存してください。本例は供給対象モデルの機能を保証するものではありません。
独立に確認した予定一覧で昇格と復旧の両方を受入します。正常・不良、実取得、出力対応、起動時復元を確認します。自動出力・確認できない項目は手動確認と責任者を明記し、完全自動再現を主張しません。イベントに現在版ではなく当時のレシピ、校正、アプリを残します。構成表、参照成果物、証拠、承認、復旧を渡します。R10/R11と2.0は編集例で、Deyi実リリースや供給機能の証拠ではありません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- pylon .NET SamplesBasler確認日
- Knowledge database — EYE+ 5.4Asyril確認日
部品と選定の参考資料
- 外観検査システム設計チェックリスト
- マシンビジョン受け入れテストチェックリスト
- マシンビジョンシステム
- machine vision software · 英語の参考資料
- EAN-13 追跡:ライン受入
- EAN-13 追跡:復号とデータ検証
- 安定したSDK取得:バッファ、タイムアウト、再接続
- 液面高さ検査の処理を受け入れ連携する
- 可視液位の代理値を扱うAI支援フローを検証する
- 検査記録、画像、部品識別子を関連付けて保存する
- OCR ラベル照合:受入と PLC 契約
- OCR ラベル照合:ネイティブ処理と厳密照合
- 開いた包装の完全性検査を受け入れ連携する
- AI支援で開いた包装の完全性処理を構築
- PLCと視覚装置のハンドシェイクを状態機械で定義する
- 封口・接着剤外観:ライン受入
- 封口・接着剤外観:判定ワークフロー
- SKU・色分選:受入と未知クラス搬送
- SKU・色分選:色と商品の判定規則
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- トリガーからPLC判定までの遅延を負荷試験する