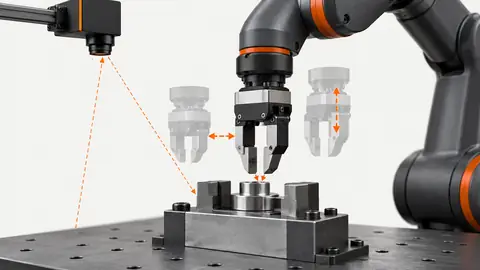
Kamera-Bildrate und Robotergeschwindigkeit bestimmen die Stationsleistung nicht allein. Messen Sie den Abstand abgeschlossener Entnahmen und blockierende Phasen mit realem Greifer und typischer Belegung.
Das passende Vibrationsrezept reicht nicht, wenn Kameramodell, Platte oder Greifer zu einem anderen Teil gehören. Führen Sie den Wechsel als Satz mechanischer und softwareseitiger Kennungen.
Eine stark bewegte Platte beweist keine gute Zuführung. Entscheidend sind tatsächlich greifbare Teile. Nutzen Sie Produktionsplatte, typische Teile und ein stabiles Kamerabild.
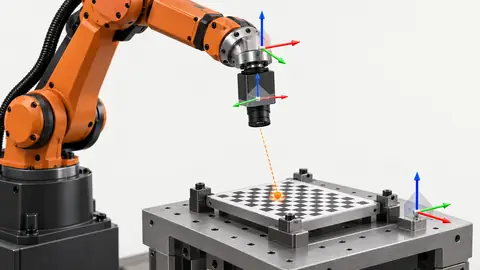
Ein kleiner Anpassungsfehler an eingelernten Punkten beweist keine präzisen Entnahmen außerhalb davon. Gemeint ist eine feste Kamera mit ebenerXY-Anordnung; 3D und bewegte Kameras benötigen eigene Modelle.
Wiederholte Kalibrierung kann einen falschen TCP oder eine falsche Greifebene verdecken. Trennen Sie Bildlokalisierung, Koordinatentransformation und Greifermechanik; nutzen Sie das freigegebene Inbetriebnahmeverfahren.
Keine Anleitung passt zu dieser Suche.
Technische Bewertung
Prüfproblem und Bildbelege gemeinsam besprechen.
Senden Sie Musterbilder, den aktuellen Aufbau und den fehlgeschlagenen Prüfschritt. Sichtfeld, Arbeitsabstand, Liniengeschwindigkeit und Abnahmekriterien erleichtern die technische Bewertung.