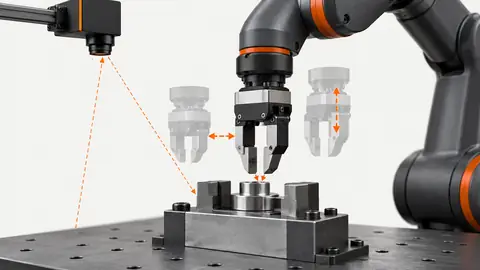
Номинальные скорости не определяют выпуск станции. Измеряйте интервал между завершёнными захватами и участки, задерживающие следующий, с реальным захватом и типовой загрузкой.
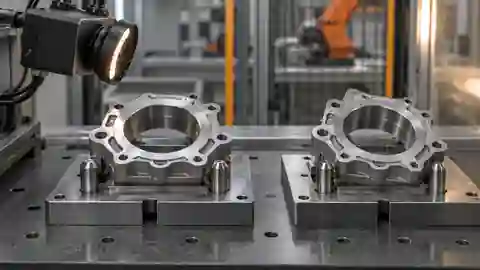
Верного рецепта вибрации недостаточно, если модель зрения, лоток или захват относятся к другой детали. Управляйте переналадкой набором механических и программных идентификаторов.
Активная вибрация лотка не доказывает полезную подачу. Оптимизируйте детали, которые захват реально берёт, а не только амплитуду. Используйте рабочий лоток, типовые детали и стабильную съёмку.
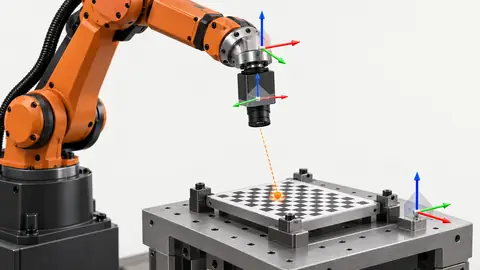
Малая невязка обучающих точек не доказывает точный захват в других местах. Метод относится к неподвижной камере и плоскостиXY; 3D и подвижная камера требуют иной модели.
Повторная калибровка может скрывать неверный TCP или плоскость захвата. Разделите локализацию изображения, преобразование координат и механику; движения выполняйте по утверждённой процедуре наладки.
Нет названий, соответствующих запросу.
Инженерная оценка
Поделитесь задачей контроля и подтверждающими данными.
Пришлите изображения образцов, текущую конфигурацию и неудачную проверку. Укажите поле зрения, рабочее расстояние, скорость линии и критерии приёмки.