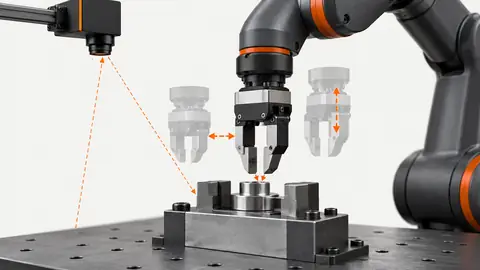
Las velocidades nominales no predicen la producción de la estación. Mida el intervalo entre recogidas terminadas y los tramos que bloquean la siguiente, con pinza real y carga representativa.
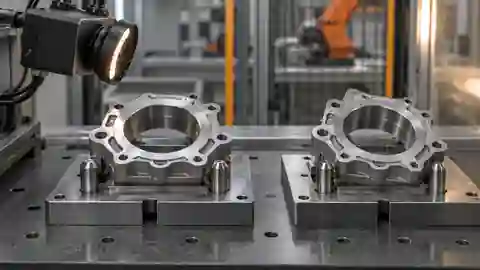
La receta de vibración correcta no basta si modelo visual, bandeja o pinza pertenecen a otra pieza. Gestione el cambio mediante identidades mecánicas y de software, no un único archivo.
Una bandeja muy activa no demuestra buena alimentación. Optimice piezas que la pinza pueda recoger, no solo amplitud de vibración. Use bandeja de producción, piezas representativas y captura estable.
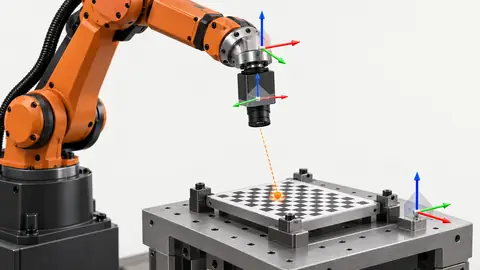
Un residuo pequeño en puntos enseñados no demuestra recogida precisa fuera de ellos. El método corresponde a cámara fija y planoXY; sistemas 3D o cámaras móviles requieren otro modelo.
Recalibrar repetidamente puede ocultar un TCP incorrecto o un plano erróneo. Separe localización de imagen, transformación y mecánica; realice movimientos según el procedimiento autorizado de puesta en marcha.
Ningún título coincide con esta búsqueda.
Revisión de ingeniería
Comparta el problema de inspección y las pruebas.
Envíe imágenes de muestra, la configuración actual y la comprobación que falló. Incluya campo de visión, distancia de trabajo, velocidad de línea y criterios de aceptación.