로봇 가이드와 공급
피더, 카메라와 로봇의 사이클을 통합 측정하기
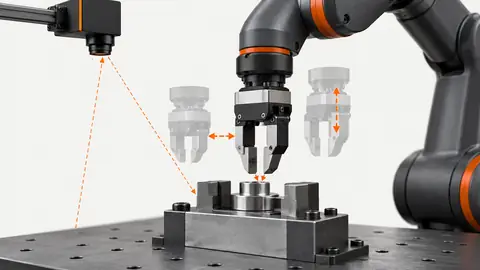
카메라 정격과 로봇 속도만으로 설비 처리량을 예측할 수 없습니다. 실제 그리퍼와 대표 투입량에서 완료 픽업 사이 간격과 다음 동작을 막는 구간을 측정합니다.
머신비전 문제 해결
좌표 오차, 불안정한 부품 자세와 픽업 실패를 공정별로 분석합니다.
카메라 정격과 로봇 속도만으로 설비 처리량을 예측할 수 없습니다. 실제 그리퍼와 대표 투입량에서 완료 픽업 사이 간격과 다음 동작을 막는 구간을 측정합니다.
진동 레시피가 맞아도 영상 모델, 트레이나 그리퍼가 다른 부품용이면 오류가 납니다. 변경을 단일 파일 대신 기계 및 소프트웨어 식별자 묶음으로 관리합니다.
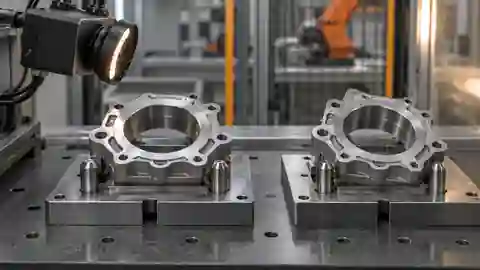
트레이가 활발히 움직인다고 유효한 공급이 입증되지는 않습니다. 진동 세기보다 실제 집을 수 있는 부품을 최적화합니다. 생산 트레이, 대표 시료와 안정된 촬영 조건을 사용합니다.
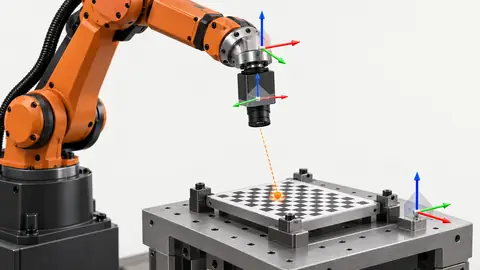
교시점의 피팅 오차가 작아도 다른 위치의 픽업 정확도는 입증되지 않습니다. 본 절차는 고정 카메라의 평면XY배치용이며3D나 이동 카메라는 다른 모델이 필요합니다.
영상 중심 변화, 좌표 변환과 로봇 및 도구 오차를 분리한 뒤 비전 픽업 오프셋의 원인을 수정합니다. 원본 영상과 해당 결과 기록을 함께 보존합니다.
반복 교정이 잘못된TCP나 픽업 평면을 가릴 수 있습니다. 영상 위치, 좌표 변환과 그리퍼 기구를 나누며 실제 이동은 승인된 시운전 절차로 수행합니다.
검색어와 일치하는 제목이 없습니다.
기술 검토
샘플 이미지, 현재 구성과 실패한 확인 절차를 보내주세요. 시야, 작업 거리, 라인 속도와 수락 기준이 있으면 구체적인 검토가 가능합니다.
기술 검토용 샘플 보내기