Dẫn hướng robot và cấp phôi
Đo chung chu kỳ bộ cấp, camera và robot
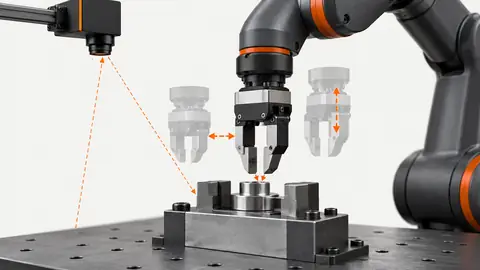
Tốc độ camera và robot danh nghĩa không dự đoán năng suất trạm. Đo khoảng giữa hai lần gắp hoàn tất và các đoạn chặn lần gắp kế tiếp bằng cơ cấu kẹp thật và tải đại diện.
Xử lý sự cố machine vision
Xử lý lệch tọa độ, tư thế phôi không ổn định và lỗi gắp tại trạm. Đối chiếu ảnh, tọa độ và nhật ký chu kỳ.
Tốc độ camera và robot danh nghĩa không dự đoán năng suất trạm. Đo khoảng giữa hai lần gắp hoàn tất và các đoạn chặn lần gắp kế tiếp bằng cơ cấu kẹp thật và tải đại diện.
Đúng công thức rung vẫn có thể sai nếu mô hình ảnh, khay hoặc cơ cấu kẹp thuộc chi tiết khác. Quản lý đổi mã hàng bằng cả định danh cơ khí và phần mềm, không chỉ một tệp.
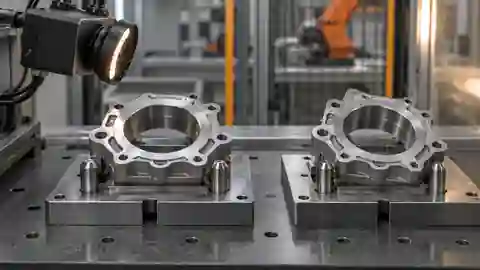
Khay rung mạnh không chứng minh cấp liệu tốt. Tối ưu chi tiết gắp được thực sự, không chỉ biên độ. Dùng khay sản xuất, chi tiết đại diện và góc nhìn ổn định.
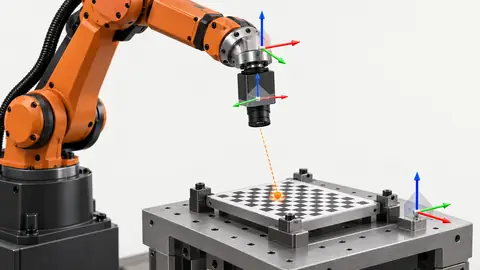
Sai số khớp nhỏ tại điểm dạy không chứng minh gắp chính xác ở nơi khác. Hướng dẫn dành cho camera cố định và mặt phẳngXY; hệ 3D hoặc camera di động cần mô hình riêng.
Tách lệch tâm ảnh, biến đổi tọa độ và lỗi robot/dụng cụ trước khi sửa độ lệch gắp tưởng do thị giác.
Hiệu chuẩn lại liên tục có thể che TCP sai hoặc mặt phẳng gắp sai. Tách định vị ảnh, đổi tọa độ và cơ cấu cơ cấu kẹp; chuyển động thực theo quy trình chạy thử được duyệt.
Không có tiêu đề phù hợp với tìm kiếm này.
Đánh giá kỹ thuật
Gửi ảnh mẫu, cấu hình hiện tại và phép kiểm tra bị lỗi. Kèm vùng nhìn, khoảng cách làm việc, tốc độ dây chuyền và tiêu chí nghiệm thu để đánh giá cụ thể.
Gửi mẫu để đánh giá kỹ thuật