
Lokale Auswahlroute
Sichtfeld, kleinste relevante Struktur, Geschwindigkeit und Belichtungsgrenze gemeinsam festlegen
Produktroute
Wählen Sie eine industrielle 2D-Kamera aus Sichtfeld, kleinster relevanter Struktur, Bewegung und Host-Anbindung. Vergleichen Sie anschließend das konkrete Quellmodell einschließlich Verschluss, Pixelformat, Trigger und Versorgung; eine Produktfamilie ist noch keine freigegebene Kamerakonfiguration.
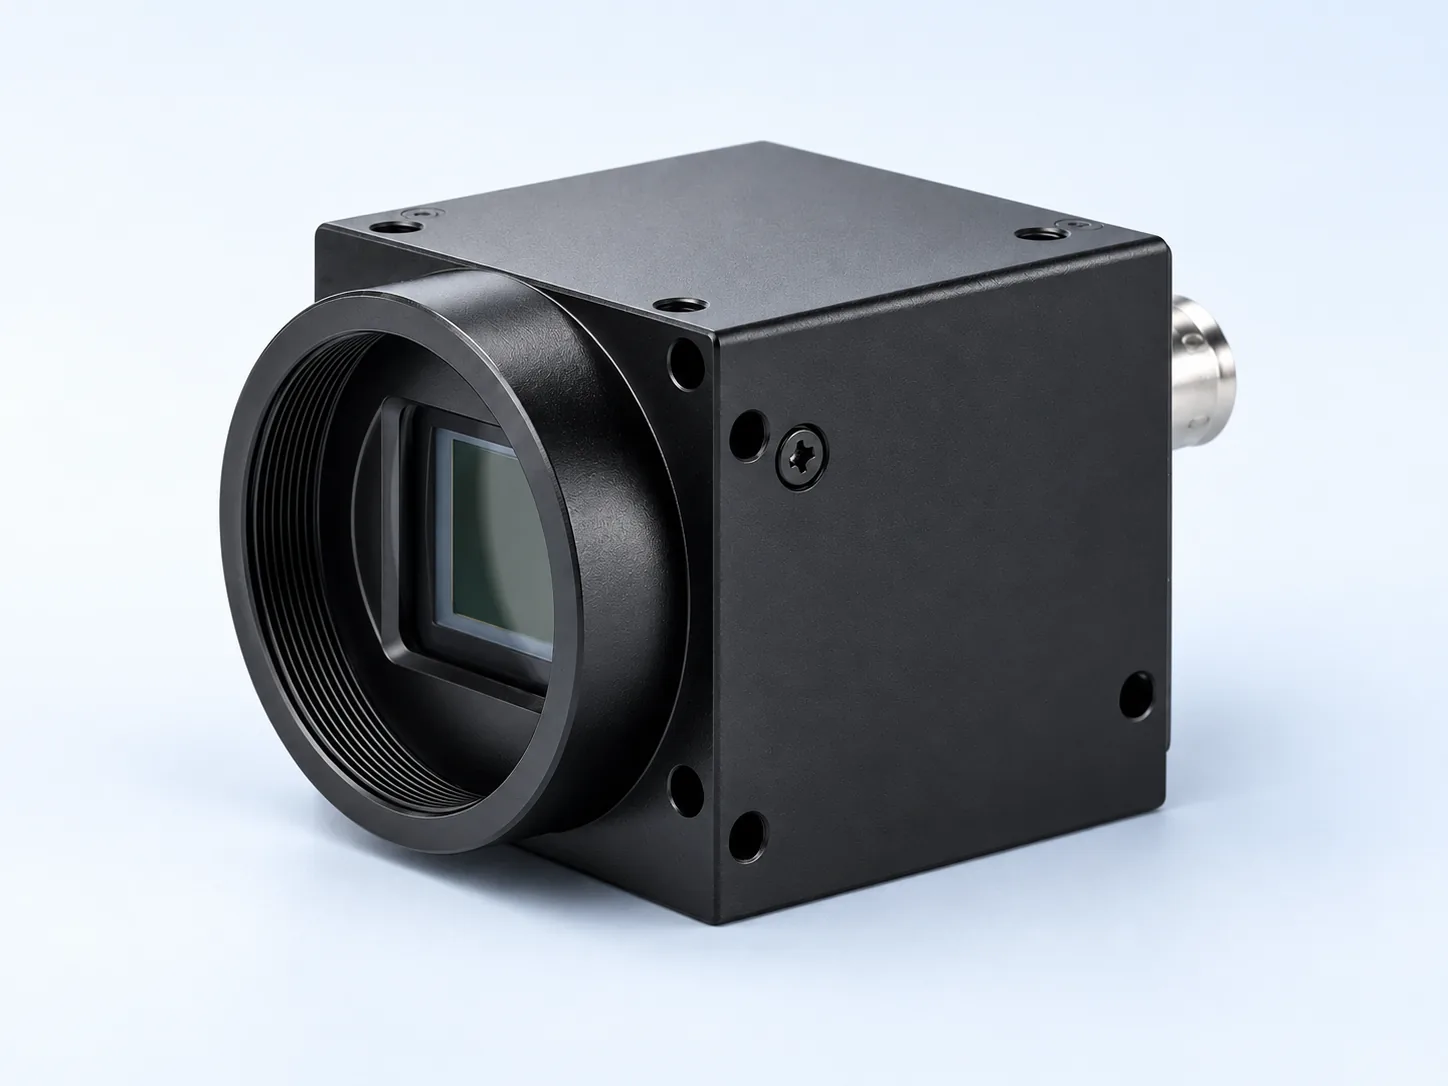
industrielle Bildverarbeitung Kamera
Für eine industrielle 2D-Kamera legen Sie zuerst Sichtfeld, relevante Strukturgröße, Bewegung und zulässige Belichtung fest. Danach folgen Verschluss, Sensor, Objektivabdeckung, Pixelformat und Schnittstelle. Global Shutter ist bei Bewegung oft die passende Ausgangsroute; Megapixel und nominelle Bildrate allein beweisen weder Messgenauigkeit noch Trigger-bis-Ergebnis-Zeit.
Sichtfeld, kleinste relevante Struktur, Geschwindigkeit und Belichtungsgrenze gemeinsam festlegen
Aktive Sensorfläche, Verschlussart, Objektivabdeckung und benötigte Farb-/Monoinformation prüfen
Übertragenes Pixelformat, Triggerpegel, Host-Bandbreite und Pufferverhalten angeben
Deyi Vision prüft Prüfziel, Oberfläche, Bewegung, Optik, Beleuchtung, Trigger und Integrationsgrenzen gemeinsam, bevor eine Komponentenroute empfohlen wird.
Messen Sie Trigger bis Belichtung getrennt von der Bildankunft. Empfangszeit enthält Auslesen, Übertragung und Betriebssystemplanung.Hardware-Triggerverzögerung und Jitter messen
Auch bei hoher Bildrate können bewegte Teile unscharf werden. Der Test übersetzt Geschwindigkeit und Abbildungsmaßstab in eine Belichtungsgrenze und prüft sie an einer bewegten Kante.Belichtungsgrenze aus der Fördergeschwindigkeit berechnen
Wechsel-Kriterien
| Quellmodell | Dokumentierte Routeneigenschaft | Vor der Auswahl prüfen |
|---|---|---|
| MindVision MV-GE307GM | Monochrom, Global Shutter, GigE; siehe verknüpfte Herstellerdaten | Sichtfeld, benötigte Strukturauflösung, Trigger und real erreichbare Bildrate bei der gewählten Konfiguration. |
| MindVision MV-GE507GM | Monochrom, Global Shutter, GigE; 2448 × 2048 bei maximal 24 fps laut Hersteller | Belichtung, transportiertes Monoformat, Host-Last und Versorgung; optionales PoE separat bestätigen. |
| MindVision MV-SUC2100C | Farbe, Rolling Shutter, USB3; siehe verknüpfte Herstellerdaten | Bewegungsverzerrung, Objektivabdeckung, Farbverarbeitung und Host-Anbindung separat validieren. |
Vorgeschlagene Validierung
Vorgeschlagenes Prüfverfahren, kein Bericht über einen durchgeführten Versuch. Stichprobenumfang und Grenzwerte werden vor dem Test vereinbart.
Entscheidungsmatrix
industrielle Bildverarbeitung Kamera
(English)
Sichtfeld, kleinste relevante Struktur, Geschwindigkeit und Belichtungsgrenze gemeinsam festlegen / Aktive Sensorfläche, Verschlussart, Objektivabdeckung und benötigte Farb-/Monoinformation prüfen
Verwandte Produkte
Verwandte Anwendungen
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Englisches OriginalRoboterführung überträgt eine Bildposition in das richtige Roboter- und Werkstückkoordinatensystem.
Definieren Sie zuerst Gut-, Schlecht- und Grenzfälle sowie die Folgen eines Fehlentscheids.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Englisches OriginalVerwandte Leitfäden
Beginnen Sie beim Vergleich einer Industriekamera nicht mit der Modellnummer.
Verwenden Sie eine Flächenkamera, wenn das Teil angehalten, an einer Indexierungsstation gestoppt oder in einem Bild erfasst werden kann.
Wählen Sie die Beleuchtung, indem Sie zuerst den Kontrast am tatsächlichen Defekt nachweisen.
Ein Bildverarbeitungssystem ist eine Signalkette: Werkstückhaltevorrichtung und Auslöser präsentieren das Teil, Beleuchtung erzeugt Kontrast, Objektiv und Kamera erfassen Beweise, Software trifft die Entscheidung und Steuerung/E/A sendet das Ergebnis.
Ein produktionsreifes Weltmodell für die industrielle Messtechnik sollte Abmessungen nicht direkt aus generierten Videos abschätzen.
2D-Vision ist am besten, wenn Kontrast, Kante, Druck, Code oder Position ausreichen, um die Entscheidung zu treffen.
Schätzen Sie die Auflösung einer Bildverarbeitungskamera, indem Sie das erforderliche Sichtfeld durch nutzbare Pixel dividieren und dann prüfen, ob die resultierende Pixelgröße das kleinste Merkmal, die kleinste Messtoleranz und den Algorithmusspielraum unterstützen kann.
Ein Lieferant von Bildverarbeitungskameras sollte daran gemessen werden, wie er mit echten Inspektionsnachweisen umgeht, und nicht an der Kataloggröße.
Ein Bildverarbeitungslieferant ist geeignet, wenn er Musterbeweise in eine vollständige Route umwandeln kann: Kamera, Objektiv, Beleuchtung, Lesegerät, 3D, Steuerung, I/O und Abnahmetest.
Eine Industriekamera für die maschinelle Bildverarbeitung sollte anhand der Prüfphysik ausgewählt werden: FOV, kleinstes Merkmal, Bewegungsgeschwindigkeit, Verschlusstyp, Sensorgröße, Objektivweg, Schnittstelle, Trigger-Timing und Beleuchtung.
Wählen Sie die Kameraschnittstelle passend zur Maschinenarchitektur.
Wählen Sie zunächst ein Bildverarbeitungsobjektiv aus Sichtfeld, Sensorgröße und Arbeitsabstand aus.
Verwenden Sie Durchlichtbeleuchtung, wenn die Entscheidung von der Umriss-, Kanten-, Loch- oder Lückensilhouette abhängt.
Verwenden Sie ein Ringlicht zur allgemeinen Inspektion, wenn das Teil nicht stark reflektiert und der Montageraum begrenzt ist.
Eine nützliche visuelle Inspektion RFQ sollte die Produktionsentscheidung definieren und nicht nur einen Kamerapreis anfordern.
Der Arbeitsabstand ist der physische Abstand zwischen Objektiv und Bauteil.
Verwenden Sie eine Smart-Kamera für eine klar abgegrenzte Inspektion: eine Station, einfache Gut/Schlecht-Logik, wenige I/O und schnelle Wartung.
Wählen Sie GigE, wenn die Kamera weit vom Host entfernt ist, Arbeitsstationen räumlich verteilt sind oder die industrielle Netzwerkverkabelung entscheidend ist.
Wählen Sie ein Laserprofilmessgerät aus, indem Sie die Profilbreite, den Höhenbereich und die erforderliche Z-Wiederholgenauigkeit an das bewegliche Teil anpassen.
Entwerfen Sie das Prüfsystem rückwärts von der Entscheidung, welche Teile ausgeschleust werden müssen.
Ein Bildverarbeitungs-Abnahmetest sollte einen wiederholbaren Produktionsnachweis erbringen und nicht nur ein erfolgreiches Demobild.
Verwenden Sie flexible Zuführung mit Roboterbeladung, wenn SKU, Orientierung oder Chargenverhalten kleiner Teile zu häufig für einen fest eingerichteten Vibrationswendelförderer wechseln.
Die Prüfung reflektierender Metallkratzer schlägt in der Regel fehl, wenn das Licht Blendung statt Fehlerkontrast erzeugt.
Verwenden Sie die Vision 3D für die Schweißhöhe von Elektrofahrzeugbatterien, wenn „Gut/Nicht bestanden“ vom Profil, der Lücke oder der Raupengeometrie statt vom Farbkontrast abhängt.
Industriekameras sind für wiederholbare Bilddaten zur Maschinensteuerung ausgelegt, nicht für beiläufige Fotos.
Eine Alternative zu XIMEA ist erst nach Prüfung von Bauraum, Host und Software sinnvoll.
Vergleichen Sie bei Vision & Control das Zusammenspiel von Objektiv, Beleuchtung und Sensor im begrenzten Einbauraum.
Ein Visiontechnik-Integrationsangebot umfasst andere Verantwortung als eine reine Komponentenliste.
Eine Keyence-Alternative muss die Prüfaufgabe einschließlich SPS-Anbindung und Wartung abdecken.
Prüfen Sie zuerst, ob die Anlage In-Sight oder VisionPro nutzt.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Englisches OriginalVergleichen Sie eine OPT-Beleuchtung nach wirksamer Geometrie, Wellenlänge, Feldabdeckung und Ansteuerung.
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
Englisches OriginalReview Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Englisches OriginalVergleichen Sie ein Omron-Prüfsystem als Zusammenspiel von Kamera, Controller, Job und SPS-Kommunikation.
Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Englisches OriginalCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Englisches OriginalUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Englisches OriginalMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Englisches OriginalVergleichen Sie Baumer-Kameras anhand des genauen Sensor-, Verschluss-, Pixel- und Triggermodells.
Überführen Sie eine MaxxVision-Komponentenliste in konkrete Modelle, Schnittstellen, Objektive und benötigtes Zubehör.
Ein Vergleich zur Stemmer-Imaging-Beschaffung muss Kamera, Optik, Beleuchtung, Grabber und Treiber als vollständige Stückliste erfassen.
Erfassen Sie zuerst die vollständige Balluff-Bestellnummer.
Die Werte der Quellspezifikation bleiben im englischen Original erhalten. English
| Modell | Parameter | Wert | Spezifikationsquelle |
|---|---|---|---|
| DY-GE307GM | Auflösung / Bildrate | 2048 x 1536 MAX @37FPS | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Effektive Pixel | 3MP | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Pixelgröße | 3.4 x 3.4um | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Ausgabeformat | Mono 8/12bit | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
Lokale RFQ
Teilen Sie Bauteil, Geschwindigkeit, Toleranz und aktuelle Fehlerbilder. Wir ordnen die Anfrage einer belastbaren Komponentenroute zu.
Technische Anfrage sendenLokale FAQ
Nein. Die relevante Struktur muss mit ausreichendem Kontrast und passender Optik erfasst werden. Höhere Pixelzahl kann Datenrate und Belichtungsanforderungen erhöhen; Verschluss und Bewegung bleiben zu prüfen.
Nein. Die Quellmodelle unterscheiden sich bei Verschluss, Farbe, Sensorfläche, Interface und Versorgung. Bestätigen Sie die konkrete Variante und validieren Sie Bildentstehung, Trigger und Host-Verarbeitung.
Diese intern erstellten Auswahlbeispiele zeigen Komponentenentscheidungen und vorgeschlagene Abnahmekriterien. Sie sind keine Kundenprojekte, gemessenen Lieferergebnisse oder Kundenreferenzen. Die Bilder dienen der Illustration.
Anwendungsroute zur Prüfung von Pin-Anwesenheit, Ausrichtung und Bent-Pin-Risiko mit Kamera, Objektiv und kontrollierter Beleuchtung.
Anwendungsroute für Kratzer, Grate, Dellen und reflektierende Metalloberflächen mit beleuchtungsorientierter Machine-Vision-Auswahl.
Anwendungsroute für Batterie-Tab-, Schweiß- und Höhenprüfung, wenn 2D-Kontrast die Geometrie nicht ausreichend belegt.
Route für Roboter-Pick, Positionierung und Montageführung mit 2D- oder 3D-Vision je nach Teilebereitstellung.