
Lokale Auswahlroute
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Anwendungsroute
Anwendungen werden als Zusammenspiel aus Kamera, Optik, Beleuchtung, Reader, 3D oder Zuführung bewertet.
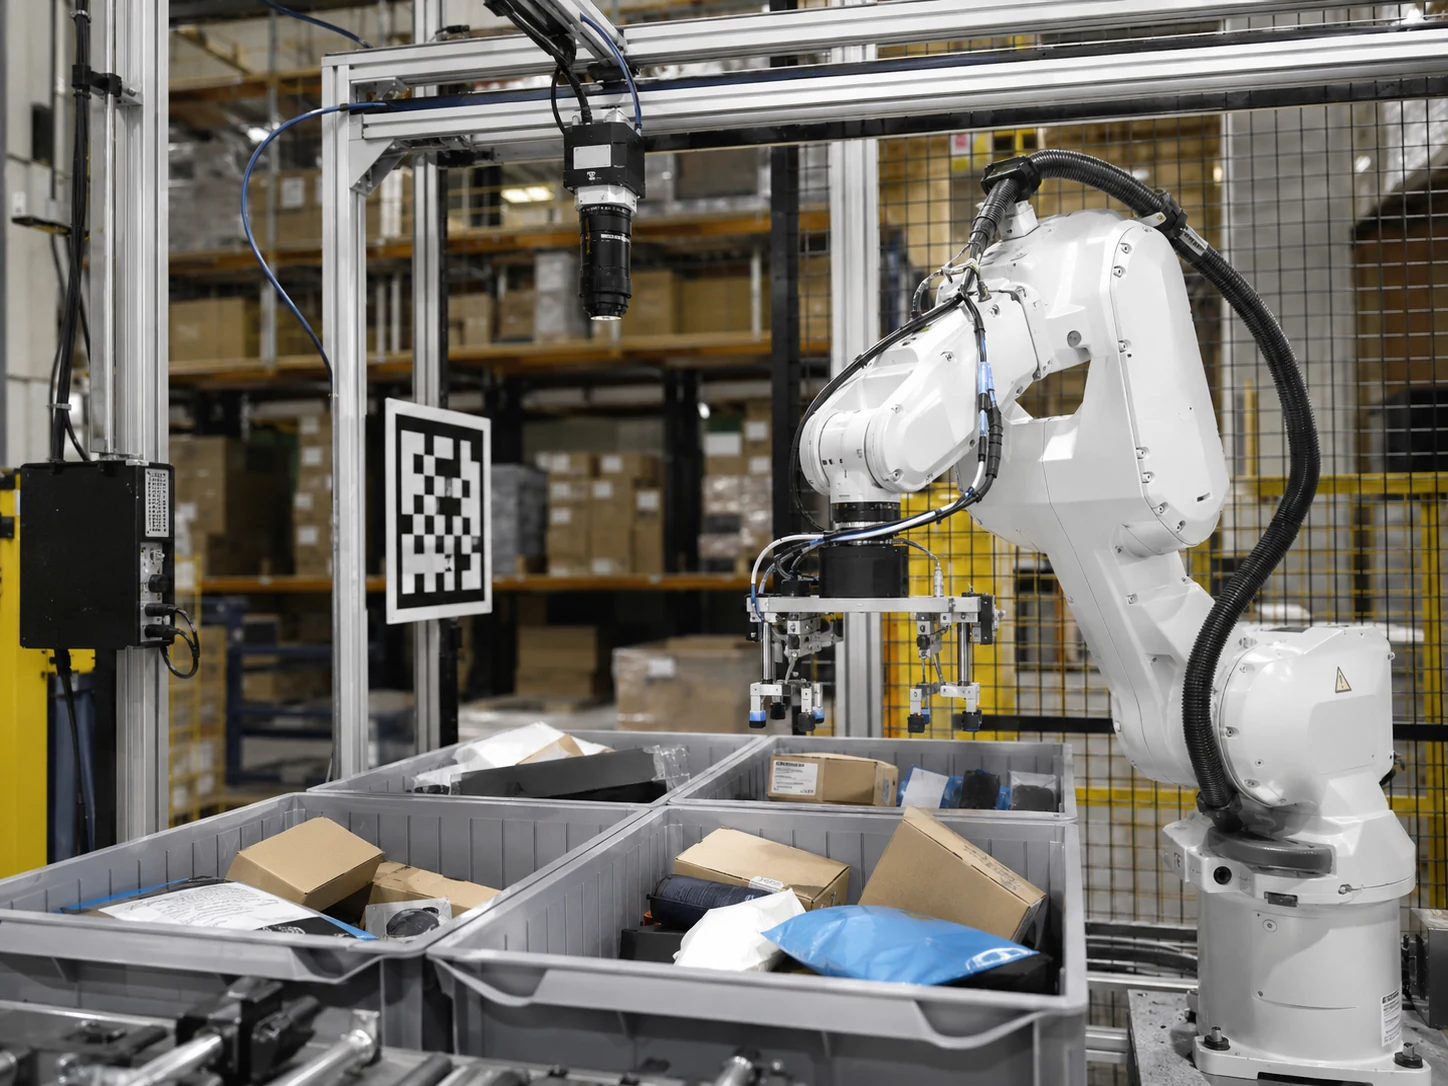
Roboterführung mit Bildverarbeitung
Roboterführung überträgt eine Bildposition in das richtige Roboter- und Werkstückkoordinatensystem. Prüfen Sie Hand-Auge-Kalibrierung, Lagevariation, Greifpunkt und zeitliche Zuordnung; eine erkannte Kontur beweist weder Greifgenauigkeit noch einen sicheren Bewegungsablauf.
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Licht, Optik, Trigger und Schnittstelle als System prüfen
Deyi Vision prüft Prüfziel, Oberfläche, Bewegung, Optik, Beleuchtung, Trigger und Integrationsgrenzen gemeinsam, bevor eine Komponentenroute empfohlen wird.
Wiederholte Kalibrierung kann einen falschen TCP oder eine falsche Greifebene verdecken. Trennen Sie Bildlokalisierung, Koordinatentransformation und Greifermechanik; nutzen Sie das freigegebene Inbetriebnahmeverfahren.Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
Auswahlablauf
Der Ablauf klärt Prüfziel, Randbedingungen, Komponentenroute und Musterfreigabe.
Entscheidungsmatrix
Roboterführung mit Bildverarbeitung
(English)
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten / Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Verwandte Produkte
Für eine industrielle 2D-Kamera legen Sie zuerst Sichtfeld, relevante Strukturgröße, Bewegung und zulässige Belichtung fest.
Prüfen Sie strukturierte Beleuchtung oder Laserprofile, wenn Höhe und Geometrie statt nur Bildkontrast entscheiden.
Wählen Sie das Objektiv zusammen mit Sensorformat, Sichtfeld, Arbeitsabstand und kleinster relevanter Struktur.
Flexible Zuführung muss Teile vereinzeln und in einer für die Kamera und den Greifer nutzbaren Lage bereitstellen.
Verwandte Anwendungen
Verwandte Leitfäden
2D-Vision ist am besten, wenn Kontrast, Kante, Druck, Code oder Position ausreichen, um die Entscheidung zu treffen.
Ein produktionsreifes Weltmodell für die industrielle Messtechnik sollte Abmessungen nicht direkt aus generierten Videos abschätzen.
Die Werte der Quellspezifikation bleiben im englischen Original erhalten. English
| Modell | Parameter | Wert | Spezifikationsquelle |
|---|---|---|---|
| DY-GE307GM | Auflösung / Bildrate | 2048 x 1536 MAX @37FPS | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Effektive Pixel | 3MP | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Pixelgröße | 3.4 x 3.4um | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GE307GM | Ausgabeformat | Mono 8/12bit | Referenzmodell: MV-GE307GM Lieferant: MindVision Spezifikationsquelle · Datenblatt |
| DY-GL8020 | Referenzabstand | 20mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | Z-Messbereich | +/-2.3mm, F.S.=4.6mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | X-Messbreite im Nahbereich | 9.6mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | Baureihe | GL-8000 laser profile route | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-FA0401C | Brennweite | 4mm | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | Sensorgröße | 1/1.8 inch | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | Blendenzahl (F.NO) | 2.0-C | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | TV-Verzeichnung | <0.5% | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
Lokale RFQ
Teilen Sie Bauteil, Geschwindigkeit, Toleranz und aktuelle Fehlerbilder. Wir ordnen die Anfrage einer belastbaren Komponentenroute zu.
Technische Anfrage sendenLokale FAQ
Bestätigen Sie Bauteil, Defektziel, Toleranz, FOV, Arbeitsabstand, Geschwindigkeit, Schnittstelle und vorhandene Referenzmodelle.
Hilfreich sind Fotos oder Videos, aktuelle Hardware, Montagegrenzen, Taktzeit und ein klares Ziel der Abnahme.
Diese intern erstellten Auswahlbeispiele zeigen Komponentenentscheidungen und vorgeschlagene Abnahmekriterien. Sie sind keine Kundenprojekte, gemessenen Lieferergebnisse oder Kundenreferenzen. Die Bilder dienen der Illustration.