Beginnen Sie mit dem Verhalten des Teils, nicht mit der Feedergröße.
Kleine Schrauben, Klemmen, Steckerkontakte und Formteile können kleben, rollen, sich überlappen, umklappen oder ineinander schachteln. Ein Zuführgerät, das groß genug erscheint, kann dennoch versagen, wenn das Schalenmaterial und das Vibrationsmuster die echten Teile nicht trennen.
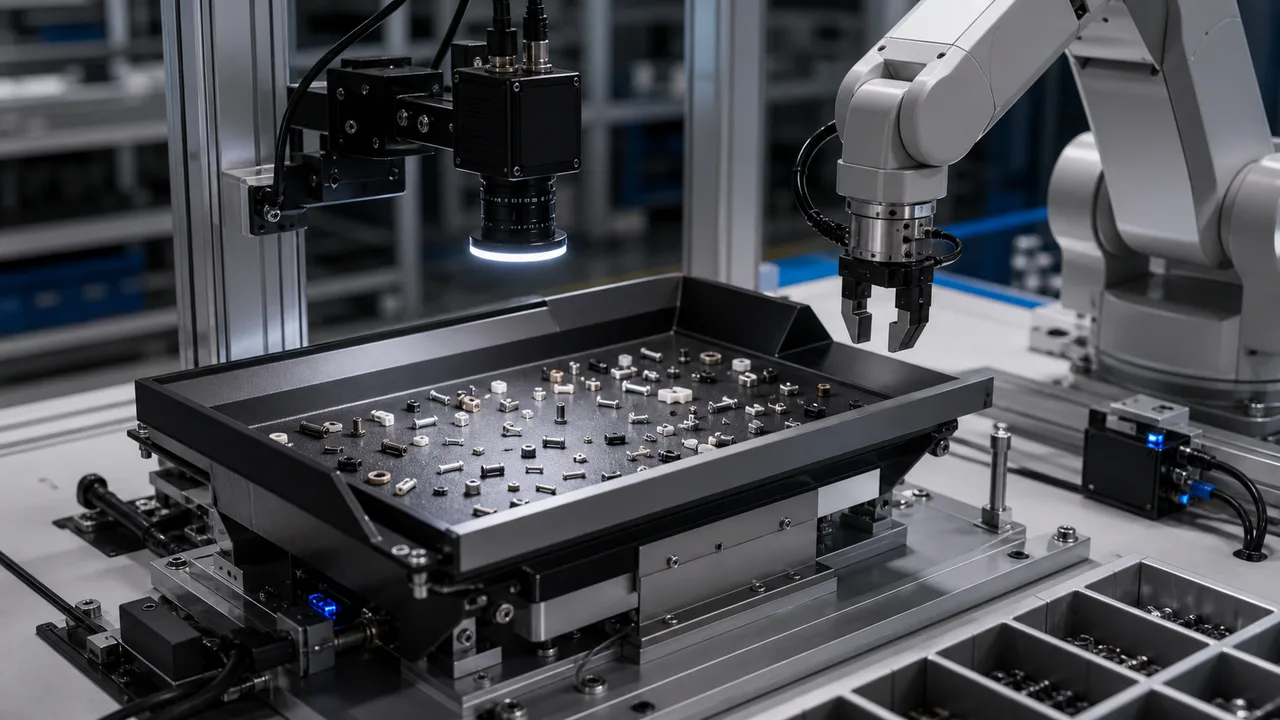
Die visuelle Positionierung wandelt zufällige Streuungen in Roboterkoordinaten um.
Eine Overhead-Industriekamera oder eine Smart-Kamera-Route sollte nach jedem Vibrationszyklus genügend greifbare Teile lokalisieren. Der Akzeptanzmaßstab ist nicht nur die Fachabdeckung; Es sind stabile Koordinaten, Teilewinkel und eine erfolgreiche Roboteraufnahme.
Die Zykluszeit muss Vibration, Bildaufnahme und Aufnahme umfassen.
Käufer berücksichtigen häufig nur die Roboterbewegungszeit. Eine realistische Taktschätzung umfasst außerdem das Verteilen der Teile, die Beruhigungszeit, Belichtung, Bildverarbeitung, Greiferannäherung, fehlgeschlagene Greifvorgänge und das gelegentliche Leeren der Schale.
Eine Workstation-Route reduziert das Integrationsrisiko.
Benötigt der Käufer Zuführung, Vorratsbehälter, Kamera, 4-achsige Bewegung, I/O und Übergabe als eine integrierte Arbeitszelle, kann eine DTA-artige Station das Integrationsrisiko gegenüber dem bloßen Feederkauf verringern. Sie schafft einen definierten Weg für Musterprüfung und Abnahme.