Ziel und Einsatzgrenzen
Die Aufnahme am kleinsten sichtbaren Oberflächenmerkmal auslegen und prüfen, ob Bewegung oder Lageänderung es vor der Verarbeitung verschwinden lassen.
Diese Anleitung beschreibt eine technische Bewertung, keine Zertifizierung eines sofort einsatzbereiten Produkts. Das öffentliche PC-Beispiel von Deyi Vision umfasst derzeit einen EAN-13-Ablauf mit bestätigten Musterbildern. Native OCR- und Detektionsfunktionen im Entwicklungscode sind vor Verwendung anhand der installierten Laufzeit, gebundenen Modelle und Prüfaufgabe zu kontrollieren. Eine Browser-Vorlage belegt keine Ausführung im Browser; das geplante OpenCV.js-Backend benötigt eine eigene Prüfung. Cloud-Erkennung erfordert die ausdrückliche Freigabe von Bildumfang, Anbieter, Modell und Kosten. Ein Prüfarchiv ist kein ausführbares Release-Paket. Kamera-, Firmware- und Treiberkompatibilität sind separat zu prüfen. Alle Werte im Arbeitsblatt sind hypothetisch, keine Messungen oder Kundenergebnisse von Deyi Vision.
Nachweise vorbereiten
Feinen Kratzer, zulässig texturiertes Teil und spiegelndes Teil sammeln. Die Kratzerrichtung unabhängig vom Bild dokumentieren. Ein Vorrichtungsdatum außerhalb der Fehlerzone verwenden, damit Fokus oder Positionierung nicht vom Fehler abhängen. Vor Wiederverwendung Pixelformat und aktive Region mit dem Rezept vergleichen. Binning, Skalierung und Umwandlung dokumentieren, da der Maßstab danach nicht unverändert gilt. Archivbild mit dem Eingang des ersten Knotens vergleichen; Unterschiede samt Identitäten und Umwandlung sichern. Beim Wiederverbinden neue Belichtung von wiederholtem Pufferbild unterscheiden. Bei unklarer Aufnahmeidentität automatischen Durchlass sperren und das auslösende Ereignis statt eines stillen Zählerresets speichern. Eine Oberflächenprüfung muss Materialfehler von geänderten Sichtbedingungen unterscheiden. Kratzer, Dellen, Öl, Textur und Reflexe können ähnliche Intensitätsänderungen erzeugen, benötigen aber unterschiedliche Entscheidungen. Gutteile aus dem vorgesehenen Oberflächenbereich sowie Fehlerstücke mit dokumentierter Lage und Richtung vorbereiten. Ein Bezugselement wählen, das bei Oberflächenänderungen sichtbar bleibt. Ein Referenzbild ist erst nach vergleichbarer Lage und Beleuchtung sinnvoll. Eine Bilddifferenz misst keine physische Tiefe; eine erkannte Fläche identifiziert nicht automatisch den Fehlermechanismus. Vor der Beschriftung festlegen, ob Schmutz Ausschuss, Reinigung oder ausgeschlossene Bedingung bedeutet. Originalansichten unklarer Muster sichern, statt saubere Referenzen oder korrigierte Antworten zu erfinden. Beginnen Sie mit einem Aufnahmeprotokoll statt einer Vorschau. Die Vorschau kann skaliert, geschärft oder nach Ausfall der Eingabe wiederverwendet sein. Sichern Sie unverändertes Bild, Abmessungen, Pixelformat, Belichtung, Verstärkung, Objektiveinstellung, Arbeitsabstand, Triggeridentität und Aufnahmezeit. Prüfen Sie kleinste relevante Merkmale und maximal erlaubte Lageänderungen gemeinsam. Erst ein ruhendes Muster aufnehmen, um Fokus und Bewegungsunschärfe zu trennen; danach unter realen Bewegungsbedingungen bei unveränderter Optik wiederholen. Jedes Bild mit Werkstück oder Ereignis verknüpfen. Ein fehlendes oder altes Bild ist ein Aufnahmefehler, auch wenn die zuletzt sichtbare Vorschau gut aussieht. Für ruhende oder einzelne Werkstücke eine Deyi Vision Flächenkamera-Route mit einer Zeilenkamera-Route für kontinuierlich bewegtes Bahnmaterial vergleichen. Bei Flächenkameras vollständige Sichtfeldabdeckung sowie Verschluss- und Triggereinstellungen prüfen, die den Fehler bei zulässiger Geschwindigkeit sichtbar erhalten. Bei Zeilenkameras Feldbreite, Zeilenrate, Belichtung und Linienbeleuchtung auf die Transportgeschwindigkeit abstimmen; die Encoder- und Zeilentrigger-Kompatibilität der tatsächlichen Kamera prüfen. Ein bekanntes Ziel bei wechselnder Geschwindigkeit aufnehmen und rekonstruierte Abmessungen, gestreckte Merkmale sowie Nahtstellen oder fehlende Zeilen untersuchen. Gewählte Route und wirksame Einstellungen dokumentieren; der Kameratyp allein begründet keine Abnahme.
Vorgehen
- Das Sichtfeld in der Objektebene messen und durch die aktive Bildbreite teilen. Nicht die Anzeigebreite oder digital gezoomte Vorschau verwenden.
- Bei festem Licht auf den feinen Kratzer fokussieren und Originalpixel an verschiedenen Feldpositionen prüfen. Ungünstigste zulässige Höhe und Neigung einschließen.
- Dasselbe Teil ruhend und bewegt aufnehmen. Die Belichtungsgrenze aus der Objektbewegung berechnen und Belichtung ohne mehr Verstärkung verkürzen, bis der Kratzer im Rohbild sichtbar bleibt.
- Bildidentität und Übersteuerung je Trigger prüfen. Ein Reflexbild mit verdecktem Kratzer als Fehler speichern; höhere Empfindlichkeit rekonstruiert fehlende Bildinformation nicht.
Versuch auswerten
Im hypothetischen Blatt belegt der Kratzer nur 3 px. Das beschreibt die Abtastung, garantiert aber keine Erkennung. Die Rechnung begrenzt Bewegung auf 1 px; Fokusverlust oder Rolling-Shutter-Verformung sind nicht enthalten. Verschwindet das Merkmal in erlaubter Lage, zuerst Optik oder Licht ändern.
Versuchsprotokoll
| Eintrag | Wert / Beobachtung | Auswertung |
|---|---|---|
| Feld / Bildbreite | 80 mm / 1600 px | Objektabtastung: 0.05 mm/px |
| Kratzerbreite | 0.15 mm | 3 px in dieser hypothetischen Geometrie |
| Geschwindigkeit / Belichtung | 500 mm/s / 100 µs | Bewegung: 0.05 mm = 1 px |
s = 80 / 1600 = 0.05 mm/px
w = 0.15 / 0.05 = 3 px
blur = 500 * 0.0001 / 0.05 = 1 px
Zwei technische Ansichten
Zwei technische Ansichten · 1
Die Grafik zeigt die Prüfreihenfolge. Jeder Pfeil benötigt protokollierte Nachweise und bedeutet keine implementierte automatische Verbindung. Kleinster Kratzer → Objektabtastung → Belichtung → Quellbild.
- Kleinster Kratzer
- Objektabtastung
- Belichtung
- Quellbild
Zwei technische Ansichten · 2
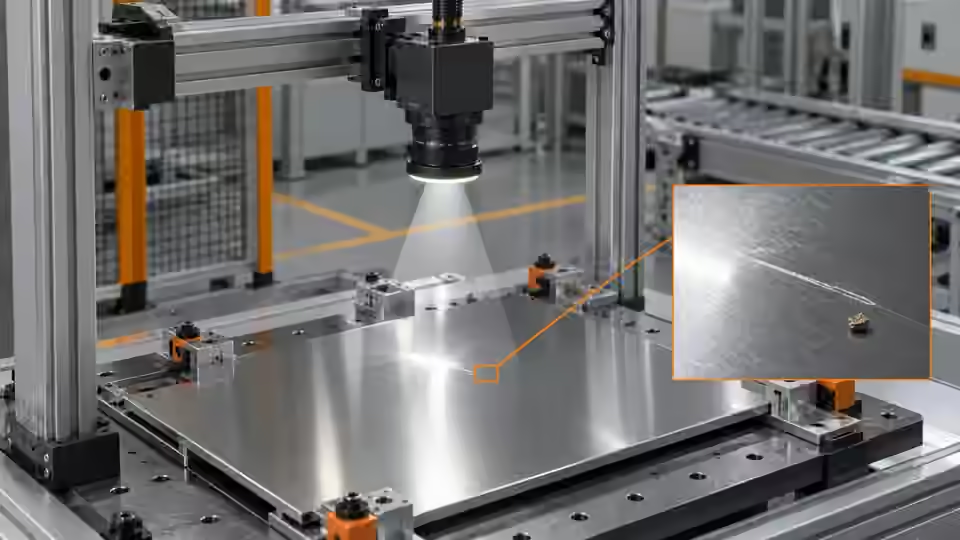
Die Grafik zeigt die Prüfreihenfolge. Jeder Pfeil benötigt protokollierte Nachweise und bedeutet keine implementierte automatische Verbindung. Ruhend → Bewegt → Gleiches Licht → Sichtbarkeit.
- Ruhend
- Bewegt
- Gleiches Licht
- Sichtbarkeit
Fehler eingrenzen
- Ein scharfes Datum bei unsichtbarem Kratzer deutet auf Kontrastverlust, nicht zwingend Fokusfehler. Licht bei festem Fokus ändern.
- Im Stillstand sichtbare, bewegt verschmierte Merkmale deuten auf Belichtung oder Timing. Original statt geschärfter Vorschau prüfen.
- Wiederholte Bildidentität nach neuen Triggern bedeutet alte Aufnahme. Fehlende Evidenz melden, nicht das vorige Teileergebnis übernehmen.
Abnahme und Übergabe
Aufnahme erst abnehmen, wenn der kleinste Fehler über vereinbarte Lagen, Höhen und Geschwindigkeiten sichtbar bleibt. Unschärfe, Übersteuerung, fehlende Trigger und alte Bilder getrennt erfassen. Bildnachweise und Belichtung an die Lichtstufe übergeben; dies belegt keine Klassifikationsgenauigkeit.
Quellbilder, erwartete Entscheidung, genaue Revision und vollständigen Ergebnisdatensatz gemeinsam aufbewahren. Den Bewertungssatz vor der endgültigen Parameterwahl einfrieren. Werden seine Antworten später zum Einstellen verwendet, diesen Satz als Entwicklungsdaten kennzeichnen und einen neuen unabhängigen Abnahmesatz beschaffen. Review, NoResult, Ausführungsfehler und fehlende Aufnahme bleiben im Nenner sichtbar; durch Zeilenfilterung werden sie nicht zu bestandenen Prüfungen. Einen reproduzierbaren Fehler zusammen mit dem erfolgreichen Muster sichern. Die Übergabe benennt Änderungsberechtigte, die Wiederherstellung einer früher freigegebenen Revision und den bis zur Abnahme gesperrten Geräteausgang. Ein Softwareergebnis beweist nicht, dass ein bewegtes Werkstück sein richtiges Ziel erreicht hat.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Deyi Vision machine vision software: evaluation scopeDeyi VisionGeprüft
- Calculate exposure limits from conveyor speedDeyi VisionGeprüft
- Exposure TimeBaslerGeprüft
- Line Scan Camera vs Area Scan CameraDeyi VisionGeprüft
- Line Scan Camera with EncoderDeyi VisionGeprüft
- Line Scan GigE Use CasesBaslerGeprüft
Komponenten- und Auswahlreferenzen
- industrielle Bildverarbeitung Kamera
- Beleuchtungsroute für die Inspektion von reflektierenden Metallkratzern
- automatische visuelle Inspektion
- Zeilenkamera vs. Flächenkamera
- Zeilenkamera mit Encoder-Setup
- Machine Vision Beleuchtung
- So wählen Sie eine Bildverarbeitungsbeleuchtung aus
- Beleuchtungstypen für die maschinelle Bildverarbeitung
- Grundlagen der Bildverarbeitungsbeleuchtung
- Durchlichtbeleuchtung vs. koaxiale Beleuchtung
- Oberflächendefekte an Automobil-Metallteilen
- Metal and Surface Inspection · Englische Referenz
- Alternative zu OPT Beleuchtung
- Beleuchtung und ROI für sichtbare Montage wählen
- EAN-13: Licht und Ruhezonen
- Beleuchtung und ROI für die sichtbare Flüssigkeitsgrenze
- Flat-Field-Korrektur kalibrieren, ohne ungültige Daten zu kaschieren
- Rotes, blaues und weißes Licht anhand des Fehlerkontrasts vergleichen
- OCR-Etiketten: Licht und Feldgeometrie
- Licht und ROI für offene Verpackungsinhalte wählen
- Polarisation gegen Reflexe im A/B-Test prüfen
- Siegel- und Raupenbild: Licht und ROI
- SKU-Farbsortierung: Licht und Objektmaske
- Optischen Blitz im Belichtungsfenster prüfen
- Oberflächenfehler: Abnahme und Linienausgang
- Oberflächenfehler: begrenzte KI-Bewertung
- Oberflächenfehler: Licht und ROI prüfen
- Oberflächenfehler: Fehlalarme eingrenzen