
Lokale Auswahlroute
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Produktroute
Produkte werden nach Abnahmeziel, Taktzeit, Einbauraum und Schnittstelle eingegrenzt, nicht nur nach Modellnummer.
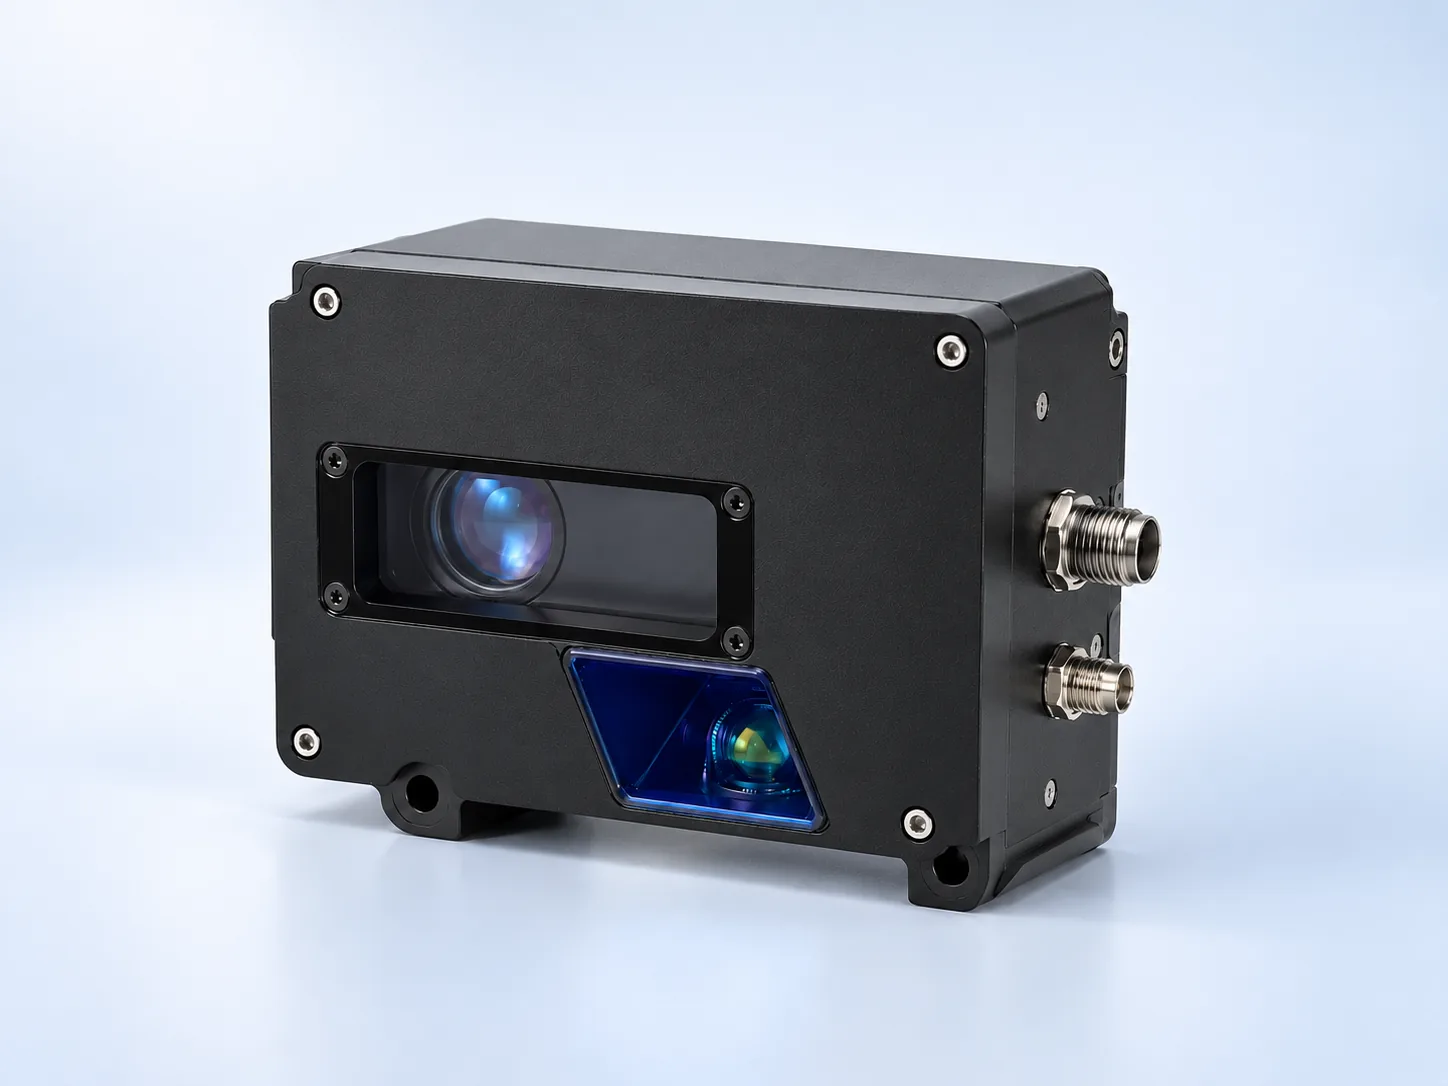
3D Vision Kamera
Prüfen Sie strukturierte Beleuchtung oder Laserprofile, wenn Höhe und Geometrie statt nur Bildkontrast entscheiden. Messfeld, Höhenbereich, Oberflächenreflexion und Bewegung müssen zur Aufnahme passen; eine nominelle Auflösung belegt keine Messwiederholbarkeit.
Für eine industrielle 2D-Kamera legen Sie zuerst Sichtfeld, relevante Strukturgröße, Bewegung und zulässige Belichtung fest.
Eine Prüfstation wird über Abnahmekriterien, verfügbare Bildinformation und den Ablauf vom Trigger bis zur Ergebnisübergabe spezifiziert.
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Licht, Optik, Trigger und Schnittstelle als System prüfen
Deyi Vision prüft Prüfziel, Oberfläche, Bewegung, Optik, Beleuchtung, Trigger und Integrationsgrenzen gemeinsam, bevor eine Komponentenroute empfohlen wird.
Auswahlablauf
Der Ablauf klärt Prüfziel, Randbedingungen, Komponentenroute und Musterfreigabe.
Entscheidungsmatrix
3D Vision Kamera
(English)
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten / Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Verwandte Produkte
Verwandte Anwendungen
Roboterführung überträgt eine Bildposition in das richtige Roboter- und Werkstückkoordinatensystem.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Englisches OriginalVerwandte Leitfäden
Ein produktionsreifes Weltmodell für die industrielle Messtechnik sollte Abmessungen nicht direkt aus generierten Videos abschätzen.
2D-Vision ist am besten, wenn Kontrast, Kante, Druck, Code oder Position ausreichen, um die Entscheidung zu treffen.
Wählen Sie ein Laserprofilmessgerät aus, indem Sie die Profilbreite, den Höhenbereich und die erforderliche Z-Wiederholgenauigkeit an das bewegliche Teil anpassen.
Die Prüfung reflektierender Metallkratzer schlägt in der Regel fehl, wenn das Licht Blendung statt Fehlerkontrast erzeugt.
Verwenden Sie die Vision 3D für die Schweißhöhe von Elektrofahrzeugbatterien, wenn „Gut/Nicht bestanden“ vom Profil, der Lücke oder der Raupengeometrie statt vom Farbkontrast abhängt.
Die Werte der Quellspezifikation bleiben im englischen Original erhalten. English
| Modell | Parameter | Wert | Spezifikationsquelle |
|---|---|---|---|
| DY-GL8020 | Referenzabstand | 20mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | Z-Messbereich | +/-2.3mm, F.S.=4.6mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | X-Messbreite im Nahbereich | 9.6mm | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
| DY-GL8020 | Baureihe | GL-8000 laser profile route | Referenzmodell: GL-8020 Lieferant: Phoskey Spezifikationsquelle · Datenblatt |
Lokale RFQ
Teilen Sie Bauteil, Geschwindigkeit, Toleranz und aktuelle Fehlerbilder. Wir ordnen die Anfrage einer belastbaren Komponentenroute zu.
Technische Anfrage sendenLokale FAQ
Bestätigen Sie Bauteil, Defektziel, Toleranz, FOV, Arbeitsabstand, Geschwindigkeit, Schnittstelle und vorhandene Referenzmodelle.
Hilfreich sind Fotos oder Videos, aktuelle Hardware, Montagegrenzen, Taktzeit und ein klares Ziel der Abnahme.
Diese intern erstellten Auswahlbeispiele zeigen Komponentenentscheidungen und vorgeschlagene Abnahmekriterien. Sie sind keine Kundenprojekte, gemessenen Lieferergebnisse oder Kundenreferenzen. Die Bilder dienen der Illustration.
Anwendungsroute für Kratzer, Grate, Dellen und reflektierende Metalloberflächen mit beleuchtungsorientierter Machine-Vision-Auswahl.
Anwendungsroute für Batterie-Tab-, Schweiß- und Höhenprüfung, wenn 2D-Kontrast die Geometrie nicht ausreichend belegt.
Route für Roboter-Pick, Positionierung und Montageführung mit 2D- oder 3D-Vision je nach Teilebereitstellung.