
Route tiếng Việt
Chuẩn bị ảnh mẫu tốt/xấu
Route sản phẩm
Trang này sắp xếp lựa chọn phần cứng theo mục tiêu kiểm tra, ảnh mẫu, FOV, khoảng cách làm việc, tốc độ line và giao tiếp.
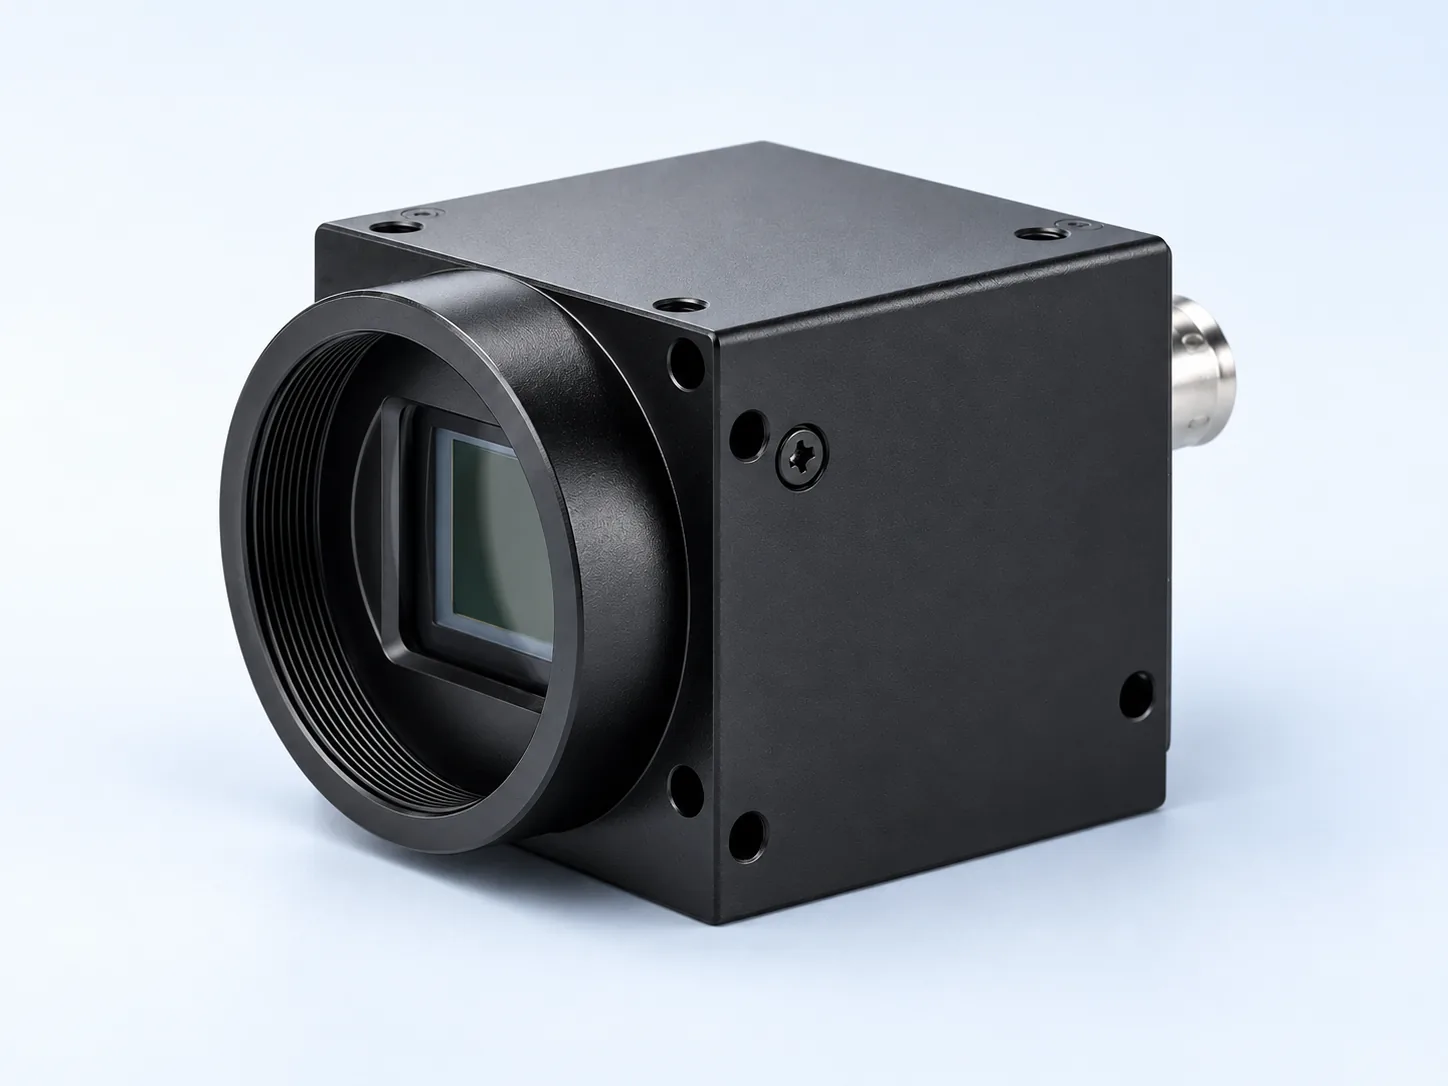
camera công nghiệp machine vision
Chọn camera quét vùng theo trường nhìn, chuyển động, màn trập và định dạng điểm ảnh cần dùng. Kiểm tra phơi sáng, trigger và nhận ảnh đầy đủ trên máy đích; số megapixel không chứng minh khả năng phát hiện.
Chuẩn bị ảnh mẫu tốt/xấu
Xác định FOV, khoảng cách, dung sai và tốc độ
Kiểm tra lighting, lens, trigger và interface cùng lúc
Deyi Vision xem xét mục tiêu kiểm tra, bề mặt, chuyển động, optics, lighting, trigger và giới hạn tích hợp trước khi đề xuất route linh kiện.
Đo thời gian từ trigger đến phơi sáng riêng với thời gian nhận ảnh. Nhận ảnh còn chứa đọc cảm biến, truyền và lập lịch hệ điều hành.Đo độ trễ và jitter của trigger phần cứng
Tần số ảnh cao vẫn có thể đi kèm nhòe chuyển động. Phép thử đổi tốc độ vật và tỷ lệ ảnh thành thời gian phơi sáng tối đa, rồi kiểm tra cạnh đang chuyển động.Tính giới hạn phơi sáng từ tốc độ băng tải
Quy trình chọn
Làm rõ mục tiêu kiểm tra, ràng buộc, route linh kiện và xác nhận bằng mẫu.
Ma trận quyết định
camera công nghiệp machine vision
(English)
Chuẩn bị ảnh mẫu tốt/xấu / Xác định FOV, khoảng cách, dung sai và tốc độ
Sản phẩm liên quan
Ứng dụng liên quan
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Bản gốc tiếng AnhDẫn hướng robot chuyển vị trí ảnh sang đúng hệ tọa độ robot và chi tiết.
Trước hết xác định mẫu tốt, lỗi, giáp ranh và hậu quả của quyết định sai.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Bản gốc tiếng AnhHướng dẫn liên quan
Khi đối chiếu camera công nghiệp, đừng bắt đầu từ mã model.
Sử dụng camera quét khu vực khi bộ phận có thể bị dừng, dừng ở trạm lập chỉ mục hoặc được chụp trong một khung hình.
Chọn chiếu sáng bằng cách chứng minh độ tương phản trên khuyết tật thực trước.
Hệ thống thị giác máy là một chuỗi tín hiệu: đồ gá và kích chụp đưa chi tiết vào điều kiện quan sát, ánh sáng tạo tương phản, ống kính và camera thu bằng chứng hình ảnh, phần mềm quyết định, rồi bộ điều khiển/I/O gửi kết quả.
Mô hình thế giới sẵn sàng sản xuất dành cho đo lường công nghiệp không nên ước tính kích thước trực tiếp từ video được tạo.
Thị giác 2D là tốt nhất khi độ tương phản, cạnh, bản in, mã hoặc vị trí đủ để đưa ra quyết định.
Ước tính độ phân giải camera thị giác máy bằng cách chia trường nhìn yêu cầu cho số điểm ảnh hữu dụng.
Nhà cung cấp camera thị giác máy nên được đánh giá dựa trên cách họ xử lý bằng chứng kiểm tra thực tế chứ không phải kích thước danh mục.
Nhà cung cấp thị giác máy sẽ phù hợp khi họ có thể biến bằng chứng mẫu thành một lộ trình hoàn chỉnh: máy ảnh, ống kính, ánh sáng, đầu đọc, 3D, bộ điều khiển, I/O và thử nghiệm chấp nhận.
Nên chọn máy ảnh công nghiệp dành cho thị giác máy từ vật lý kiểm tra: FOV, đặc điểm cần kiểm tra nhỏ nhất, tốc độ chuyển động, loại màn trập, kích thước cảm biến, tuyến ống kính, giao diện, thời gian kích hoạt và ánh sáng.
Chọn giao diện camera công nghiệp theo kiến trúc của máy.
Trước tiên, hãy chọn ống kính thị giác máy từ trường nhìn, kích thước cảm biến và khoảng cách làm việc.
Sử dụng đèn nền khi quyết định phụ thuộc vào đường viền, cạnh, lỗ hoặc hình bóng khoảng trống.
Sử dụng đèn vòng để kiểm tra chung khi bộ phận không có độ phản chiếu cao và không gian lắp đặt bị hạn chế.
Việc kiểm tra trực quan hữu ích RFQ sẽ xác định quyết định sản xuất chứ không chỉ yêu cầu giá máy ảnh.
Khoảng cách làm việc là khoảng cách vật lý từ ống kính đến chi tiết.
Dùng camera thông minh khi kiểm tra được giới hạn trong một trạm, logic đạt/không đạt đơn giản, I/O ít và cần bảo trì nhanh.
Chọn GigE khi camera ở xa máy tính chủ, các trạm kiểm tra bố trí phân tán hoặc cần tổ chức mạng công nghiệp.
Chọn một máy đo biên dạng laser bằng cách khớp chiều rộng biên dạng, phạm vi chiều cao và độ lặp lại Z cần thiết cho bộ phận chuyển động.
Thiết kế hệ thống kiểm tra từ quyết định phải loại chi tiết nào rồi suy ngược về thiết bị.
Thử nghiệm chấp nhận thị giác máy phải chứng minh bằng chứng sản xuất có thể lặp lại chứ không chỉ là hình ảnh demo thành công.
Dùng bộ cấp phôi linh hoạt kết hợp robot khi SKU, hướng hoặc hành vi theo lô của chi tiết nhỏ thay đổi quá thường xuyên để dùng một bộ cấp phôi dạng bát cố định.
Kiểm tra vết xước kim loại phản chiếu thường thất bại khi ánh sáng tạo ra ánh sáng chói thay vì độ tương phản khuyết tật.
Sử dụng tầm nhìn 3D cho chiều cao mối hàn của pin EV khi đạt/không đạt tùy thuộc vào biên dạng, khe hở hoặc hình dạng đường hàn thay vì độ tương phản màu sắc.
Máy ảnh công nghiệp được thiết kế để cung cấp dữ liệu hình ảnh lặp lại cho máy móc tự động chứ không phải cho những bức ảnh thông thường.
Với XIMEA, kiểm tra trước không gian gồm cả đầu nối, giao tiếp, công suất và tản nhiệt của model cụ thể.
Với Vision & Control, so sánh sự phối hợp giữa ống kính, đèn và cảm biến trong không gian lắp hạn chế.
Đề xuất tích hợp Visiontechnik có phạm vi trách nhiệm khác danh sách linh kiện.
So sánh phương án KEYENCE theo toàn bộ công việc gồm công cụ, giao diện vận hành và bàn giao kết quả PLC.
Khi so sánh Cognex, tách chương trình In-Sight gắn với thiết bị khỏi thu ảnh VisionPro trên máy chủ.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Bản gốc tiếng AnhSo sánh đèn OPT theo hình học chiếu hữu ích, bước sóng, vùng phủ và điều khiển.
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
Bản gốc tiếng AnhReview Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Bản gốc tiếng AnhSo sánh hệ Omron như tổ hợp camera, bộ điều khiển, chương trình kiểm tra và giao tiếp PLC.
Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Bản gốc tiếng AnhCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Bản gốc tiếng AnhUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Bản gốc tiếng AnhMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Bản gốc tiếng AnhSo sánh camera Baumer theo cảm biến, màn trập, định dạng điểm ảnh và trigger của model cụ thể.
Chuyển danh sách MaxxVision thành model, giao tiếp, ống kính và phụ kiện cụ thể để so sánh.
So sánh tuyến mua từ Stemmer Imaging bằng danh mục đầy đủ camera, quang học, đèn, bộ thu ảnh và driver.
Khi so sánh Balluff, ghi đầy đủ mã đặt hàng cùng cấu hình quang học, chiếu sáng và vai trò giao tiếp.
Giá trị thông số được giữ nguyên bằng tiếng Anh từ tài liệu nguồn. English
| Model | Thông số | Giá trị | Nguồn thông số |
|---|---|---|---|
| DY-GE307GM | Độ phân giải / tốc độ khung hình | 2048 x 1536 MAX @37FPS | Model tham chiếu: MV-GE307GM Nhà cung cấp: MindVision Nguồn thông số · Bảng thông số |
| DY-GE307GM | Số điểm ảnh hữu dụng | 3MP | Model tham chiếu: MV-GE307GM Nhà cung cấp: MindVision Nguồn thông số · Bảng thông số |
| DY-GE307GM | Kích thước điểm ảnh | 3.4 x 3.4um | Model tham chiếu: MV-GE307GM Nhà cung cấp: MindVision Nguồn thông số · Bảng thông số |
| DY-GE307GM | Định dạng đầu ra | Mono 8/12bit | Model tham chiếu: MV-GE307GM Nhà cung cấp: MindVision Nguồn thông số · Bảng thông số |
RFQ tiếng Việt
Gửi ảnh mẫu, tốc độ line, dung sai và lỗi hiện tại. Chúng tôi sẽ map thành route lựa chọn kỹ thuật.
Gửi yêu cầu kỹ thuậtFAQ
Cần có part, lỗi cần phát hiện, dung sai, FOV, khoảng cách làm việc, tốc độ line, interface và model tham chiếu.
Ảnh/video, mẫu OK/NG, phần cứng hiện tại, giới hạn lắp đặt và tiêu chí nghiệm thu giúp đề xuất chính xác hơn.
Các ví dụ lựa chọn do nội bộ biên soạn minh họa cấu hình linh kiện và tiêu chí nghiệm thu đề xuất. Đây không phải dự án khách hàng, kết quả giao hàng đã đo hay lời giới thiệu của khách hàng. Hình ảnh dùng để minh họa.
Route kiểm tra chân connector, hướng và rủi ro cong chân bằng camera, lens và lighting kiểm soát.
Route kiểm tra xước, ba via, lõm và bề mặt kim loại phản xạ bằng cách xác nhận lighting trước.
Route kiểm tra battery tab, weld và chiều cao khi tương phản 2D không đủ chứng minh hình học.
Route hỗ trợ robot pick, định vị và lắp ráp bằng vision 2D hoặc 3D theo cách cấp phôi.