
Lokale Auswahlroute
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Produktroute
Produkte werden nach Abnahmeziel, Taktzeit, Einbauraum und Schnittstelle eingegrenzt, nicht nur nach Modellnummer.
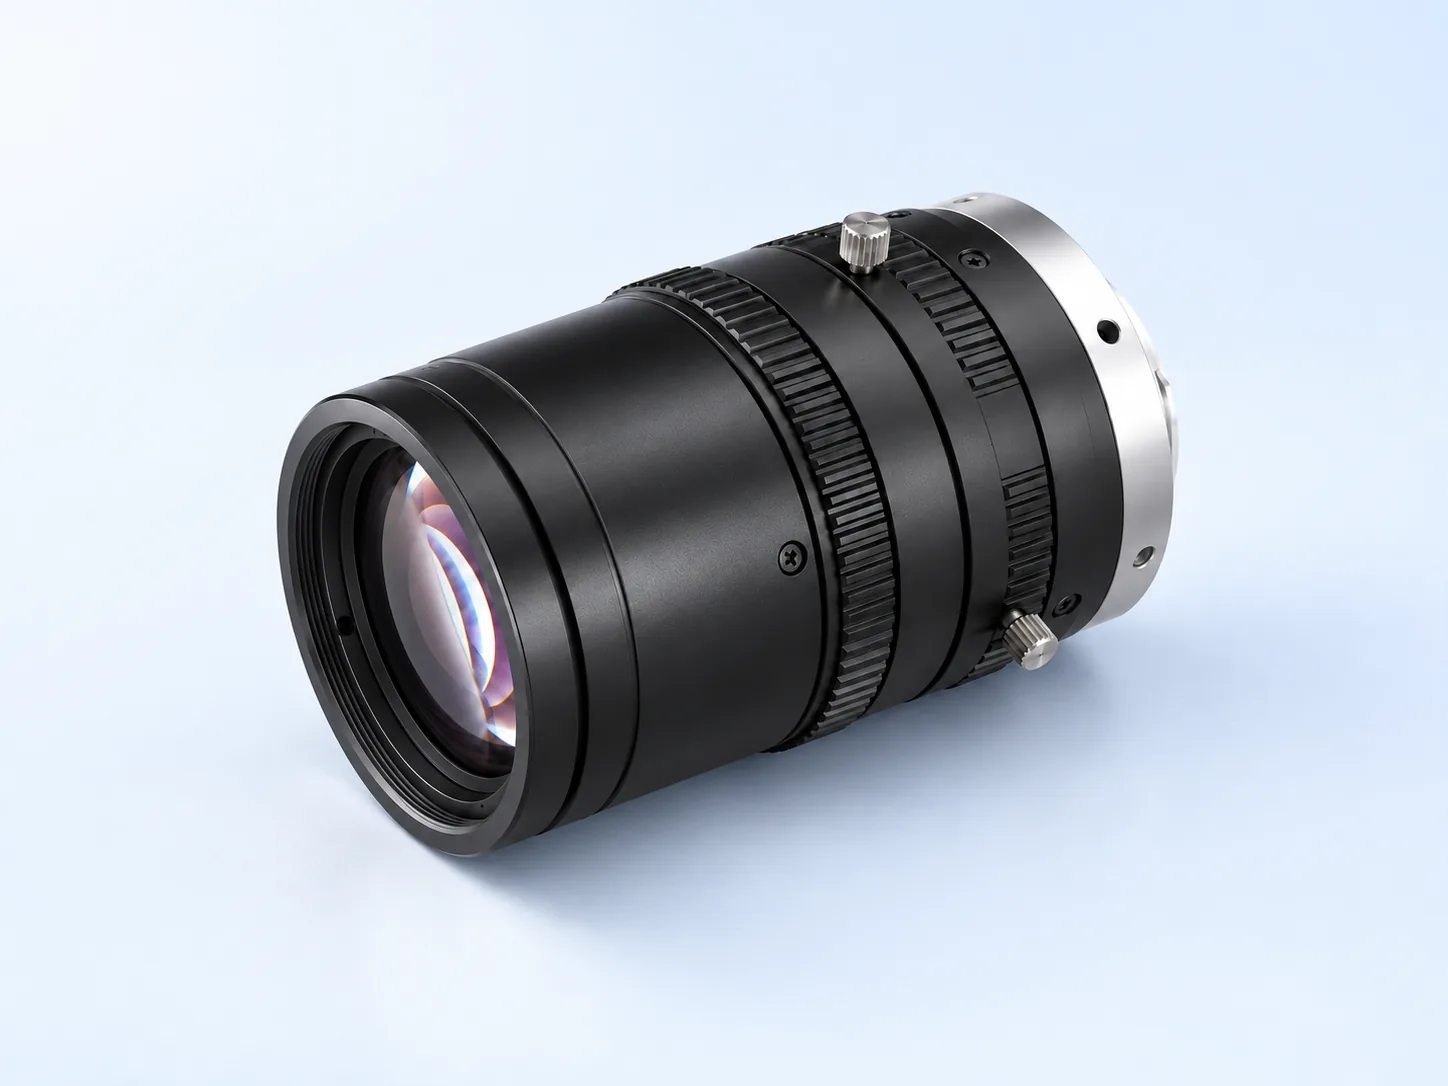
Machine Vision Objektiv
Wählen Sie das Objektiv zusammen mit Sensorformat, Sichtfeld, Arbeitsabstand und kleinster relevanter Struktur. Prüfen Sie Randabbildung, Schärfentiefe und Verzeichnung im tatsächlichen Einbauraum; ein passender Anschluss allein genügt nicht.
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten
Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Licht, Optik, Trigger und Schnittstelle als System prüfen
Deyi Vision prüft Prüfziel, Oberfläche, Bewegung, Optik, Beleuchtung, Trigger und Integrationsgrenzen gemeinsam, bevor eine Komponentenroute empfohlen wird.
Auswahlablauf
Der Ablauf klärt Prüfziel, Randbedingungen, Komponentenroute und Musterfreigabe.
Entscheidungsmatrix
Machine Vision Objektiv
(English)
Gut-, Schlecht- und Grenzfälle als reale Beispiele vorbereiten / Toleranz, Taktzeit und Einbauraum vor der Modellwahl klären
Verwandte Produkte
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
Englisches OriginalFlash measurement and image-dimension measurement systems for fast dimensional inspection and metrology checks.
Englisches OriginalVerwandte Anwendungen
Definieren Sie zuerst Gut-, Schlecht- und Grenzfälle sowie die Folgen eines Fehlentscheids.
Eine Prüfstation wird über Abnahmekriterien, verfügbare Bildinformation und den Ablauf vom Trigger bis zur Ergebnisübergabe spezifiziert.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Englisches OriginalRoboterführung überträgt eine Bildposition in das richtige Roboter- und Werkstückkoordinatensystem.
Verwandte Leitfäden
Ein telezentrisches Objektiv ist gerechtfertigt, wenn perspektivische Fehler aufgrund von Teilehöhe oder Positionsänderungen das Messergebnis verändern können.
Beginnen Sie beim Vergleich einer Industriekamera nicht mit der Modellnummer.
Schätzen Sie die Auflösung einer Bildverarbeitungskamera, indem Sie das erforderliche Sichtfeld durch nutzbare Pixel dividieren und dann prüfen, ob die resultierende Pixelgröße das kleinste Merkmal, die kleinste Messtoleranz und den Algorithmusspielraum unterstützen kann.
Eine Industriekamera für die maschinelle Bildverarbeitung sollte anhand der Prüfphysik ausgewählt werden: FOV, kleinstes Merkmal, Bewegungsgeschwindigkeit, Verschlusstyp, Sensorgröße, Objektivweg, Schnittstelle, Trigger-Timing und Beleuchtung.
Wählen Sie zunächst ein Bildverarbeitungsobjektiv aus Sichtfeld, Sensorgröße und Arbeitsabstand aus.
Verwenden Sie ein konventionelles Bildverarbeitungsobjektiv für Anwesenheits-, Defekt-, Orientierungs- oder grobe Positionsprüfungen, wenn Perspektivfehler die Entscheidung nicht verändern.
Die Beleuchtungsarten für die maschinelle Bildverarbeitung sollten anhand des zu erzeugenden Signals ausgewählt werden: Silhouette, Oberflächentextur, Kratzschatten, Druckkontrast, Reflexionslichtsteuerung oder Linienscan-Gleichmäßigkeit.
Der Arbeitsabstand ist der physische Abstand zwischen Objektiv und Bauteil.
Die Beleuchtung einer Zeilenkamera sollte zunächst auf Materialgeschwindigkeit und Belichtung ausgelegt werden.
Der Preis einer Zeilenkamera hängt von der gesamten Inspektionsroute ab, nicht nur vom Kameragehäuse.
Dimensionieren Sie die Rolle-zu-Rolle-Folienprüfung aus nutzbarer Bahnbreite, Defektkontrast und maximaler Transportgeschwindigkeit.
Ein telezentrisches Objektiv hält den Abbildungsmaßstab bei Änderungen der Objekthöhe stabiler.
Vergleichen Sie telezentrische Optiken zu Opto Engineering über Sichtfeld, Sensorabdeckung, Arbeitsabstand, Verzeichnung und Telezentrie.
Eine Alternative zu XIMEA ist erst nach Prüfung von Bauraum, Host und Software sinnvoll.
Vergleichen Sie bei Vision & Control das Zusammenspiel von Objektiv, Beleuchtung und Sensor im begrenzten Einbauraum.
Eine Keyence-Alternative muss die Prüfaufgabe einschließlich SPS-Anbindung und Wartung abdecken.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Englisches OriginalVergleichen Sie eine OPT-Beleuchtung nach wirksamer Geometrie, Wellenlänge, Feldabdeckung und Ansteuerung.
Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Englisches OriginalTranslate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Englisches OriginalCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Englisches OriginalUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Englisches OriginalMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Englisches OriginalVergleichen Sie Baumer-Kameras anhand des genauen Sensor-, Verschluss-, Pixel- und Triggermodells.
Überführen Sie eine MaxxVision-Komponentenliste in konkrete Modelle, Schnittstellen, Objektive und benötigtes Zubehör.
Ein Vergleich zur Stemmer-Imaging-Beschaffung muss Kamera, Optik, Beleuchtung, Grabber und Treiber als vollständige Stückliste erfassen.
Die Werte der Quellspezifikation bleiben im englischen Original erhalten. English
| Modell | Parameter | Wert | Spezifikationsquelle |
|---|---|---|---|
| DY-FA0401C | Brennweite | 4mm | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | Sensorgröße | 1/1.8 inch | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | Blendenzahl (F.NO) | 2.0-C | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
| DY-FA0401C | TV-Verzeichnung | <0.5% | Referenzmodell: FA0401C Lieferant: CHIOPT Spezifikationsquelle · Datenblatt |
Lokale RFQ
Teilen Sie Bauteil, Geschwindigkeit, Toleranz und aktuelle Fehlerbilder. Wir ordnen die Anfrage einer belastbaren Komponentenroute zu.
Technische Anfrage sendenLokale FAQ
Bestätigen Sie Bauteil, Defektziel, Toleranz, FOV, Arbeitsabstand, Geschwindigkeit, Schnittstelle und vorhandene Referenzmodelle.
Hilfreich sind Fotos oder Videos, aktuelle Hardware, Montagegrenzen, Taktzeit und ein klares Ziel der Abnahme.
Diese intern erstellten Auswahlbeispiele zeigen Komponentenentscheidungen und vorgeschlagene Abnahmekriterien. Sie sind keine Kundenprojekte, gemessenen Lieferergebnisse oder Kundenreferenzen. Die Bilder dienen der Illustration.
Route für kontinuierliche Film-, Textil-, Papier- oder Web-Fehlerprüfung mit Zeilenkamera und Linienbeleuchtung.
Route für Roboter-Pick, Positionierung und Montageführung mit 2D- oder 3D-Vision je nach Teilebereitstellung.
Route für schnelle Massprüfung an gestanzten, bearbeiteten oder geformten Teilen mit Sofortmesssystemen.