
한국어 선정 경로
양품/불량 샘플 이미지 준비
제품 경로
이 페이지는 검사 목표, 샘플 이미지, FOV, 작업 거리, 라인 속도, 인터페이스를 기준으로 부품 선택을 정리합니다.
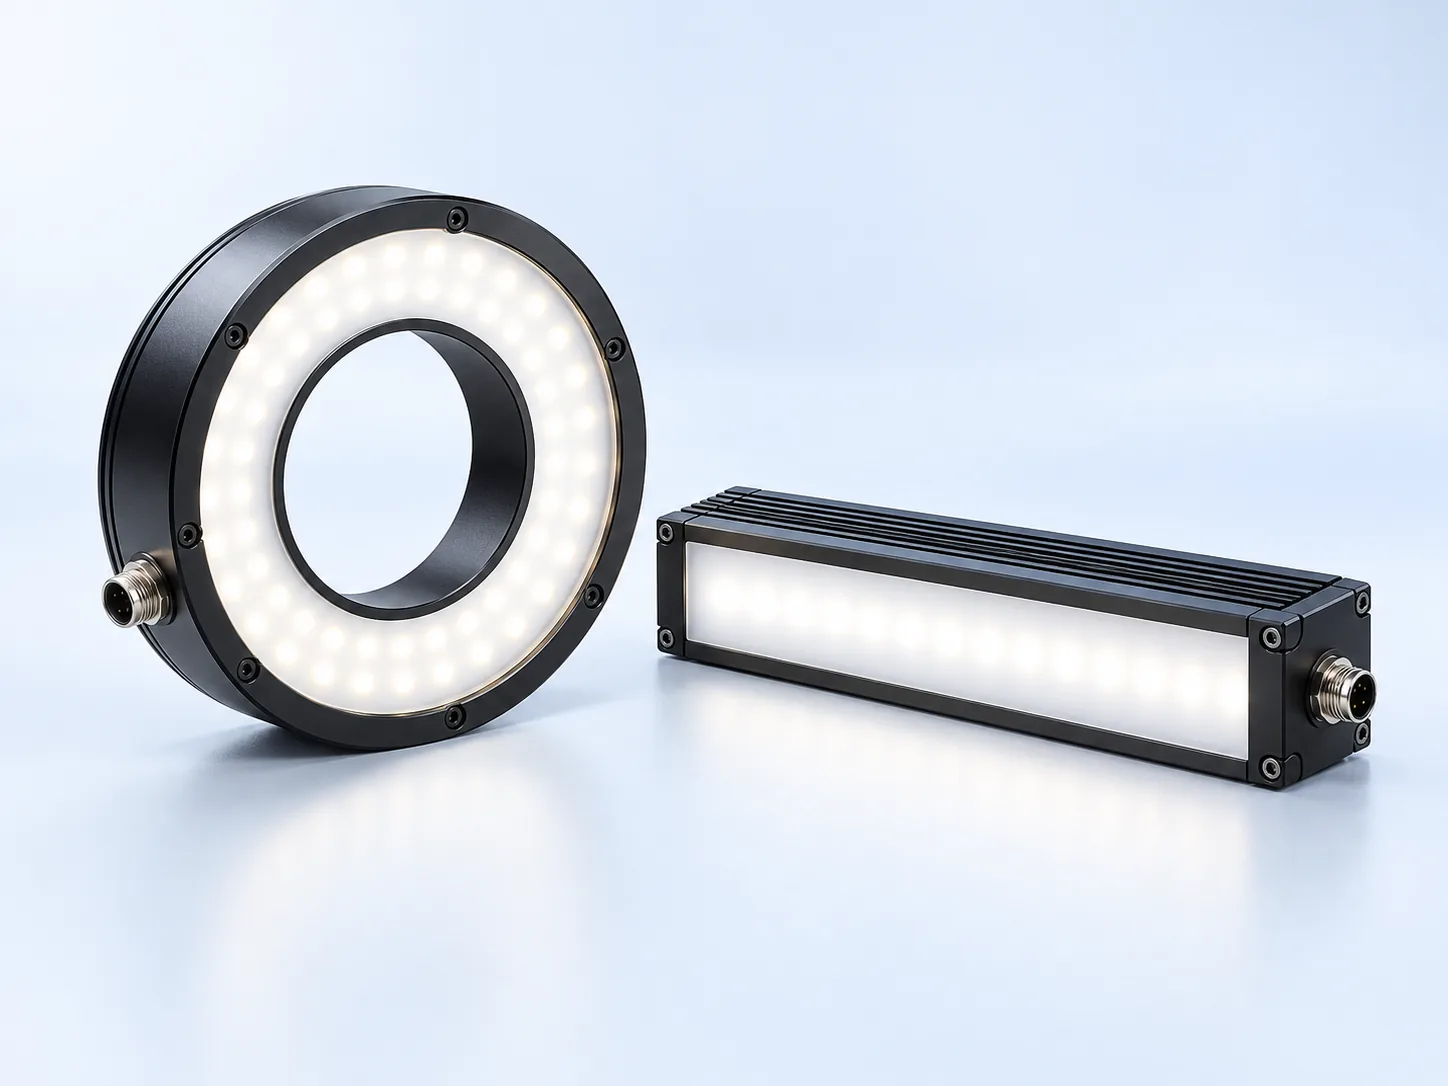
머신비전 조명
조명은 화면을 밝게 하는 것보다 검사 특징과 배경을 구분하는 대비를 만들어야 합니다. 양품, 불량품과 경계 샘플로 조사 방향, 파장, 노출과 스트로브 타이밍을 비교하고 표면 편차도 확인하세요.
양품/불량 샘플 이미지 준비
FOV, 작업 거리, 허용 오차, 라인 속도 확인
조명, 렌즈, 트리거, 인터페이스 동시 검토
Deyi Vision은 검사 목표, 표면 상태, 동작, 광학, 조명, 트리거, 통합 제약을 함께 검토한 뒤 컴포넌트 경로를 제안합니다.
반사를 줄여도 결함이 사라지면 도움이 되지 않습니다. 같은 정상 표면과 스크래치 표면에서 무편광과 교차 편광을 비교합니다.반사 억제를 위한 편광 A/B 시험
선정 흐름
검사 목표, 제약, 컴포넌트 경로, 샘플 검증을 순서대로 확인합니다.
판단 매트릭스
머신비전 조명
(English)
양품/불량 샘플 이미지 준비 / FOV, 작업 거리, 허용 오차, 라인 속도 확인
관련 적용 분야
자동 외관 검사는 양품, 불량품, 경계 사례와 오판정의 영향을 먼저 정의해야 합니다.
검사 스테이션은 합격 기준, 필요한 영상 정보와 트리거부터 결과 전달까지의 흐름으로 규정합니다.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
영어 원문추적성은 읽은 코드를 올바른 제품과 예상 기록에 연결하는 과정입니다.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
영어 원문관련 가이드
반사 금속 스크래치 검사는 일반적으로 빛이 결함 대비 대신 눈부심을 생성할 때 실패합니다.
부품을 정지하거나, 인덱싱 스테이션에서 정지하거나, 한 프레임에 캡처할 수 있는 경우 영역 스캔 카메라를 사용하십시오.
실제 결함에 대한 대비를 먼저 입증하여 머신 비전 조명을 선택하십시오.
머신 비전 시스템은 신호 체인입니다.
고정형 산업용 바코드 리더기는 최상의 인쇄 라벨이 아닌 최악의 코드 샘플에서 선택해야 합니다.
머신 비전 공급업체는 샘플 증거를 카메라, 렌즈, 조명, 판독기, 3D, 컨트롤러, I/O 및 승인 테스트 등 완전한 경로로 전환할 수 있는 경우 적합합니다.
머신 비전용 산업용 카메라는 검사 물리학(FOV, 최소 특징, 동작 속도, 셔터 유형, 센서 크기, 렌즈 경로, 인터페이스, 트리거 타이밍 및 조명)에서 선택해야 합니다.
외곽선, 가장자리, 구멍 또는 간격 실루엣에 따라 결정이 달라질 때 백라이트를 사용하십시오.
부품의 반사율이 높지 않고 장착 공간이 제한적인 경우 일반 검사에 링 라이트를 사용하십시오.
머신 비전 조명 유형은 실루엣, 표면 질감, 스크래치 그림자, 인쇄된 대비, 반사 하이라이트 제어 또는 라인 스캔 균일성 등 생성해야 하는 신호에 따라 선택해야 합니다.
제조용 바코드 리더기는 스캐너 브랜드뿐만 아니라 생산 판독 성공률 및 통합 요구 사항에 따라 선택해야 합니다.
실제 코드 샘플과 생산 라인 조건을 바탕으로 코드 종류, 모듈 크기, 인쇄·마킹 품질, 속도, 판독 거리, 조명, 트리거와 출력 프로토콜을 확인해 산업용 코드 리더기를 선정합니다.
DPM 바코드 판독은 코드 종류뿐 아니라 실제 마킹이 있는 부품을 기준으로 계획해야 합니다.
고정형 바코드 리더기 설정은 판독 성공률 목표를 거꾸로 계획해야 합니다.
유용한 비전 검사 RFQ는 단순히 카메라 가격을 요청하는 것이 아니라 생산 결정을 정의해야 합니다.
작동 거리는 렌즈와 부품 사이의 물리적 거리이며 렌즈 선정, 시야, 조명 각도, 지그 주변 여유 공간, 초점 안정성 및 측정 반복성에 직접 영향을 줍니다.
라인 스캔 카메라 조명 설정은 먼저 재료 속도와 노출을 중심으로 설계되어야 합니다.
라인스캔 카메라 가격은 카메라 본체뿐만 아니라 전체 검사 경로에 따라 달라집니다.
인코더 입력이 있는 라인 스캔 카메라는 재료 속도가 변경되거나 이미지 형상이 안정적으로 유지되어야 할 때 유용합니다.
어떤 부품을 불량으로 배출할지의 판정에서 역산해 비전 검사를 설계합니다.
머신 비전 승인 테스트는 성공적인 데모 이미지뿐만 아니라 반복 가능한 생산 증거를 입증해야 합니다.
포장 라벨 및 바코드 검사 시스템은 잘못된 라벨, 코드 미판독 상태의 출하, 배출 타이밍 실패라는 3가지 흔한 손실을 줄여야 합니다.
반사 금속 DPM 판독기는 화면 캡처가 아닌 실제 마킹 부품을 기준으로 선정해야 합니다.
롤투롤 필름 검사 구성은 유효 소재 폭, 결함 대비와 최대 이송 속도에서 산정합니다.
식음료 비전 검사는 캡 유무, 라벨 위치, 날짜 코드 판독성 및 배출 출력의 4가지 검사를 구분해야 합니다.
머신 비전 조명은 소프트웨어가 실행되기 전에 대비를 생성합니다.
XIMEA 비교는 해당 모델의 커넥터를 포함한 설치 공간, 인터페이스, 소비 전력과 방열부터 확인합니다.
Vision & Control 비교에서는 제한된 설치 공간에서 렌즈, 조명과 센서의 조합을 확인합니다.
Visiontechnik 통합 제안과 단순 부품 목록은 책임 범위가 다릅니다.
KEYENCE 대안은 도구, 조작 화면과 PLC 결과 전달을 포함한 검사 작업 전체로 비교합니다.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
영어 원문OPT 조명은 유효 조사 형상, 파장, 조사 범위와 구동 조건으로 비교합니다.
Map fixed-mount barcode reader requirements to code type, speed, lighting and traceability constraints.
영어 원문Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
영어 원문SICK 비교에서는 검사 센서와 코드 리더를 구분하고 기존 설비에서의 역할을 정해야 합니다.
Datalogic 리더 비교에서는 코드 종류, 표시 방식, 거리와 기존 결과 처리가 중요합니다.
Use Zebra scanner reference requirements to confirm code size, motion speed, lighting and mounting constraints.
영어 원문Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
영어 원문Compare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
영어 원문Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
영어 원문Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
영어 원문Baumer 카메라는 구체적인 센서, 셔터, 픽셀 형식과 트리거 조건으로 비교합니다.
MaxxVision 부품 목록을 구체적인 모델, 인터페이스, 렌즈와 필요한 부속품으로 정리해 비교합니다.
Stemmer Imaging 조달 경로는 카메라, 광학, 조명, 프레임 그래버와 드라이버를 완전한 부품 목록으로 정리해 비교합니다.
Compare Banner-style vision sensors with smart cameras, lighting and compact pass/fail inspection routes.
영어 원문Plan barcode reader selection for Omron Microscan-style DPM, label and traceability requirements.
영어 원문Balluff 비교는 전체 주문 번호와 광학, 조명 및 통신 역할을 확인하는 데서 시작합니다.
사양 값은 원본의 영어 표기를 유지합니다. English
| 모델 | 사양 항목 | 값 | 사양 출처 |
|---|---|---|---|
| DY-RS3475-W | 소비 전력 | 2W | 참조 모델: CST-RS3475-W 공급사: CSTMV / KST 사양 출처 |
| DY-RS3475-W | 조명 개구 치수 | 34mm outer / 10mm inner / 19mm height | 참조 모델: CST-RS3475-W 공급사: CSTMV / KST 사양 출처 |
| DY-RS3475-W | 색온도 | 6000-10000K | 참조 모델: CST-RS3475-W 공급사: CSTMV / KST 사양 출처 |
| DY-RS3475-W | 사용 환경 | 0-40 C | 참조 모델: CST-RS3475-W 공급사: CSTMV / KST 사양 출처 |
FAQ
부품, 결함 목표, 허용 오차, FOV, 작업 거리, 속도, 인터페이스, 기존 모델을 확인해야 합니다.
사진, 영상, 양품/불량 샘플, 현재 장비, 설치 제약과 합격 기준이 있으면 선정이 더 정확합니다.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.
조명 경로를 먼저 검증해 스크래치, 버, 찍힘, 반사 금속 표면을 확인하는 적용 경로.
카메라, 렌즈, 제어 조명으로 커넥터 핀 유무, 방향, bent-pin 위험을 확인하는 적용 경로.
컨베이어 라인에서 라벨 유무, 바코드 판독률, 포장 추적성을 확인하는 적용 경로.
가공 또는 레이저 마킹 금속 부품에서 표면 대비가 어려운 DPM 코드를 읽는 경로.
2D 대비만으로 형상을 증명하기 어려운 배터리 탭, 용접, 높이 확인 경로.
라인 스캔 카메라와 라인 조명으로 필름, 섬유, 종이 등 연속 소재 결함을 검사하는 경로.
프레스, 가공, 성형 부품을 이미지 측정 시스템으로 빠르게 치수 확인하는 경로.