
見積前に確認する想定条件と提案合格目標。
部品位置、高さ、重なりがピック結果を変え、校正を現場で維持する必要がある場合に適しています。
ロボットガイダンス サンプル画像、許容差、ライン条件、連携条件を選定前に確認。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。
用途別選定例
部品供給状態に合わせて2Dまたは3Dビジョンでロボットのピック、位置決め、組立を支援するルート。 この選定例は、提案する確認項目と技術検証に必要なRFQ情報を整理したものです。
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 提案する合格基準
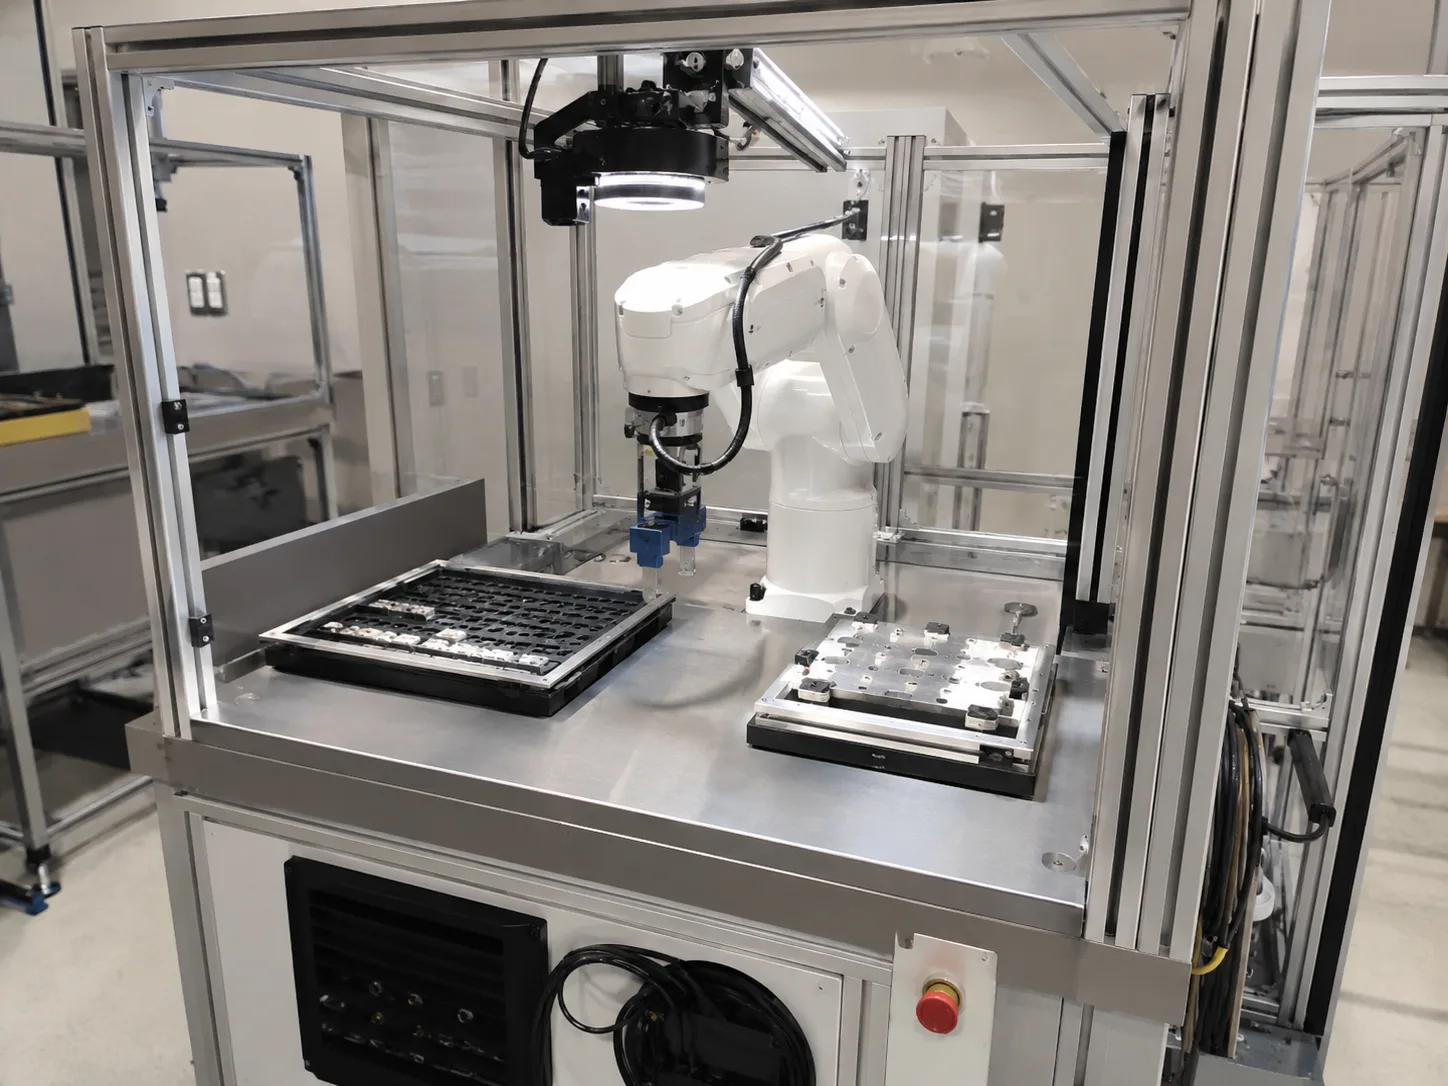
部品位置、高さ、重なりがピック結果を変え、校正を現場で維持する必要がある場合に適しています。
部品の置かれ方、高さばらつき、照明変化により座標出力がずれると、ロボットガイダンスは安定しません。
平面位置が安定している場合は2D、重なりや高さ、形状変化が把持に影響する場合は3Dビジョンを使います。
しきい値固定前のサンプル比較
判断フレーム
検査課題、ライン条件、ハードウェア構成、RFQ証拠でルートを整理します。
部品の置かれ方、高さばらつき、照明変化により座標出力がずれると、ロボットガイダンスは安定しません。
しきい値固定前のサンプル比較 ライン速度での最悪条件テスト
カメラ・レンズ構成 / 照明テスト / トリガーとI/O出力 / 取付または治具確認
良品/不良品サンプル画像 / 許容差、欠陥サイズ、読み取り距離 / ライン速度とトリガー条件
検証ワークフロー
適切な製品カテゴリは、サンプル、ライン条件、合格基準で変わります。問い合わせを検証可能な形に整理します。
信頼情報
Deyi Visionが技術選定の説明用に社内作成した例です。実際の顧客案件や現場で達成した成果ではありません。確認項目と数値は提案であり、お客様のサンプルで検証する必要があります。
関連製品カテゴリ
関連する選定ページ
ロボットガイダンスは画像上の位置を、適切なロボット座標とワーク座標へ変換する工程です。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英語の原文2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。
柔軟なフィーダの選択は、部品の動作、ピックアップ面、トレイ領域、サイクル タイム、およびロボットの許容誤差の 5 つの入力から始まります。
小部品の SKU、姿勢、ロットごとの挙動が頻繁に変わり、固定式ボウルフィーダーでは対応しにくい場合に、フレキシブルフィーダーによるロボット投入を使用します。
用途別RFQ
サンプル画像、ライン速度、許容差、現在の不具合を送ってください。カメラ、照明、レンズ、リーダー、3D、スマートカメラの構成に整理します。
技術相談を送る| # | 提案する合格基準 |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| ハードウェア構成 | Parameter | 値 | 仕様の出典 |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · Datasheet |
| DY-GL8020 | X width near | 9.6mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-FA0401C | Focal length | 4mm | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · Datasheet |
用途FAQ
いいえ。社内作成の選定例であり、匿名化した顧客納品事例ではありません。提案した確認目標は実際のサンプルで検証が必要です。
良品/不良品サンプル、画像、許容差、ライン速度、設置スペース、出力インターフェースを送ってください。
最終構成はサンプル画像、速度、許容差、取付条件を確認してから決まります。
平面位置が安定している場合は2D、重なりや高さ、形状変化が把持に影響する場合は3Dビジョンを使います。