
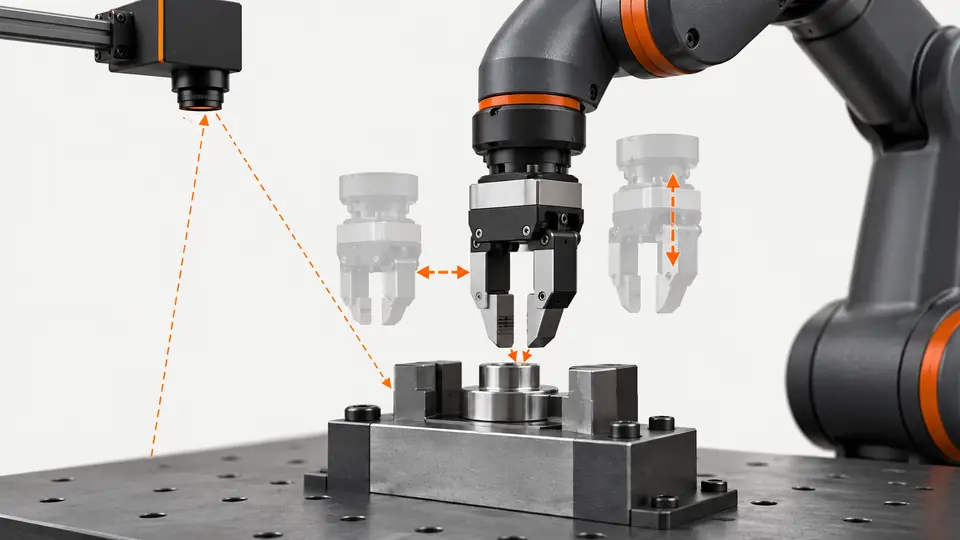
问题与前置条件
反复重新标定,可能掩盖错误的 TCP 或错误的抓取平面。要把图像定位、坐标变换和夹爪机构区分开来。涉及实际运动时,应使用机器人经授权的现场调试流程。
准备测试
标出 5 个独立的测试位置,并假设零件高度范围为 0–2 mm。记录当前生效的相机标定、机器人坐标系、TCP 和抓取点定义。示例中的 0.20 mm 限值是拟定的要求,而不是已达到的精度。
把观察对象分成图像定位、坐标变换、机器人运动和实际夹持四个层面。保存带有检测到的中心与朝向的图像、转换后的指令、当前生效的机器人坐标系和工具,以及观察到的接触位置。没有这些边界,同一次抓偏可以被归咎于任何一个层面。使用稳定的基准靶标,其实际位置应能独立核对,并按经评审的机器人操作流程进行测试。移动靶标之前,先确认工作平面和允许的高度变化。记录零件版本和工具标识,因为接触特征一旦变化,即使可见轮廓依然相似,有效的抓取点也可能随之改变。不要一上来就调整全局的量产偏移。
操作步骤
- 机器人保持静止,重复采集图像,检查图像上报告的位置本身是否发生变动。
- 在尝试抓取之前,先把转换后的坐标与独立示教的参考位置进行比较。
- 在保持靶标不动的前提下,测试允许的各个夹爪角度;注意误差是否随工具一起旋转。
- 在所述的高度极值处重复,期间不要悄悄改动标定平面。
- 只改动被怀疑的那一层,然后重复所有位置,并保留改动前后的版本。
在这五个示例位置上,首先确认静止靶标的定位结果在机器人不动的情况下可以重复。如果图像坐标出现游移,应先排查图像质量、模型选择和区域设置,再考虑改动标定。如果定位稳定,就把转换后的机器人坐标与独立确定的靶标位置作比较。完成这一比较之后,才应检查机器人的接近动作、TCP 和夹爪接触。在保持物理中心不变的前提下,以允许的各个角度重复测试同一个靶标。然后在同一配置下测试计划中的高度变化。记录每一项受控改动,并保留未经改动的基线。如果同时改动相机设置、坐标变换和 TCP,就无从判断是哪项操作纠正或掩盖了故障。
示例测试记录
以下为示例性假设,并非 Deyi 的实测性能。请将这些数值替换为你自己经签字确认的测试记录。
| 项目 | 假设值 |
|---|---|
| 验证点数量 | 5 |
| 零件高度范围 | 0–2 mm |
| 标定版本 | C2 |
| 拟定验收限值 | 0.20 mm |
先让同一个靶标以固定朝向运行,再以几个允许的角度运行,同时保存原始图像坐标和下发给机器人的指令坐标。偏移近乎恒定,提示应检查 TCP 或坐标原点;误差与角度相关,提示应检查抓取点或旋转映射。这些规律只是用来指导下一步测试,并不是诊断结论。批准纠正措施之前,只改动一层,并重复全部五个点;不要用一个量产偏移把误差掩盖起来。
用这些规律来决定下一步测什么,而不是凭一次抓偏就断定原因。整个视野内 XY 差值恒定,值得去检查坐标系原点或 TCP,但另一种系统性因素也可能产生类似的特征。误差向边缘增大,提示要检查映射、几何关系和工作平面。误差随零件一起旋转,提示要检查所定义的抓取点和朝向约定。随高度变化的偏移,需要检查透视,以及平面映射是否被用在了其有效平面之外。带符号的残差和实际接触观察要放在一起保存。夹爪若有柔性或打滑,即使数值上的目标位置是正确的,也可能造成实际抓偏,所以坐标比较通过只是必要条件,而不是充分条件。
工作流程的两个视角
从坐标系、TCP 与零件高度入手诊断抓取偏差 — 1
先检查图像位置,再检查坐标系变换,然后检查 TCP 和夹爪动作。每一层都要保留参考点。
- 图像位置
- 坐标系变换
- TCP
- 夹爪
从坐标系、TCP 与零件高度入手诊断抓取偏差 — 2
误差规律只能指引排查方向,不是诊断结论。对怀疑环节所做的改动,要用独立靶标验证其效果。
- 恒定偏移
- 随角度变化
- 随高度变化
故障排查
- 恒定误差提示应检查原点或 TCP,但不能证明就是这个原因。
- 与角度相关的误差,提示工具中心或抓取点存在问题。
- 与高度相关的误差,需要检查透视以及变换的平面假设。
验收与交接
只有在所有测试过的角度和高度下,带符号误差与真实抓取结果都满足约定限值,才能关闭该故障。要记录改动的是哪一层;仅凭标定残差变小,并不能证明已经纠正。
测试前先设定验收限值,并保留原始证据。本文的示例并不能证明所供型号的能力。
只有用重新摆放的靶标把完整的验证集重复一遍(而不是只测最初出问题的那个点),才批准该纠正。要检查预定使用的工具和量产时的接近动作,并核实当前生效的坐标系与标定版本和所记录的纠正内容一致。如果候选改动失败,要演示能够恢复到先前已验收的配置。当允许的高度范围需要采用另一种传感或标定方法时,应记录这一适用范围,而不是宣称一个平面偏移就能解决问题。交接内容包括逐层的证据表、基线设置与纠正后的设置、独立靶标位置以及实际抓取结果。拟定的 0.20 mm 数值是示例限值,需要由具体应用批准;0–2 mm 的高度试验描述的是一项受控测试,而不是保证的运行范围。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Hand-eye calibration wizard — EYE+ 5.4Asyril核查于
- Knowledge database — EYE+ 5.4Asyril核查于

