
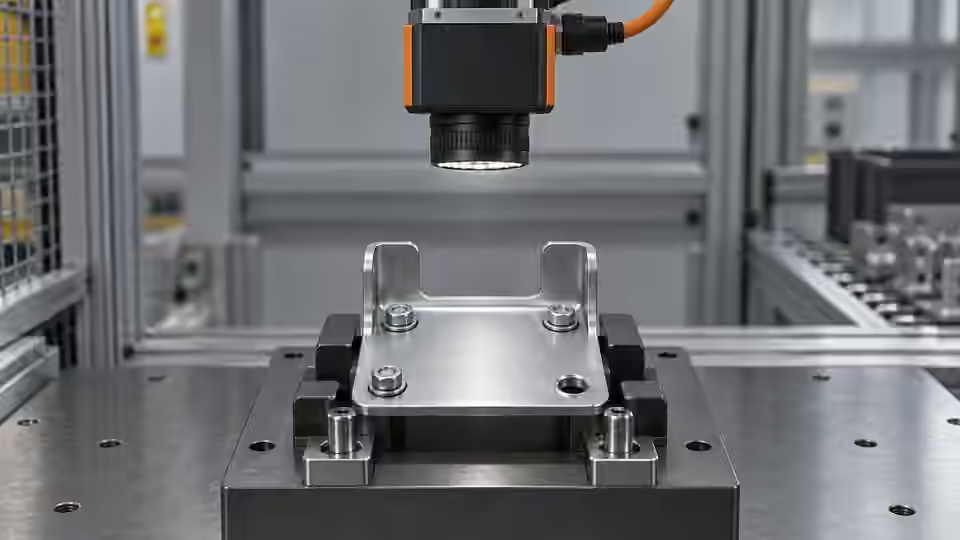
检测任务
缺失的连接器引脚与被治具遮住的引脚,不能得出相同的结论。这次配置练习的目的,是在建立有无规则之前,先让指定特征变得可观察。使用定位到位的零件,并声明允许的上料范围。目标是得到可重复的源图像,而不是在某一件摆放得格外仔细的装配件上得到一个看似理想的合格指示。
前提条件与样品对照
将“存在”定义为指定位置上可见的特征,而不是画面中随便出现的暗色物体。准备装配正确的样品、故意缺少该特征的样品和特征被遮挡的样品,并记录人工给出的答案。数据集中要保留治具细节和允许的零件差异。固定工位的基线依靠图像对比度区分相互分离的连通域;它不是通用的语义识别器,也不得推断出被隐藏的部件。
选择相机方案
特征位置固定且对比明显时,黑白面阵相机是务实的起点。曝光期间仍有运动时,选用全局快门方案;紧凑型智能相机方案则需要经过验证的处理能力和 I/O 支持。只有颜色本身参与判定时,使用彩色相机才有道理。如果存在与否取决于深度或遮挡,仅凭一张平面图像无法得出结论。
实施受控流程
接入实时相机之前,先使用保存的原始图像和治具图纸开展工作。记录靶面尺寸、像素格式、镜头、工作距离和采集后端。导入的图像只能证明算法能够检测该文件,并不能证明相机受支持、触发可靠,或实际工位已通过验收。下发采集命令之前,先用已安装的运行环境确认设备接入方式。
- 在图纸上标出所需特征和治具基准。
- 在不改变曝光的前提下,采集存在、缺失和被遮挡三种对照。
- 将零件移到每一个允许的上料极限位置,并检查特征。
- 对连续的零件依次触发,将帧标识与采集日志逐一比对。
流程图
治具和视角决定哪个实物特征会落在原始像素中。新的图像标识把每次采集与当前零件联系起来。
- 原始帧
- 治具
- 原生像素
- 新帧
记录证据
为每个对照记录目标处的对焦情况、亮度截断、帧标识和上料位置。用 P、A、O 作为对照标识,不要假装表中含有实测性能。准备证据时,请采集一张实际的静态图像,并录制一小段上料过程;本教程不提供真实的工位视频。
开始调优算法之前,先做一次上料范围实验。先把特征存在的对照放在中心位置,再依次放到治具图纸允许的各个机械极限位置。相机保持不动,每个实际位置各记录一张单独的图像。对每个位置,都要在原始图像中找出实际需要的那根引脚,并检查其完整的可辨识形状是否仍然可见。用故意缺少特征的对照重复这些位置。背景或相邻的实物部件不得顶替缺失的特征。最后,在不更换零件的前提下加入遮挡对照。这一步检查相机能否把缺失与不可见区分开。如果某个位置使该区域无法观察,就缩小声明的上料范围,或者更改治具或视角;不得悄悄把该位置从证据中略去。
| 对照样品 | 必须观察到的内容 | 判定边界 |
|---|---|---|
| P:特征存在 | 指定区域内可见该特征 | 判定存在须有有效证据 |
| A:特征缺失 | 区域可见,应有的特征不存在 | 缺失是有效的不合格结果 |
| O:特征被遮挡 | 无法观察到该特征 | 复核;绝不推断为存在 |
诊断失败案例
如果缺失特征的图像中仍然有一条深色的治具边缘,说明相机视角制造了一个干扰目标。调整阈值之前,先改变视角或定义好特征位置。如果只有被遮挡的样品失败,应将其报告为可观察性问题。提高增益无法让藏在其他物体后面的引脚显现出来。
失败原因区分
把真正缺失的特征与被治具挡住的特征区分开。只有可见区域才能支持缺失结论。
- 存在
- 缺失
- 被遮挡
- 采集故障
独立验证
比较期间保持增益、曝光和自动图像调整不变。待机械结构稳定后再采集,然后在允许的上料极限位置重复。检查原始尺寸下的原始图像,而不是凭浏览器中缩放后的预览来判断。确认每次新触发都会产生新的帧标识,并且缺帧会被明确记为失败。一张陈旧但清晰的画面,不能作为当前零件的证据。
只有在整个允许的上料范围内,指定特征始终位于图像之内且对焦清晰,才可接受这套采集配置。对每个被请求的事件都要确认拿到的是新图像。图像采集失败要与实物缺失特征的判定分开处理。
把采集序列当作一连串物理事件来复核。将每一帧与产生它的上料动作配成一对,包括任何未成功的请求。在两次连续采集之间,把存在对照移出视野,这样陈旧的帧就能被发现,而不会被外观相同的零件掩盖。把对照放回后,确认下一个被请求的帧里确实是放回后的状态。即使上一张图像显示的是装配良好的零件,缺帧也应记为没有有效检测判定的采集事件。独立的复核人员应当能沿着事件日志,为每一条声称的存在或缺失指出对应的支撑性原始图像。只有在这种对应关系清楚之后,才冻结安装支架和相机设置;把问题位置作为明确的限制保留在配置记录中。
继续工程交接
进行工程交接时,请提供原始帧、治具位置、相机和接口的详细信息以及采集日志。Deyi Vision 可以据此证据评审成像方案。在浏览器本地运行 OpenCV.js,在当前的能力记录中仍属于开发需求;不要以为页面上展示了某个工作流,其节点就能在浏览器中运行。
将原始图像与结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Inspection resolution planningDeyi Vision核查于
- Structural analysis and shape descriptorsOpenCV核查于

