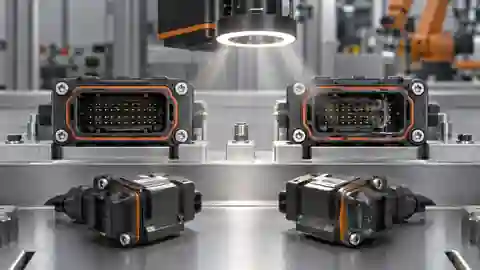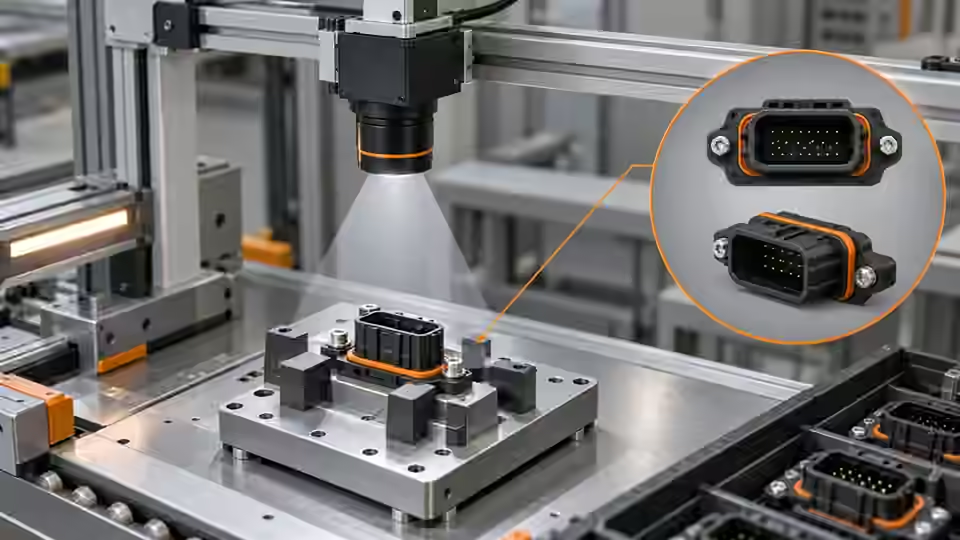
界定可见装配的检测声明
先界定哪些可见部件必须在位,以及哪种图像空间关系能把预期装配与其他状态区分开。例如,支架和卡持特征可以在声明的区域内观察到,但隐藏的配合状态、紧固扭矩或内部粘接,无法凭它们看上去在位就得出结论。要把这些限度写在相机要求旁边,而不是只放在事后的免责声明里。请工艺负责人为每一种可见缺陷指明一个可独立判定的参考状态。图像任务应当描述相机实际能拍到的内容,这样,一张清晰的不完整装配图片就不会被误当成整体机械质量合格的证明。
准备参考治具与缺陷样件
准备可识别的样例,涵盖:符合预期的装配、刻意缺失的可见部件、相对位置错误,以及治具允许范围内的差异。参考判定要独立于当前的图像分类器。缺件样例应保留周边零件和正常的表面状态;如果量产治具上本来就有反光或碎屑,把空的定位槽仔细清理干净来充当缺件样例并不真实。记录治具版本和样件标识,并把同一装配件的多次拍摄归在一起。另外留出不同的装配件用于验收。不要因为拟用的相机视角看不到能确定某个样件真实状态的特征,就改动这个疑难样件的参考类别。
选择能把零件分开的视角
把完整的装配件和治具放在一起检查,据此选定观察方向。确认在所有允许的姿态下,所要求的可见部件都与夹具、工装和相邻零件保持分离。俯视可能看得出零件在位,却看不到配合边缘;斜视可能看得到该边缘,但会增大透视变化。要把这种取舍明确写出来,并保留同一批样件的对比图像。每个观察区周围要留有余量,使正常的姿态变化不至于把部件截断。如果在所有允许的视角下都看不到某项必需的特性,就应缩小图像检测声明,或增加另一种观察手段,而不是把 ROI 扩到被遮住的部分上。
先看见所需零件,再做判断
相机视角必须把所要求的可见零件与治具分开,并保留用于判断它们相互关系的特征。
- 相机观察方向
- 所需可见部件 A
- 所需可见部件 B
- 治具与遮挡边界
控制曝光,但不改变证据
在比较各种采集方案之前,先冻结基线曝光、增益、镜头位置和光圈。要使用相机的实际设置和图像标识,因为在某些采集模式下,界面显示的标称曝光可能与实际生效的情况不一致。检查清晰度时,要看用于判断关系的那个特征,而不只是看某个方便观察的治具边缘。对同一个参考装配件,分别比较静止采集和允许的运动采集,并且只改变所选的那一个采集变量。不要靠让反光部件的边界过曝饱和来解决反光问题,也不要靠放大噪声来解决模糊问题,以致碎屑看起来像一个零件。下面的记录说明的是证据字段,不是可用的相机控制代码,也不是量产的运动预算。
capture_record = {
    'assembly_id': assembly_id,
    'image_id': image_id,
    'fixture_revision': fixture_revision,
    'camera_settings': actual_camera_settings,
    'reference_class': reference_class,
    'visible_regions': declared_visible_regions,
}
# Proposed capture workbook fields; not an acquisition or controller implementation.
在可观察的操作之后采集
把采集事件放在其可见结果正被检测的那道操作之后,并让治具处于声明的观察状态。工具还遮着某个部件时拍下的图像,并不能证明该部件缺失。要保留预期的操作标识、装配件标识、源图像和触发证据。在假定每条命令都产生了新的一帧之前,先检查相机是否就绪,以及帧与命令的实际对应关系。把计划的采集事件与一个受控的替代方案做对比,两者使用同样的参考件,光学条件不变。有用的采集事件,是能稳定地呈现声明的各项特性的那一个,而不是仅仅让预览画面最好看的那一个。
检验表面与姿态变化
用允许的零件表面状态、治具磨损、允许的旋转和周边的正常污染来检验,且不改变参考判定的做法。先比较同一装配件在拟议的姿态校正前后的图像,再比较允许范围内、各自独立标识的不同装配件。工作表中要让镜面高光和被遮挡的区域保持可见。抛光的卡持特征可能与明亮的夹具连成一片;换成哑光件看似更容易,但那是另一种观察问题。如果在某个允许的姿态下原有特征消失了,就要明确标注采集上的限制。不能因为背景看起来依然稳定,就把一个无法观察的状态当成可靠的“缺失”结论。
建立采集工作表
在工作表中新建一行,把装配件与治具标识、参考类别、原始帧、实际相机设置、采集事件和声明的可见区域关联起来。再补上促成选定该视角的观察结论,以及可能使它失效的变化因素。不成功的对比要与首选的采集方案一并保留,包括夹具或反光遮住目标的情形。该表有意把采集证据与后面的判定阈值分开。要记录样品当时是静止的、运动的,还是在中断期间采集的,使这几种条件可以区分。一堆没有样件和事件关联的已存图像,无法支撑“预期的装配操作确实被检测过”这一如实的说法。
| 样品状态 | 采集控制 | 留存的证据 |
|---|---|---|
| 所需零件刻意缺失 | 同一治具与周边零件 | 原始图像与独立参考 |
| 夹具附近的允许姿态 | 同一装配件,按声明改变姿态 | 可见性与裁切余量标注 |
| 反光的零件表面 | 固定曝光,配对照明 | 包括饱和在内的边界可见性 |
| 工具撤离期间的采集 | 已标识的操作与帧的对应关系 | 工具状态、事件和图像标识 |
先认可图像证据,再进入分类
只有当所要求的可见零件和关系特征在约定的各开发样本组上都能观察到时,才认可采集基线;尚未解决的样本组要明确保留。在调整分类之前,先冻结治具、相机几何、实际设置和采集事件。验收环节另用独立材料,留待之后使用;能够重复运行的已存图像工作流,并不能证明实际的触发行为,也不能证明当前运行时软件包已经就绪。如果所要求的机械特性依然看不见,就保留这条边界,并要求另做一项合适的独立测试。Deyi Vision 可以支持带版本管理的图像调查,但本文的相机设置只是一套拟议的工程方法,不是已完成工厂试验的证据,也不意味着装配精度有保证。
从装配参考到采集基线
在认可某个视角用于后续工作流开发之前,先保住样件与事件的关联。
- 标识装配件与参考状态
- 选择可观察的视角
- 对比受控的采集方案
- 冻结基线并保留可见性限制
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Exposure TimeBasler核查于
- Triggered Image AcquisitionBasler核查于
- Camera CalibrationOpenCV核查于
部件与选型参考
- machine vision software · 英文参考资料
- 机器视觉验收测试清单
- 自动化外观检测
- 工业相机
- 电池极耳焊接高度检测
- 巴鲁夫 Balluff 视觉传感器替代方案
- 得利捷 Datalogic 读码器替代方案
- Banner Vision Sensor Alternative · 英文参考资料
- EAN-13 追溯:重复与漏读
- 可见液位检测的相机设置
- 可见液面边界的照明与 ROI
- 排查可见液位判定不稳定的问题
- 用混淆矩阵设定检测阈值
- 检查激光轮廓基准与缺失数据的处理行为
- OCR 标签核对:不可读文本与错误文本
- 为未封口包装的完整性检测设置相机
- 为未封口包装的内容物选择照明与 ROI
- 排查包装完整性的误判
- 密封与胶条外观:断口诊断
- SKU 颜色分选:通道与漂移诊断
- 表面缺陷检测:误报诊断