
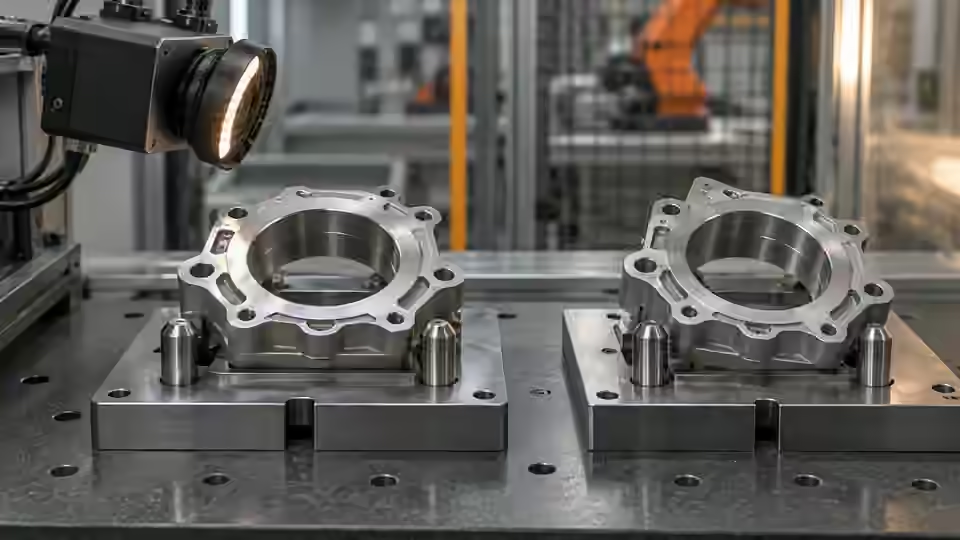
检测任务
夹爪处出现偏差,并不自动意味着是图像定位误差。先冻结失败的那次采集,在原始像素下检查目标中心。若它与独立的图像标记吻合,再去排查下游的坐标变换、相机安装和工具参考。不要靠调整分割来掩盖机器人标定问题。
前置条件与对照样品
先声明本任务是像素位置检查,还是经标定的运动指令。简单的固定工位基线检查水平中心,对象是单个分离的深色目标。它无法证明垂直位置、旋转、高度或机器人抓取是否正确。请准备单个可见目标、无目标和多个目标三类样品;保留原始坐标原点和独立标注的中心。
选择相机方案
平面稳定、特征可观测时,使用固定的面阵相机。采集过程中工件仍在移动时,全局快门方案更有帮助。如果高度或重叠会影响抓取点,应评估经过验证的深度方案,而不是把 2D 中心当作 3D 位姿。相机到机器人的坐标变换和工具标定,与图像定位彼此独立。
执行受控流程
测试修正方案之前,先冻结一份出故障的工作流副本,并保留原始的失败图像。先在已保存的数据上复现症状,再判断它与工件、照明、采集还是软件状态有关。最终答案改变并不充分:相关的中间证据必须因为预期的物理原因而得到改善。重跑成功之后,不要抹掉最初的失败记录。
- 回放失败的图像,核实其原始中心。
- 把裁剪偏移和坐标轴方向与已存储的映射作对比。
- 检查工件固定不动时,中心在光照变化下是否稳定。
- 只有定位稳定之后,才能安全地测试经批准的机器人映射。
流程图
沿着原始中心、坐标映射直到物理工具点逐段追踪误差,并分别测试每一个边界。
- 最初的失败
- 单项更改
- 回放对照
- 残余风险
记录证据
图像中心误差和实际抓取误差,要分别用各自的单位记录。保留原始映射,每次试验只改一项设置。像素残差不能直接与以毫米计的工具偏移相加。
偏差调查从逐个边界的记录开始。保留原始帧和独立标出的图像基准,然后在任何转换之前,先保存报告出的图像中心。另行记录映射后的机器坐标点,并写明所用的具体变换。最后记录物理工具点,并写明它的独立测量方法。逐段比较相邻的环节,不要混用单位。若图像基准与报告的中心不一致,问题出在定位算法或其可见证据上。若原始中心吻合、映射后的点不吻合,应排查坐标或标定。若两者都吻合、物理工具仍然偏离,应排查工具参考、机器人运动或实际的工件摆放。这样的顺序,可以避免下游的机械问题被一个被扭曲的图像阈值所补偿。
| 对照样品 | 需观察的结果 | 判定边界 |
|---|---|---|
| X32:单个可见目标 | 示例:原始图像中心 x = 32 px | 示例窗口:28–35 px;不是机器人公差 |
| X26:单个可见目标 | 示例:原始图像中心 x = 26 px | 超出示例水平窗口 |
| M:多个目标或目标被遮挡 | 不存在唯一的可观测目标中心 | 复核;不推断运动指令 |
诊断失败情形
阴影会改变掩膜,裁剪错误会改变坐标,更换工具会改变实际的抓取点。三者都可能表现为同样的可见抓偏。存在多个目标或使用过期帧时,定位在做任何补偿之前就已无效。
故障隔离
比较掩膜偏差、坐标映射误差和工具误差;不要用一个随意设定的偏移量把三者一并掩盖。
- 掩膜偏差
- 映射误差
- 工具误差
- 过期帧
独立验证
每次试验只改动一个怀疑的原因,并回放之前所有失败的对照样品。日志中要保留图像 ID、参数差异、ROI 和运行时标识。若结果变了,而预期的中间观测并没有相应变化,应调查时序或数据来源。无法得出结论的帧要明确保留为待复核案例,不要为了让对比好看而删除。
用独立的图像标记和另行批准的物理测试,验证对该原因所作的纠正。y、角度和高度不属于这条简单的水平基线,除非另有经过验证的工作流提供它们。
在经授权的运动测试之前,先做输入固定和工件固定的测试。回放同一张图像,检查图像坐标是否每次一致;然后在可疑的光照或采集状态下,采集一个物理上固定的目标。保留所有帧标识,以便区分过期输入与稳定的定位算法。检查误差是否随视野位置、工件高度、朝向或工具配置而变化,每次只改变一个条件。不要仅仅为了让诊断叠加图看起来居中而移动机器人。任何物理测试都必须遵循现场的安全调试流程,使用已验证的变换和受控的目标。修正之后,回放最初的偏差案例和一张预先留出的图像案例;如果项目涉及运动,再独立验证物理目标。记录尚未解决的高度、角度或多目标限制,不要让它们进入获批准的抓取指令。
继续工程交接
把最初的失败案例、修正后的结果、参数差异和仍然存在的边界案例发给 Deyi Vision 评审。只有在已保存图像的隔离排查成功之后,才在现场装置上验证修正。在一个文件上演示有效的修正,并不能证明实体相机的可靠性、机器人标定或生产验收。
把原始图像和对应的结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Visual inspection system design checklistDeyi Vision核查于
- Morphological transformationsOpenCV核查于
- 2D and 3D machine vision selectionDeyi Vision核查于

