
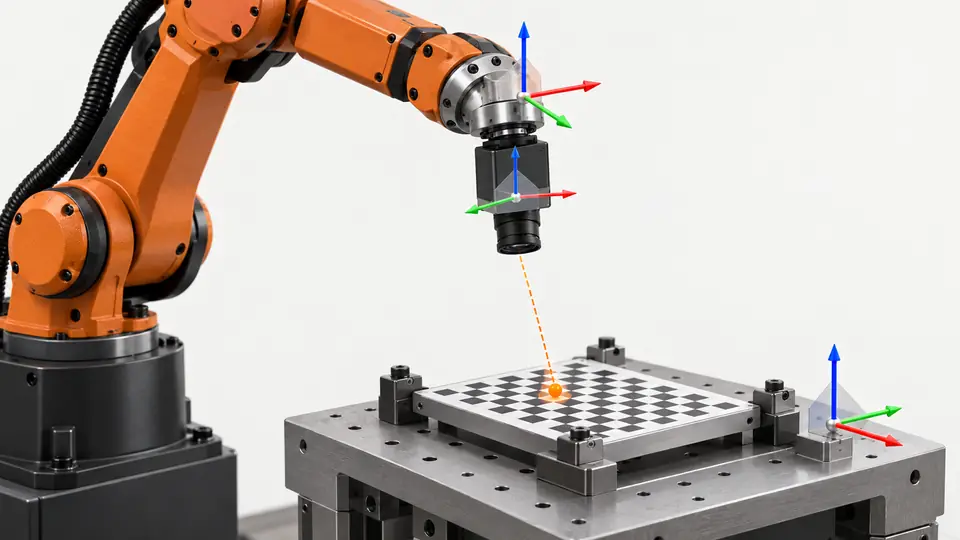
问题与前置条件
示教点处的拟合误差很小,并不能证明其他位置也能准确抓取。本教程针对固定相机、平面 XY 的布置;3D 系统或相机会移动的系统,需要各自的标定模型。
准备测试
使用量产料盘和抓取平面。确认机器人坐标的单位、坐标系方向和 TCP。预留 9 个独立的验证位置;拟定的 0.20 mm 限值只是示例,必须换成夹爪实际要求的数值。
选择标定方法之前,先明确相机的布置方式、机器人坐标系和工作平面。本示例是固定相机的平面 XY 应用,不是完整的三维手眼标定方案。确认图像坐标表示的是像素,还是此前已标定过的物理平面,同时确认机器人位置是在预期的基坐标系还是用户坐标系中。记录单位、坐标轴方向、工具中心点和标定版本。用稳定的治具把靶标放在实际抓取高度上。在不同高度做出的标定,可能产生与位置相关的误差,透视成像时尤其明显。不要仅仅因为更换的相机或料盘市售型号名称相同,就沿用某个配方的标定。
操作步骤
- 按制造商的流程,采集彼此相距较远、成对的视觉坐标与机器人坐标。
- 每个示教位置的零件和抓取点都要保持一致;保存标定版本 C1。
- 在每个验证位置放置独立的靶标,包括中心和各角。
- 对比指令位置与参考位置;平面误差按 sqrt(dx² + dy²) 计算,同时保留带符号的 dx 和 dy。
- 进行受控的实际抓取,并在取下再重新装回料盘(装回位置在其允许的安装偏差范围内)之后重复一遍。
按所选系统文档中说明的配对流程操作,让每个视觉位置始终与其对应的机器人位置成对。所选位置要覆盖整个所需的作业范围,而不是集中在中心附近。拟合之前先检查对应关系:点位对调、坐标系混用,会得到一个看似合理、实则物理含义错误的变换。保留用于拟合映射的原始配对清单和配置。把示例中的九个验证位置单独预留,不要回填进拟合。在每个预留点,把预测的机器人位置与独立确定的物理基准进行比较。保留带符号的 X、Y 差值,以便平移、旋转和缩放的规律保持可见。要用预定使用的工具重复实际抓取,而不是只依赖数值化的拟合报告。
示例测试记录
以下为示例性假设,并非 Deyi 的实测性能。请将这些数值替换为你自己经签字确认的测试记录。
| 项目 | 假设值 |
|---|---|
| 验证点数量 | 9 |
| 拟定验收限值 | 0.20 mm |
| 零件高度范围 | 0 mm |
| 标定版本 | C1 |
在某个预留的验证点上,假设误差为 dx = 0.12 mm、dy = 0.16 mm,则径向误差为 0.20 mm。带符号的分量和误差大小都要保留。恰好落在拟定限值上的点,需要依据约定的修约和不确定度规则判断,不会自动算作合格。要测试各角点和实际工作的抓取平面,并且不要把用于拟合的点放进独立验证集。
根据各点带符号的分量,计算每个点的 XY 径向残差;除汇总平均值外,还要报告最大值和空间分布规律。平均值很小,也可能掩盖某个不合格的边缘点。评估时要计入测量不确定度和机器人参考位置的重复性;转换后的坐标并不是独立的真值。对于示例中的 dx 和 dy,得到的误差大小恰好触到拟定限值,所以约定的判定规则很关键。不要把显示值向下舍入来凑出合格。应依据实际的零件间隙、工具几何形状和应用的验收要求来确定限值,而不是照搬示例中的 0.20 mm。平面位置验证要与朝向和高度检查分开。
工作流程的两个视角
在整个料盘范围内验证手眼标定 — 1
示教生成变换;独立点位和实际抓取检验它在示教位置之外是否有用。
- 配对点
- 变换
- 独立靶标
- 实际抓取
在整个料盘范围内验证手眼标定 — 2
拟合残差小与量产抓取误差小,是两项不同的检查,谁也代替不了谁。
- 示教残差
- 验证误差
- 抓取结果
故障排查
- 出现恒定偏移时,应先检查 TCP 和坐标系原点,再考虑重新拟合。
- 误差向角落方向增大,提示标定点的分布范围、成像或模型存在局限。
- 零件高度变化会使平面假设失效,除非所选模型已考虑高度。
验收与交接
只有每个独立位置都满足约定的位置限值,且实际抓取成功,才算通过。示教点与验证点要分开,并记录料盘、高度、TCP 和标定版本。本文不声称有任何实测结果。
测试前先设定验收限值,并保留原始证据。本文的示例并不能证明所供型号的能力。
验收应在拆除拟合用的装置之后进行,使用重新摆放的靶标和经批准的量产工具。要包含视野边缘和实际工作高度,并记录任何被排除在使用范围之外的区域。核实当前生效的机器人坐标系、工具和标定标识与已验收的配置一致。正常重启之后,重复测一个选定的参考点,以确认恢复的是正确的配置。如果相机安装、料盘高度、工具或坐标系发生变化,要评估放行前必须重复哪些证据。交接内容包括成对的拟合数据、独立验证记录、坐标系定义、残差图或残差表,以及实际抓取的观察记录。制造商提供的标定向导可以辅助这套方法,但它的存在并不能说明 Deyi 某个型号支持哪些标定模式,也不能说明达到了何种精度。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Hand-eye calibration wizard — EYE+ 5.4Asyril核查于
- Knowledge database — EYE+ 5.4Asyril核查于

