
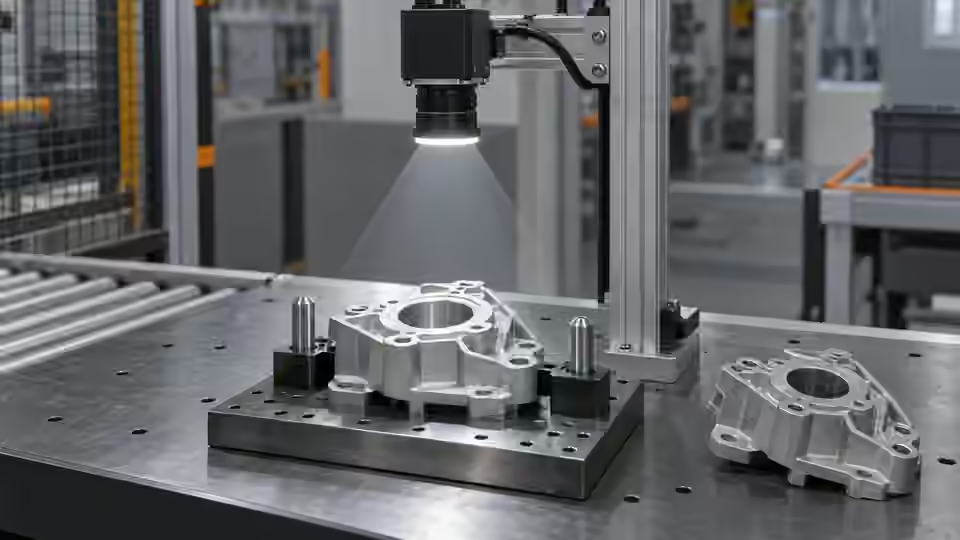
检测任务
可用于定位的图像,必须保留目标的坐标含义。刚性固定相机,并选择一个位置不会因抓取或摆放方式而改变的可见特征。定义原始图像的原点、坐标轴方向和允许的移动范围。屏幕上跟随物体的叠加标记,即使裁剪或缩放后的坐标有误,看上去也可能是对的。
前置条件与对照样品
先声明本任务是像素位置检查,还是经标定的运动指令。简单的固定工位基线检查水平中心,对象是单个分离的深色目标。它无法证明垂直位置、旋转、高度或机器人抓取是否正确。请准备单个可见目标、无目标和多个目标三类样品;保留原始坐标原点和独立标注的中心。
选择相机方案
平面稳定、特征可观测时,使用固定的面阵相机。采集过程中工件仍在移动时,全局快门方案更有帮助。如果高度或重叠会影响抓取点,应评估经过验证的深度方案,而不是把 2D 中心当作 3D 位姿。相机到机器人的坐标变换和工具标定,与图像定位彼此独立。
执行受控流程
接入真实相机之前,先用保存的原始图像和治具图纸开展工作。记录靶面尺寸、像素格式、镜头、工作距离和采集后端。导入一张图像,只能证明算法能够检测该文件;并不能证明相机受支持、触发可靠,或现场工位已通过验收。发出采集命令之前,先用已安装的运行时确认设备接入路径。
- 标出图像原点和治具的物理基准。
- 在中心和允许行程的两端极限位置,各采集一个目标的图像。
- 保留原始尺寸,并记录所有裁剪或方向变换。
- 接受中心输出之前,先确认可见的目标是唯一的。
流程图
在进行任何运动变换之前,治具基准、固定视角和原始像素坐标轴共同确立一个一致的定位坐标系。
- 原始坐标系
- 治具
- 原生像素
- 新坐标系
记录证据
记录原始尺寸、目标中心、治具位置和采集标识。x = 32 px 和 28–35 px 这两项是示例性的像素检查,不是经标定的机器人坐标。实测的物理位置另列一栏,并注明测量方法。
做一次不依赖定位算法是否正确的坐标映射检查。在原始图像的副本上标出一个可见基准,并独立记录它在原图中的像素位置。让同一份输入经过预定的裁剪和预览路径显示,再找出该基准在显示画面中对应的点。保存裁剪原点、所有缩放比例和方向变化,以便把显示的点映射回原图。裁剪若未缩放、未旋转,则原图位置等于裁剪内的局部位置加上裁剪原点;其他变换需要使用各自明确的逆映射。用分布在整个可用视野内的多个可见标记来验证。只用一个中心标记,可能掩盖镜像的坐标轴或错误的缩放比例。带标注的副本和未改动的原图,要分别存成两个文件。
| 对照样品 | 需观察的结果 | 判定边界 |
|---|---|---|
| X32:单个可见目标 | 示例:原始图像中心 x = 32 px | 示例窗口:28–35 px;不是机器人公差 |
| X26:单个可见目标 | 示例:原始图像中心 x = 26 px | 超出示例水平窗口 |
| M:多个目标或目标被遮挡 | 不存在唯一的可观测目标中心 | 复核;不推断运动指令 |
诊断失败情形
预览缩放比例变化、图像镜像或相机安装松动,都会改变对坐标的解读。不要用任意的机器人偏移量去补偿。先恢复图像映射;目标高度变化时,重新评估平面假设。
故障隔离
把原图中的一个点,与裁剪、缩放或镜像后的显示画面作比较。每一种变换都必须有明确的反向映射,能还原到原始坐标。
- 原始原点
- 裁剪偏移
- 缩放
- 镜像
独立验证
比较期间,固定增益、曝光和自动图像调整。等机械结构稳定后再采集,然后在允许的上料极限位置重复。以原生尺寸检查原图,不要只看缩放后的浏览器预览。确认每次新触发都会产生新的帧标识,并且丢帧会被明确判为失败。过期但清晰的画面,不适合作为当前工件的证据。
在原始像素下,把中心与独立标记作比较。此后若用于机器人,必须另行验证相机到机器人的映射和工具参考,并做安全的实物测试。
对相机安装和已声明的几何关系做压力检验,不要让软件在暗中自行补偿。在允许的各个上料位置采集固定目标,同时保持同一个坐标定义。物理移动工件,而不是修改图像像素,并将观察到的位移与独立记录的移动量作比较。图像定位算法应当在原始坐标系中,一致地跟随实际的物理特征。若更改视角、裁剪或治具导致出现新的原点,应将其记作需要对比的一种新配置,而不是悄悄加上一个偏移量。如果任务的结果要送给机器人,应把相机到机器人参考的标识与图像映射分开,并安排一次受控的实物标定测试。只有原始像素证据和变换历史都可复现,相机设置才算为下一阶段做好准备;屏幕上移动的十字准线并不足够。
继续工程交接
进行工程交接时,请提供原始帧、治具位置、相机/接口信息和采集日志。Deyi Vision 可据此证据评审成像路径。在当前的能力记录中,浏览器本地执行 OpenCV.js 仍属开发需求;不要因为界面上显示了某个工作流,就认为其中的节点可以在浏览器中执行。
把原始图像和对应的结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Inspection resolution planningDeyi Vision核查于
- Structural analysis and shape descriptorsOpenCV核查于
- 2D and 3D machine vision selectionDeyi Vision核查于

