
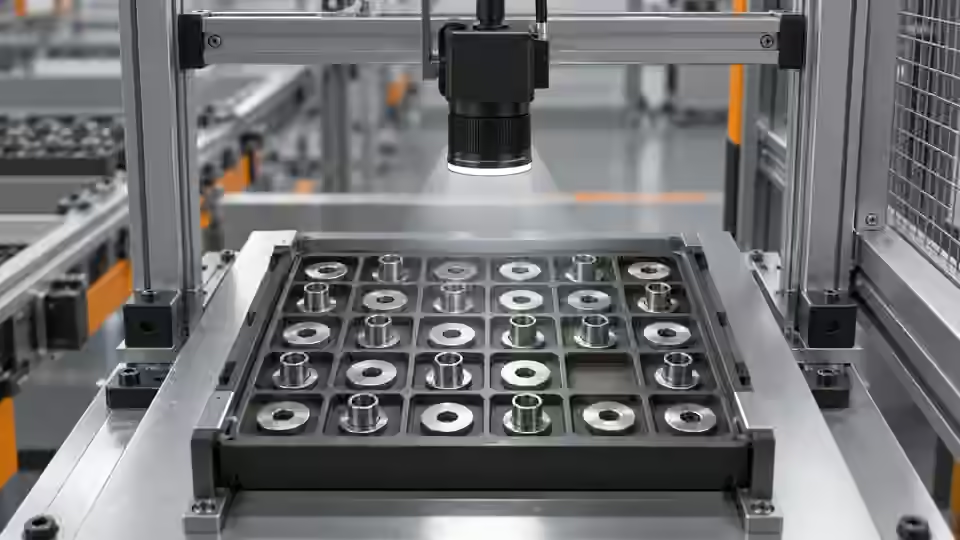
检测任务
相机必须能分辨出把零件隔开的间隙,而不只是让整个料盘完整出现在图像里。在一个示意性的配置中,60 mm 的范围横跨 1200 像素,得到 0.05 mm/px;0.2 mm 的间隙在计入光学模糊之前占 4 个像素。这一采样计算只是规划示例,不构成对计数准确度的任何声明。装好镜头后,要测试实际间隙。
前置条件与样品对照
写明预期数量,以及怎样才算一个实际零件。准备装料正确、少料和零件相互接触的样品,并备好独立清点得出的答案。基线方案统计的是相互分离的连通区域,而不是被遮挡的物体。一个连通区域可能包含多个相互接触的零件,而单个反光零件也可能裂成多个区域。选定计数阈值之前,要把这些局限写进样品定义。
选择相机方案
整个料盘能在一次触发的单帧内拍全时,使用面阵相机。为获得轮廓对比度选用黑白相机,仅在确有颜色要求时才选用彩色相机。供料过程中存在运动时,需要经过验证的全局快门时序,或采用料盘已稳定的采图位置。线阵方案需要通过运动重建图像,用在静止的料盘上并不会自动更好。
执行受控流程
连接实际相机之前,先从保存的原始图像和治具图纸入手。记录传感器尺寸、像素格式、镜头、工作距离和采集后端。导入的图像只能证明算法能够检测该文件;并不能证明相机受到支持、触发可靠,或实际工位已通过验收。下达采集命令之前,先用已安装的运行环境确认设备接入方案。
- 标出料盘边界和允许的最小间隙。
- 在放有零件的料盘平面上对焦,并关闭所有自动调节。
- 采集分离、少料和相互接触的对照样品图像。
- 供料运动稳定之后,以及在料盘边缘位置,各重复采集一次。
流程图
料盘覆盖范围和原生采样用来确定间隙是否仍然可见。随后,稳定后的新帧可支持计数比对。
- 原始帧
- 治具
- 原生像素
- 新帧
记录证据
记录视野宽度、图像宽度、观察到的间隙像素数、曝光和稳定条件。保留原始图像尺寸;缩放后的预览图无法佐证 4 像素这个规划示例。被视野边界截断的零件也要记录。
以允许的最小间隔作为实物测试目标。把同一对零件分别放在料盘中心附近和装料范围的边界附近,并在图像记录中保留实际的装料位置。固定曝光,直接比较原始图像中的间隙,而不是它在平滑后的掩膜中的样子。检查两条边缘是否依然分明,以及料盘移动时是否出现暗色桥接。然后在料盘稳定后重复一次,保留运动帧中的失败情况,不要只换成更好的静止帧。如果稳定后的图像中零件仍然连在一起,先检查对焦和镜头分辨率,再考虑增加处理的复杂度。假设间隙上 4 像素的规划值,只有当这些像素包含各自独立的边缘证据时才有意义;四个模糊的像素并不能证明已经分离。
| 对照项 | 应观察内容 | 判定界限 |
|---|---|---|
| N3:3 个分离零件 | 本例预期 3 个可计数区域 | 与独立的实物计数比对 |
| N2:2 个分离零件 | 本例预期 2 个可计数区域 | 少料;不要改动预期的 3 |
| T3:3 个相互接触的零件 | 区域数可能不等于 3 | 复核;连通区域并不等于实际物体 |
诊断失败案例
运动模糊可能把狭窄的间隙桥接起来,使两个零件变成一个区域。即使料盘静止,失焦也会造成同样的结果。如果实际允许零件重叠,单靠提高像素数并不能让被遮住的零件显现出来。
故障隔离
对比清晰的分离图像、模糊的间隙和实际重叠。只有第一种能提供各自独立的可见区域。
- 可见间隙
- 模糊间隙
- 重叠
- 被截断零件
独立验证
比较期间,增益、曝光和自动图像调整都要固定不变。待机械结构稳定后再采图,然后在允许的装料极限位置重复一次。检查原始尺寸下的原始图像,不要根据缩放后的浏览器预览来判断。确认每次新的触发都会产生新的帧标识,缺帧则要明确记为失败。陈旧但清晰的图像,不适合作为当前零件的证据。
只有当预期分离的对照样品在规定的装料范围内始终保持可见分离时,这套设置才算通过本次工程检查。相互接触和被截断的样例,必须明确排除在简单区域计数所能保证的范围之外。
除了图像细节,还要评估采集负载。按预定的调试节奏采集完整的料盘事件,并记录每个被请求的事件是否都产生了反映正确料盘状态的新图像。不要用同一个静止料盘的重复帧,来宣称供料期间的可靠性。每次请求之间都要改变料盘中的实际装料,这样才能发现陈旧帧。核对整幅图像和已保存 ROI 的尺寸,与所记录的坐标映射一致。当零件的摆放方式允许重叠时,要明确标注这一情形,并决定工位是需要改进单件分离、请求另一个视角,还是采用另行验证过的识别方案。简单计数方案的适用范围,要限定在“零件可见且相互分离”这一假设之内。交给验收评审人员的材料,应包括显示最小间隙、料盘极限位置、运动失败和未解决重叠的原始图像,以及所声明的相机设置。
继续工程交接
工程交接时,请提供原始帧、治具位置、相机/接口信息和采集日志。Deyi Vision 可依据这些证据评审成像方案。在浏览器本地运行 OpenCV.js,在当前的能力记录中仍属开发需求;不要以为工作流显示出来,其中的节点就能在浏览器里执行。
将原始图像与对应的结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Inspection resolution planningDeyi Vision核查于
- Structural analysis and shape descriptorsOpenCV核查于

