目的与适用边界
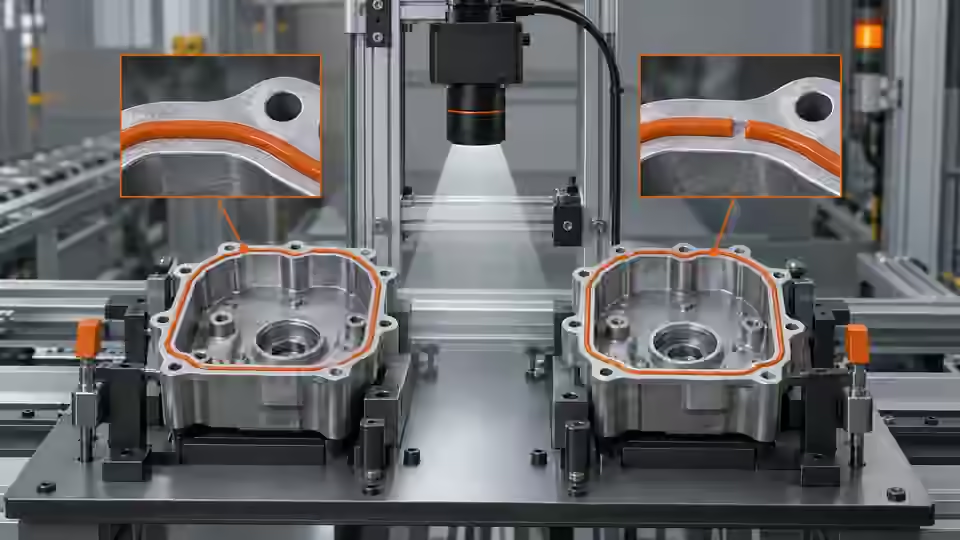
为可见的密封边缘和胶条断口规划原始图像的采样、对焦与运动模糊;仅凭外观不能证明防漏或粘接性能。
本教程界定的是一项工程评估,而不是可直接运行的产品认证。Deyi Vision 目前公开的 PC 示例涵盖基于已确认样本图像的 EAN-13 工作流。工程代码中的原生 OCR 与检测功能,使用前必须对照已安装的运行环境、已绑定的模型和作业进行核查。浏览器模板并不能证明可在浏览器中执行:计划中的 OpenCV.js 后端需另行验证。云端识别须明确批准图像范围、服务商、模型和费用。审阅存档不是可执行的发布包。相机、固件和驱动的兼容性均需单独核查。下文示例表中的所有数值均为假设值,不是 Deyi Vision 的测量结果,也不是客户结果。
准备证据
准备实际使用的基材和材料状态,以及一个可见的缺失段和一个被遮挡的区段。界定被检平面和所声明的最小视觉特征。建立密封或胶条掩膜之前,先界定可见的验收特征。防拆封口边缘、热封带和胶条的物理含义各不相同,不得共用一条未经声明的外观规则。记录参考路径、允许的投影、基材,以及采集时材料的状态。湿胶、已固化的材料和反光衬底可能呈现出不同的边界,而接合完整性并没有发生与之对应的变化。把有意设置的可见断口、偏移路径、可能出现的反光和被遮挡的区段,分别作为独立的对照。指定的图像规则只评估可观察到的表面外观,不能证明气密性、泄漏率、剥离强度、粘接强度、固化情况或隐藏的界面;这些结论需要各自针对具体工艺的证据。如果必须检查的界面被隐藏,应返回“证据不足”,或改用另一种经过验证的观察方法;不得根据预期的图纸把路径补全。先建立采集记录,而不是依赖显示出来的预览。预览可能被缩放、锐化,也可能在输入停止后被继续沿用。保存未经修改的原始帧、图像尺寸、像素格式、曝光、增益、镜头设置、工作距离、触发标识和采集时间。同一次测试中既要包含最小的相关特征,也要包含允许的最大位置变化。先采集静止样品,以区分对焦问题与运动模糊;然后在实际运动条件下重复采集,期间不改变光学几何。把每张保存的图像都关联到对应的实物样品或事件。缺失或过期的帧属于采集失败,即使最后显示的那张图像看上去很好。复用采集配置之前,检查所存储的像素格式和有效区域是否仍与已保存的配方一致。凡是做过像素合并(binning)、缩放或图像转换的,都要记录下来,因为这些操作之后,按源像素换算出的物体比例不再原样适用。把已归档的帧与送入第一个处理节点的帧进行对比;若两者不同,保留两者的标识并说明转换过程。重连试验时,要区分新的曝光与重复出现的缓冲帧。采集标识不确定期间,关闭自动放行;并保留引发不一致的事件,不要悄悄地把计数器清零。
操作步骤
- 在参考平面上测量视野宽度及对应的原生像素数;工件倾斜或抬高时,记录投影比例的变化。
- 对整条路径对焦,包括转角和远侧,不要把预览放大后看到的内容当作新的证据。
- 在增益和光照固定的条件下,对比静止与运动状态的原始图像;计算起始曝光时间,并检查断口是否被保留。
- 记录事件标识和完整的源帧;被隐藏的部分仍视为不可观察,不得依据参考图纸补全。
解读试验
假设的比例为 0.05 mm/px。0.8 mm 的胶条投影为 16 px,0.3 mm 的断口投影为 6 px。在 300 mm/s 的速度和 100 µs 曝光下,运动模糊为 0.6 px。这些只是规划用的示例,并不是经过验证的最小可检测尺寸,也不是经标定的宽度精度。投影和光学模糊仍需在真实材料上核查。
记录表
| 记录项目 | 数值 | 解读 |
|---|---|---|
| 视野 / 宽度 | 100 mm / 2000 px | 比例 = 0.05 mm/px |
| 胶条 / 断口 | 0.8 mm / 0.3 mm | 16 px / 6 px;仅为投影 |
| 运动 | 300 mm/s;100 µs | 模糊 = 0.6 px |
s = 100 / 2000 = 0.05 mm/px
bead = 0.8 / 0.05 = 16 px
gap = 0.3 / 0.05 = 6 px
blur = 300 * 0.0001 / 0.05 = 0.6 px
两种工程视角
两种工程视角 · 1
图中显示的是检查的先后顺序。每个箭头都需要有记录在案的证据,并不表示已经实现了自动连接。样品 → 像素比例 → 运动 → 帧标识。
- 样品
- 像素比例
- 运动
- 帧标识
两种工程视角 · 2
图中显示的是检查的先后顺序。每个箭头都需要有记录在案的证据,并不表示已经实现了自动连接。静止 → 运动中 → 原始图像 → 证据。
- 静止
- 运动中
- 原始图像
- 证据
故障诊断
- 只有放大后才显得连续的胶条,在原始图像中可能仍存在未被分辨的断口。
- 清晰的外侧密封边缘,并不能显示不透明重叠部分下方的胶层覆盖情况。
验收与交接
当所声明的可见特征在允许的姿态与运动条件下始终位于画面内并可被观察时,接受该采集。把被隐藏的区域记为限制条件,并保留原始断口对照,供后续的掩膜试验使用。
把源图像、预期判定、所用的确切版本和完整的结果记录放在一起保存。在选定最终参数之前,先冻结评估集。如果这些答案日后被用来调整工作流,应把该集合标记为开发数据,并另行取得新的独立验收集。Review、NoResult、执行错误和采集缺失都要保留在分母中;不得通过筛选行把它们变成“通过”。把可复现的故障与成功的样品一起保存。交接时应写明:谁可以修改配方、如何恢复先前批准的版本,以及在验收之前哪些设备输出保持禁止。仅凭软件结果,不能证明运动中的实物工件到达了正确的位置。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Deyi Vision Vision WorkbenchDeyi Vision核查于
- Calculate exposure limits from conveyor speedDeyi Vision核查于
- Exposure TimeBasler核查于
- Camera CalibrationOpenCV核查于
部件与选型参考
- 工业相机
- 药品包装码、标签与封口有无检测
- 自动化外观检测
- 机器视觉工业相机
- 工业相机与普通相机
- GigE 与 USB3 工业相机
- PCB 连接器针脚有无检测
- Basler Camera Selection · 英文参考资料
- Allied Vision Camera Selection · 英文参考资料
- Hikrobot Machine Vision Alternative · 英文参考资料
- IDS Imaging Camera Selection · 英文参考资料
- 测试增益、位深与低对比度噪声
- 诊断 GigE 丢包,且不掩盖故障
- 测量硬件触发的延迟与抖动
- OCR 标签核对:相机与字符采样
- SKU 颜色分选:采集可重复的颜色
- 表面缺陷检测:相机采样与运动
- 在突发流量下验证同步相机