
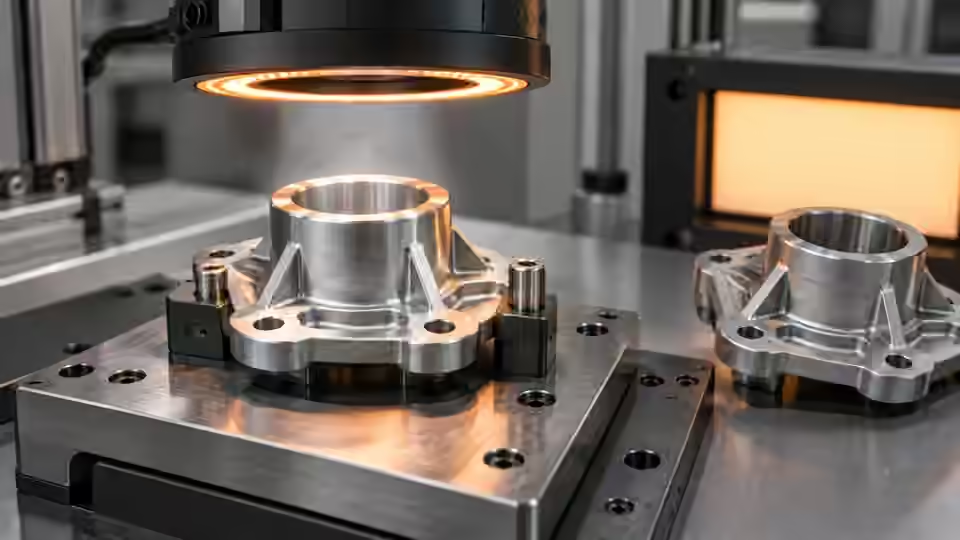
Prüfaufgabe
Ein Zentrum bewegt sich bei festem Teil, wenn die Maske wechselt. Licht für ein stabiles Positionierungsmerkmal über Lage und Oberfläche wählen. Silhouettenzentrum nur als beabsichtigten Bezug nutzen. Ein heller Fleck auf Glanz ist kein stabiler physischer Mittelpunkt.
Voraussetzungen und Kontrollmuster
Festlegen, ob Pixelposition geprüft oder ein kalibrierter Bewegungsbefehl benötigt wird. Die einfache Stationsbasis prüft das horizontale Zentrum eines getrennten dunklen Ziels. Sie bestätigt weder vertikale Lage, Drehung, Höhe noch Robotergriff. Ein Ziel, kein Ziel und mehrere Ziele vorbereiten; ursprünglichen Koordinatenursprung und unabhängig markierte Zentren erhalten.
Kameraroute auswählen
Für eine stabile Ebene mit sichtbarem Merkmal eine feste Flächenkamera nutzen. Bei Restbewegung hilft eine Global-Shutter-Route. Beeinflussen Höhe oder Überlappung den Griffpunkt, eine bestätigte Tiefenroute prüfen statt ein 2D-Zentrum als 3D-Pose zu behandeln. Kamera-Roboter-Transformation und Werkzeugkalibrierung sind von Bildlokalisierung getrennt.
Kontrollierten Versuch durchführen
Für Beleuchtungsvergleiche dieselben realen Teile verwenden; Kamera, Belichtung und Objektivposition festhalten. Die Prüfregion in Originalbildkoordinaten definieren und alle zulässigen Beladepositionen berücksichtigen. Ein Ausschnitt entfernt störenden Hintergrund, macht aber unsichtbare Merkmale nicht sichtbar. Vor Freigabe einer kleineren Region das Vollbild prüfen, besonders bei beweglicher Vorrichtung oder Teilelage.
- Teil fixieren und zugängliche Beleuchtungen vergleichen.
- Masken und Zentren auf Originale legen.
- Erlaubte Drehung und absichtlichen Randbeschnitt prüfen.
- Licht mit expliziter Originalabbildung des Ausschnitts sichern.
Ablaufplan
Licht definiert Maske; Region und Koordinatenabbildung erhalten den Zentrumsbezug.
- Vollbild
- Lichtkontrolle
- Prüfregion
- Sichtbares Ziel
Belege protokollieren
Zentrumsänderung bei Licht, Fläche und Randkontakt protokollieren. Mit unabhängig markiertem Bezug vergleichen. Lokale und Originalkoordinaten getrennt kennzeichnen; Zahlen ändern sich ohne Bewegung.
Festes Teil unter Lichtvarianten prüfen: Ziel an bekannter Lage klemmen, Belichtung fixieren, unabhängigen Bezug plus Maske und Zentrum über Original legen. Verschiebung und Maskenteile protokollieren, die hinzugekommen oder verschwunden sind. Eine lange Spitze verschiebt Zentrum stark trotz unverändertem Körper. Schatten und Reflexe direkt prüfen, Drift nicht vor Maskenvergleich behaupten. Ohne stabile Kontur anderen sichtbaren Bezug oder Bildroute wählen.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| X32: ein sichtbares Ziel | Beispielzentrum im Original x = 32 px | Beispielfenster: 28–35 px; keine Robotertoleranz |
| X26: ein sichtbares Ziel | Beispielzentrum im Original x = 26 px | Außerhalb des horizontalen Beispielfensters |
| M: mehrere oder verborgene Ziele | Kein eindeutig beobachtbares Zentrum | Prüfung; kein Bewegungsbefehl abgeleitet |
Fehlerfälle eingrenzen
Anhängender Schatten verschiebt Zentrum; abgeschnittene Spitze andersherum. Kleine Region kann Ursache verstecken. Licht oder Beobachtbarkeit vor größerem Positionsfenster korrigieren.
Fehlereingrenzung
Stabile Kontur, Schatten und abgeschnittene Spitze vergleichen. Gleiche Pose kann andere Bildzentren liefern.
- Stabile Kontur
- Schatten
- Abgeschnitten
- Reflex
Unabhängig validieren
Pro Versuch nur eine Lichtgröße ändern: Geometrie, Intensität oder Abschirmung des Umgebungslichts. Rohbildkontrast, Sättigung und Maske vergleichen, bevor eine Entscheidungsschwelle geändert wird. Gute und schlechte Anordnungen sichern. Entscheidend ist die Trennung relevanter Klassen über die zulässige Variation hinweg, nicht die schöne Darstellung eines einzelnen Musters.
Bei festem Teil muss die projektdefinierte Wiederholgrenze erfüllt sein. Für rotationssymmetrische Merkmale keinen eindeutigen Winkel aus dem Zentrum behaupten.
Bei erlaubter Orientierung und Randprüfung wiederholen. Symmetrie kann Zentrum ohne eindeutigen Winkel liefern: begrenzte Pose, keine Vollwinkel-Schätzung. Bei Asymmetrie denselben physischen Bezug behalten, nicht hellste/größte Region. Karte und Vollbild beim Randtest sichern. Beschnitt wird nicht durch Verschieben der Ausgabe ins Fenster repariert. Jede Zulassung/Ablehnung mit Masken- und Bezugsoverlay erklären. Unbekannte Teile mit erklärtem Finish und Orientierung prüfen; ungelöste Mehrdeutigkeit am Zustand erhalten.
Technische Übergabe fortsetzen
Lichtanordnung, Regionskoordinaten, Rohbilder und Masken für die Bewertung bereitstellen. Vor Auswahl von Deyi Vision Beleuchtung und Optik klären, ob eine Silhouette oder ein Oberflächenmerkmal benötigt wird. Den Ausschnitt nicht unbemerkt skalieren; Koordinaten- und Maßstabsumrechnungen im gespeicherten Ablauf ausdrücklich festhalten.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Machine vision lighting basicsDeyi VisionGeprüft
- Image thresholdingOpenCVGeprüft
- 2D and 3D machine vision selectionDeyi VisionGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- flexibler Zuführer Robotik
- 2D vs. 3D Machine Vision
- Robot Guidance Pick-and-Place Positionierung
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 3D Vision Kamera

