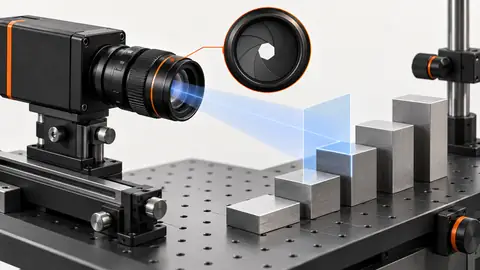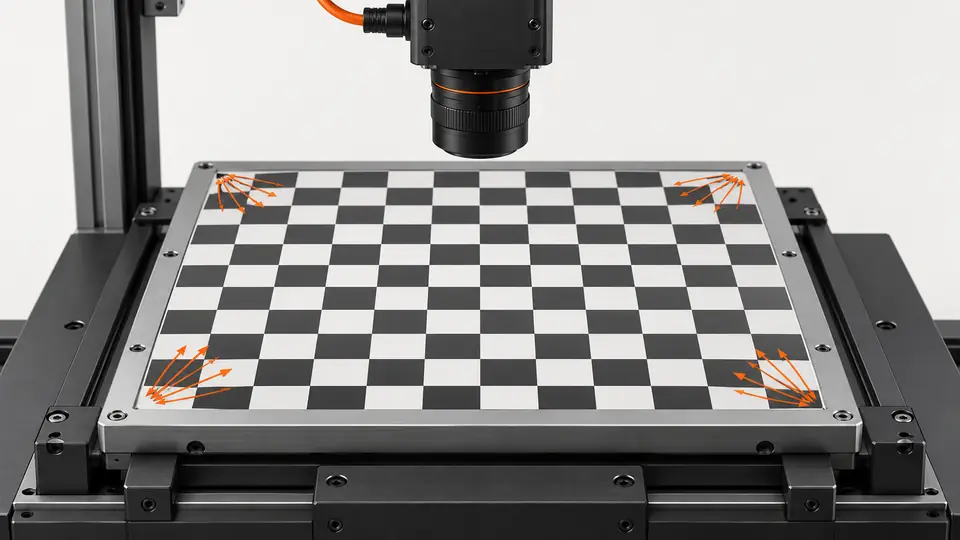
この試験で確認すること
校正の当てはめ残差が小さくても全視野の寸法精度は分かりません。本番位置と高さで独立した標準長さを測ります。
本稿はメーカーに依存しない立上げ試験の方法です。設定変更前に、使用するカメラ、レンズ、センサ、制御装置の型式別マニュアルを確認してください。計算表の数値は仮定例であり、Deyi Visionの実測結果や製品仕様ではありません。
適用条件
最終モデルの調整に使わなかった寸法保証ターゲットを使用します。校正はレンズ、焦点、ROI、解像度、測定面に依存します。
当てはめと検証の観測を分離します。学習点の残差が小さくても本番視野を表す証明にはなりません。測定量、平面、高さ範囲を定義し、平面校正を根拠のない面外へ適用しません。特性不明の印刷ターゲットだけを精度基準にしないでください。
試験機材と記録
格子または長さ標準、高さステージ、生画像保存を準備します。校正ファイル、単位、座標定義、当てはめ残差、標準不確かさを保存します。
独立評価された基準器の値、不確かさ、向き、支持条件を記録します。格子と高さ治具を準備し、校正版、ROI、光学設定、単位を固定します。位置、高さ、方向、基準値、測定値、符号付き誤差を各行に残し、生画像で抽出と座標変換を切り分けます。
試験手順
- 校正を固定し、独立標準を5 × 5の視野格子に配置する。
- 公称高さで横・縦の長さを四隅も含めて測る。
- 再当てはめせず許容最低・最高高さで繰り返す。
- 符号付き誤差を位置別に示し、最大絶対誤差とRMSを別に保存する。
予定校正データでモデルを固定し、独立基準器を後から当てはめに入れません。格子、高さ、両方向を測り、途中で基準位置に戻って安定性を確認します。変更時は新しい版で独立検証を全体再実施し、不合格行だけを置き換えません。
仮定条件による計算表
仮定誤差は中央+0.004 mm、一隅+0.012 mm、別隅+0.030 mmです。事前限界0.020 mmなら最後の点は不合格で、平均残差の小ささでは救済できません。
error_i = measured_i - independent_reference_i
RMS = sqrt(sum(error_i^2) / N)
Example errors: center +0.004 mm; left corner +0.012 mm; right corner +0.030 mm
example acceptance: max(abs(error_i)) <= 0.020 mm| 項目 | 仮定値 | 意味 |
|---|---|---|
| 中央誤差 | +0.004 mm | 仮定の独立検証 |
| 最初の隅誤差 | +0.012 mm | 例示限界 0.020 mm 以内 |
| 別の隅誤差 | +0.030 mm | 例示限界 0.020 mm 超過 |
空間パターンを見るため物理誤差の符号を保ち、全体集計と最悪位置を報告します。再投影誤差はモデルの画像座標、独立寸法誤差は物理測定量の誤差です。同じ校正残差という言葉でも代用できません。
試験の流れ
試験の流れ
視野格子と高さを組み合わせ、中央試験では見えない誤差を探します。
- 中央
- 辺
- 四隅
- 高さ範囲
結果の読み方
結果の読み方
モデルを固定してから独立標準の測定と誤差分布を作成します。
- 当てはめ
- 固定
- 独立標準
- 誤差分布
視野図に高さと方向を付け、未試験セルを明示します。隅のパターンはモデルや光学系、高さ依存は平面仮定の限界という調査仮説です。図だけで歪みモデルや補正を自動決定しません。
トラブルシューティング
- 放射状に増える誤差では歪みモデルと視野カバーを確認する。
- 高さ依存なら遠近と倍率変化を確認する。平面モデルで任意深さを補正できると扱わない。
全位置の倍率誤差なら単位、画像リサイズ、座標規約を確認します。方向差は向きと形状、一部の再現しない点は抽出と治具を調べます。平均が良くても重要隅の失敗は不合格です。無効観測の証拠なく都合の悪い点を除きません。
受入判定と引継ぎ
標準不確かさを含めて全位置、高さ、方向が誤差予算内に入ることを確認します。当てはめと独立検証を区別し、関連光学やROI変更後は再校正します。
生データ、設定、試料ID、判定限界を一式で保存してください。関連製品と事前準備のガイドを参照し、記録した要件をDeyi Visionに相談できます。
新しい独立測定で全視野と高さの限界を満たし、境界付近では基準不確かさと繰返し性を考慮します。基準器、全符号誤差表、生画像、版を保存します。レンズ、距離、ROI、画像尺度、測定平面変更時に適用範囲を見直し再検証します。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Camera CalibrationOpenCV確認日
- Gauging Depth of Field in Your Imaging SystemEdmund Optics確認日
部品と選定の参考資料
- テレセントリックレンズと通常のレンズ
- マシンビジョンのワーキングディスタンスガイド
- Instant Measuring Systems · 英語の参考資料
- Dimension Measurement · 英語の参考資料
- Telecentric Lenses · 英語の参考資料
- マシンビジョン レンズ
- テレセントリックレンズの基礎
- テレセントリックレンズとは何ですか?
- マシンビジョンレンズ選択ガイド
- プレス部品の高速寸法測定
- 寸法検査のAI支援フロー:校正と単位を固定して候補を比較する
- 寸法検査のカメラ設定:光学系と計測平面の有効性を確認する手順
- 寸法検査の照明とエッジ領域:測る境界を安定させる確認手順: 手順と記録による確認
- 寸法検査の偏りとドリフトを診断する:基準器との差から原因を追う
- 画像寸法測定の不確かさ表を作成する
- サブピクセルエッジの繰返し性と偏りを分けて試験する