Guías de aplicación

Alimentación flexible y carga robotizada de piezas pequeñas

Planifique la carga flexible del robot alimentador para tornillos, terminales, contactos y piezas moldeadas pequeñas según el comportamiento de la pieza, la ruta de la bandeja, el posicionamiento de la visión y la repetibilidad de la recogida.

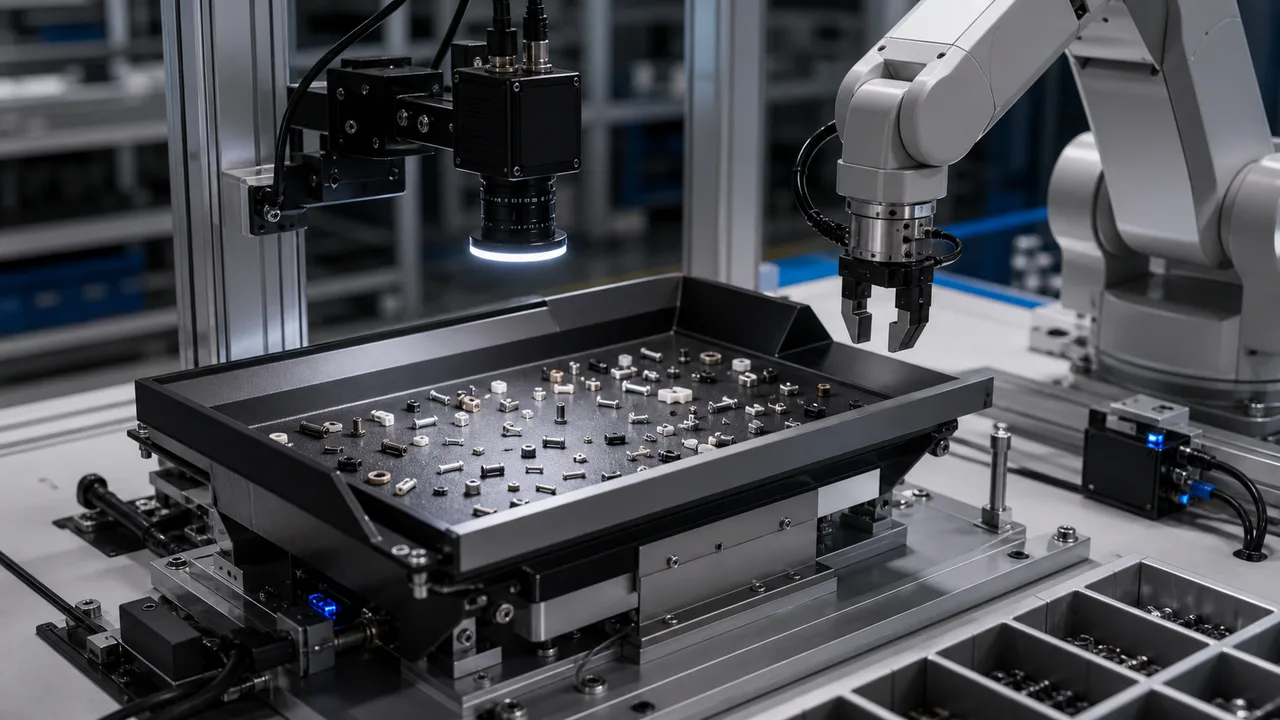
Célula de carga de robot alimentador flexible con cámara superior para piezas pequeñas sueltas y ruta de recogida del robot
Imagen de referencia para la selección; no demuestra una instalación de cliente, la identidad del modelo suministrado ni una sustitución validada.

Respuesta directa

Alimentación flexible y carga robotizada de piezas pequeñas

Use alimentación flexible con carga robotizada cuando el SKU, la orientación o el comportamiento por lote de las piezas pequeñas cambien demasiado para un alimentador de cuenco fijo. Parta de 5 datos: tamaño, material, riesgo de adherencia o rodadura, tiempo de ciclo objetivo y tolerancia de recogida del robot.

Este texto se ha traducido con asistencia automática y no ha pasado una revisión lingüística humana. Las condiciones técnicas deben confirmarse con muestras reales y las fuentes. Original en inglés

Ruta en espanol

La selección de un alimentador flexible empieza por el manejo de piezas. Pruebe el alimentador, la superficie de la bandeja, la cámara superior, la herramienta de recogida y la tolerancia del robot con piezas sueltas reales antes de cerrar la solución.

Condiciones de seleccion

La adherencia, rodadura y encaje entre piezas determinan la bandeja antes del tamaño del alimentador.

Preparación de la consulta

La recogida robotizada guiada por visión debe validar su repetibilidad antes de prometer el takt.

Puntos clave

  • Utilice alimentación flexible cuando los cambios de SKU encarezcan las herramientas fijas.
  • La adherencia, rodadura y encaje entre piezas determinan la bandeja antes del tamaño del alimentador.
  • La recogida robotizada guiada por visión debe validar su repetibilidad antes de prometer el takt.

Selección y procedimiento

Empiece por el comportamiento de la pieza, no por el tamaño del alimentador.

Los tornillos pequeños, terminales, contactos de conectores y piezas moldeadas pueden pegarse, rodar, superponerse, voltearse o encajarse. Un alimentador que parece lo suficientemente grande aún puede fallar si el material de la bandeja y el patrón de vibración no separan las partes reales.

El posicionamiento visual convierte la dispersión aleatoria en coordenadas del robot.

Una cámara industrial aérea o una ruta de cámara inteligente deberían ubicar suficientes piezas recolectables después de cada ciclo de vibración. La métrica de aceptación no es sólo la cobertura de la bandeja; Se trata de coordenadas estables, ángulo parcial y éxito de recogida del robot.

El tiempo del ciclo debe incluir vibración, captura de imágenes y captación.

Los compradores suelen considerar solo el tiempo de movimiento del robot. Una estimación realista del takt también incluye la distribución de piezas, el tiempo de estabilización, la exposición, el procesamiento de imágenes, la aproximación de la pinza, las recogidas fallidas y el vaciado ocasional de la bandeja.

Una ruta de estación de trabajo reduce el riesgo de integración.

Si se requieren alimentador, tolva, cámara, movimiento de 4 ejes, I/O y transferencia en una celda, una estación tipo DTA puede reducir el riesgo de integración frente al alimentador solo. Define el recorrido para pruebas de muestras y aceptación.

Comparar las condiciones de selección

Alimentación flexible y carga robotizada de piezas pequeñas
CriterioInterpretación prácticaDatos para solicitar presupuesto
Alimentador vibratorio de cuenco para geometría fijaÚselo cuando una geometría de pieza estable se ejecuta a un gran volumen durante mucho tiempo.El riesgo aumenta cuando la variación de SKU o los cambios de producto son frecuentes.
Alimentador flexibleUtilícelo cuando las piezas pequeñas necesiten una extensión configurable, una ubicación de visión y una recogida por robot.Envíe fotografías de piezas, peso, rango de tamaño, objetivo del ciclo y notas de superficie.
Ruta de la bandejaElija bandejas antiadherentes, anti-roll, de perfil, de rejilla o planas a partir del comportamiento real de la pieza.Evita un alimentador que, aun teniendo tamaño suficiente, no presente piezas en una condición que permita recogerlas.
Entrega de robotsAntes de prometer el ciclo, valide posición y orientación de recogida, holgura contra colisiones de la pinza y repetibilidad.Comparta el modelo de robot, el efector final y el takt time objetivo.

Preparación de la consulta

  • Pieza, material y acabado
  • Objetivo de defecto, código, dimensión o geometría
  • Campo de visión, distancia de trabajo y espacio de montaje
  • Velocidad de línea, disparo y salida necesaria
  • Modelo de referencia, imagen de muestra o ejemplo de fallo

Errores habituales de selección

  • Elegir un modelo antes de definir un objetivo de inspección medible.
  • Tratar la iluminación como un accesorio y no como control del contraste.
  • Ignorar la estabilidad del útil, la variación de piezas y el mantenimiento.

Productos y soluciones relacionados

Guías técnicas relacionadas

Guías técnicas

RFQ en espanol

Defina los requisitos de su inspección.

Comparta imágenes de muestras, tolerancias, velocidad, campo de visión y condiciones de montaje para revisar los componentes candidatos y las verificaciones necesarias.

Enviar RFQ tecnico

FAQ

Preguntas sobre esta guía

Enviar RFQ tecnico
¿Cuándo debo utilizar un alimentador flexible para la carga del robot?

Úselo cuando las piezas sean pequeñas, estén sueltas, se cambien con frecuencia o sean difíciles de orientar con un alimentador de tazón fijo, y cuando un robot guiado por visión pueda recogerlas de una bandeja para esparcir.

¿Qué hace que falle la carga del robot alimentador flexible?

Las causas comunes son piezas pegadas, piezas anidadas, material de bandeja deficiente, iluminación inestable, localización de piezas débil, espacio libre de las pinzas y estimaciones de tiempo takt que ignoran la vibración y las selecciones fallidas.

¿Qué debo enviar para un alimentador flexible RFQ?

Envíe el tamaño de la pieza, el peso, el material, fotografías o videos de las piezas sueltas, tiempo de ciclo objetivo, lista de SKU, modelo de robot, concepto de pinza, espacio en bandeja y problema de carga actual.

Ejemplos de seleccion

Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.

Continúe el diagnóstico

Contacto

Contacto RFQ directo

Hable con ingenieria sobre la inspeccion.

Envie imagenes de muestra, modelo referencia, FOV, distancia de trabajo y velocidad de linea.

Objetivo: brief de seleccion en 24h
Detectar defectos antes