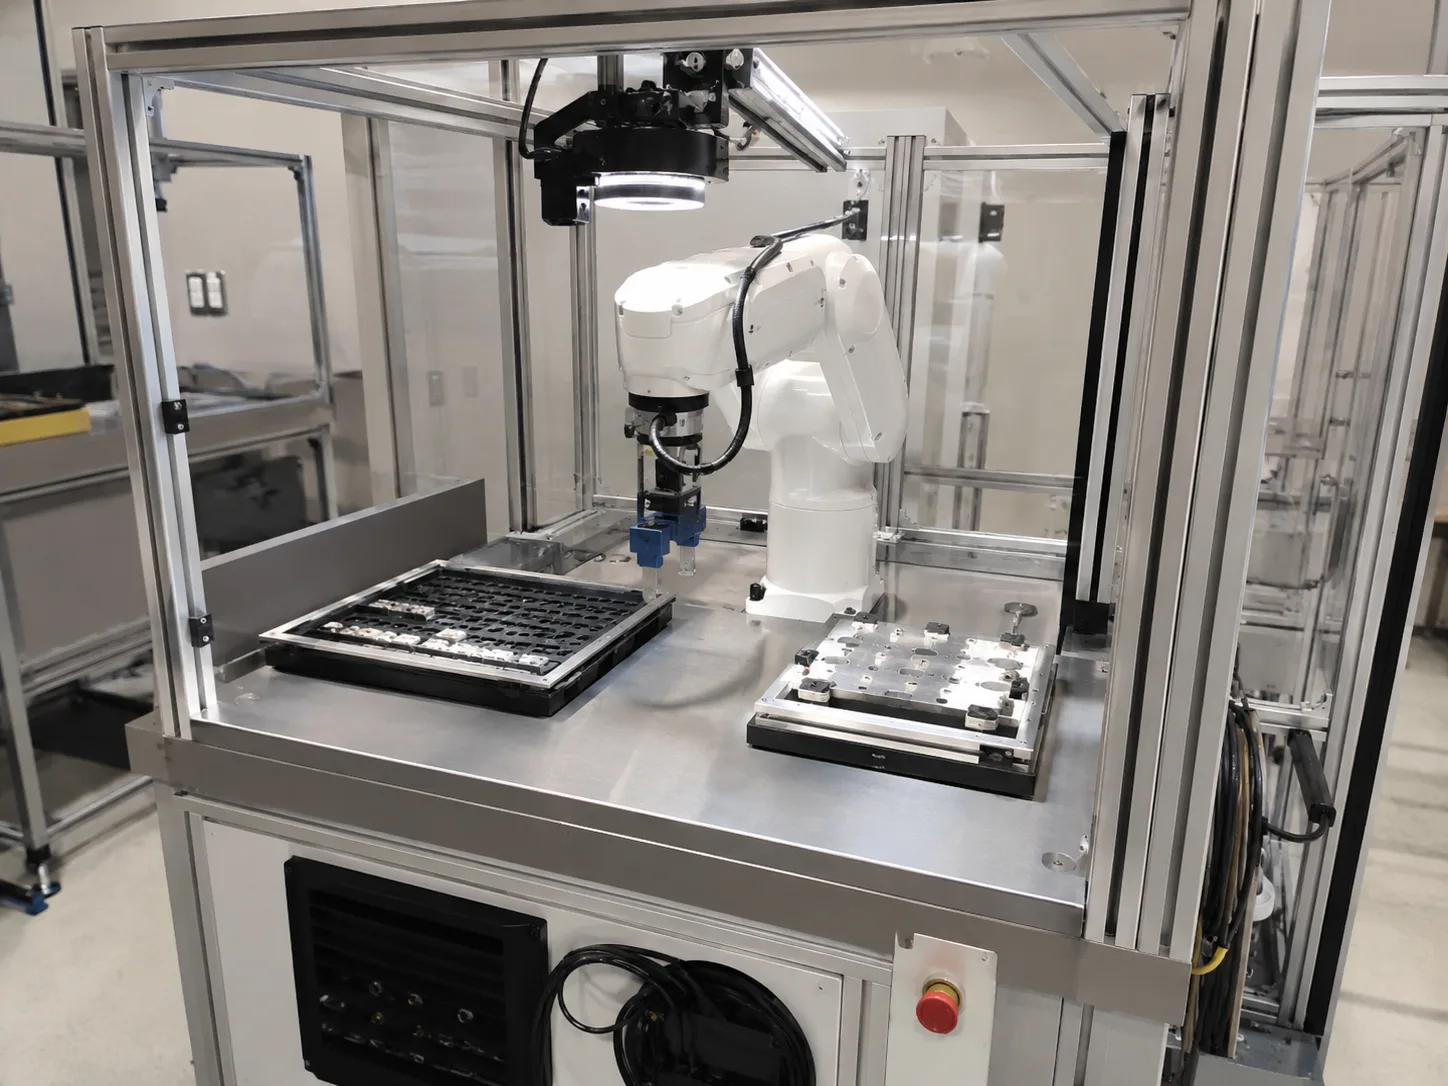
Condiciones del ejemplo y objetivos de aceptacion propuestos antes de cotizar.
Adecuado cuando posicion, altura o solape cambian el resultado de pickup y la calibracion debe mantenerse.
Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.
Ejemplos de seleccion
Ruta para pick, posicionamiento y ensamblaje robotico con vision 2D o 3D segun presentacion de pieza. Este ejemplo organiza comprobaciones propuestas y los datos RFQ necesarios para la validacion tecnica.
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 Criterios de aceptacion propuestos
Adecuado cuando posicion, altura o solape cambian el resultado de pickup y la calibracion debe mantenerse.
Robot guidance falla cuando presentacion, variacion de altura o iluminacion desplazan la coordenada de salida.
Use vision 2D para posicion plana estable y 3D vision cuando altura, solape o geometria cambian el pickup.
Comparacion de muestras antes de fijar umbral
Marco de decisión
La ruta se organiza por problema, restricciones de línea, hardware y evidencia RFQ.
Robot guidance falla cuando presentacion, variacion de altura o iluminacion desplazan la coordenada de salida.
Comparacion de muestras antes de fijar umbral Worst-case test a velocidad de linea
Ruta de camara y lente / Prueba de iluminacion / Trigger y salida I/O / Revision de montaje o fixture
Imagenes de muestras buenas y malas / Tolerancia, tamano de defecto o distancia de lectura / Velocidad de linea y condicion de trigger
Flujo de inspeccion
La familia correcta depende de muestras, condiciones de linea y criterios de aceptacion. El flujo convierte la consulta en una RFQ verificable.
Evidencia de confianza
Deyi Vision ha preparado estos ejemplos internamente para explicar la seleccion tecnica. No representan proyectos reales de clientes ni resultados de campo alcanzados. Las comprobaciones y cifras son objetivos propuestos que deben validarse con muestras reales.
Familias de producto relacionadas
Evalúe luz estructurada o perfiles láser cuando la decisión dependa de altura y geometría.
Seleccione cámaras de área por campo de visión, movimiento, obturador y formato de píxel.
Seleccione la óptica junto con el tamaño del sensor, campo de visión, distancia de trabajo y detalle mínimo.
La alimentación flexible debe separar piezas y presentarlas de forma utilizable para cámara y pinza.
Paginas relacionadas
El guiado convierte posiciones de imagen al sistema correcto del robot y de la pieza.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Original en inglésLa visión 2D es mejor cuando el contraste, el borde, la impresión, el código o la posición son suficientes para tomar la decisión.
La selección de un alimentador flexible comienza con cinco datos: comportamiento de la pieza, cara de agarre, área de la bandeja, tiempo de ciclo y tolerancia del robot.
Use alimentación flexible con carga robotizada cuando el SKU, la orientación o el comportamiento por lote de las piezas pequeñas cambien demasiado para un alimentador de cuenco fijo.
RFQ de aplicacion
Envie imagenes de muestra, velocidad de linea, tolerancia y defecto actual. Lo mapeamos a camara, iluminacion, lente, reader, 3D o smart camera.
Enviar RFQ tecnico| # | Criterios de aceptacion propuestos |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| Hardware stack | Parameter | Valor | Fuente de especificaciones |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Datasheet |
| DY-GL8020 | X width near | 9.6mm | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | Modelo de referencia: GL-8020 Proveedor: Phoskey Fuente de especificaciones · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | Modelo de referencia: MV-GE307GM Proveedor: MindVision Fuente de especificaciones · Datasheet |
| DY-FA0401C | Focal length | 4mm | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | Modelo de referencia: FA0401C Proveedor: CHIOPT Fuente de especificaciones · Datasheet |
FAQ de aplicacion
No. Es un ejemplo de seleccion elaborado internamente, no una entrega anonima a un cliente. Los objetivos propuestos requieren validacion con muestras reales.
Envie muestras buenas y malas, imagenes, tolerancia, velocidad de linea, espacio de montaje e interfaz de salida.
La ruta final depende de imagenes de muestra, velocidad, tolerancia y limites de instalacion.
Use vision 2D para posicion plana estable y 3D vision cuando altura, solape o geometria cambian el pickup.