
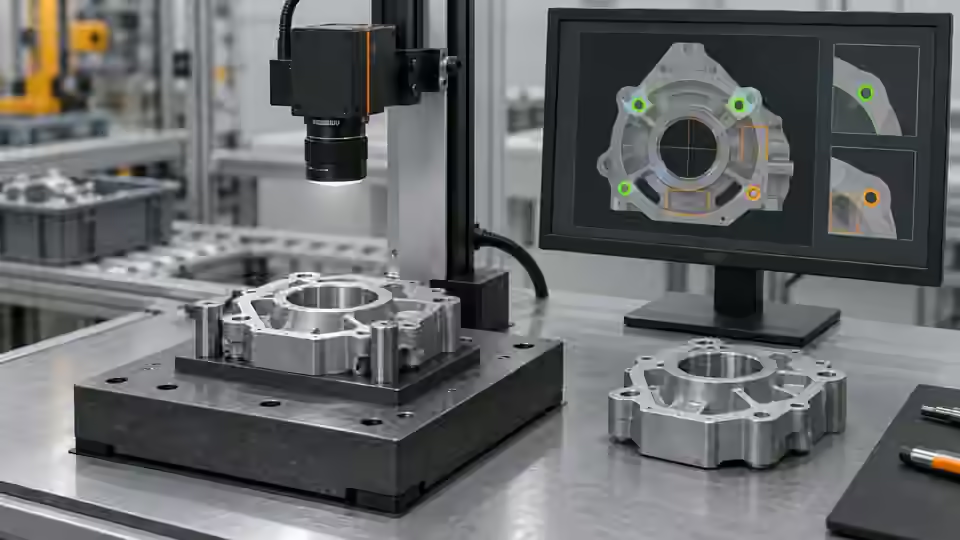
Prüfaufgabe
Die Basis findet dunkle Regionen, verlangt ein Ziel und prüft dessen horizontales Zentrum. Im Beispiel akzeptiert 28–35 px den Wert x = 32 px, nicht x = 26 px; keine Robotertoleranz. KI darf Segmentierung vorschlagen, aber das physische Fenster nicht ohne menschliche Freigabe erweitern.
Voraussetzungen und Kontrollmuster
Festlegen, ob Pixelposition geprüft oder ein kalibrierter Bewegungsbefehl benötigt wird. Die einfache Stationsbasis prüft das horizontale Zentrum eines getrennten dunklen Ziels. Sie bestätigt weder vertikale Lage, Drehung, Höhe noch Robotergriff. Ein Ziel, kein Ziel und mehrere Ziele vorbereiten; ursprünglichen Koordinatenursprung und unabhängig markierte Zentren erhalten.
Kameraroute auswählen
Für eine stabile Ebene mit sichtbarem Merkmal eine feste Flächenkamera nutzen. Bei Restbewegung hilft eine Global-Shutter-Route. Beeinflussen Höhe oder Überlappung den Griffpunkt, eine bestätigte Tiefenroute prüfen statt ein 2D-Zentrum als 3D-Pose zu behandeln. Kamera-Roboter-Transformation und Werkzeugkalibrierung sind von Bildlokalisierung getrennt.
Kontrollierten Versuch durchführen
Vor KI-Vorschlägen die kleinste beobachtbare Basis aufbauen. Originalbild, Prüfregion, Sollantwort und Laufzeitidentität fixieren; Zwischenergebnisse statt nur der Endanzeige prüfen. Der aktuelle Deyi Vision Ansatz vergleicht Ablaufkandidaten auf versionierten Entwicklungsdaten. Ein KI-Vorschlag bleibt ein prüfbarer Vorschlag, keine vom Bediener genehmigte Toleranz und keine validierte physische Messung.
- Regionen prüfen und ein eindeutig sichtbares Ziel verlangen.
- Zentrum ins Original zurückabbilden.
- Einen Segmentierungskandidaten gegen die feste Basis vergleichen.
- Kein und mehrere Ziele prüfen ohne Zentrum zu raten.
Ablaufplan
Regionseignung und Eindeutigkeit kommen vor Horizontalprüfung; Kandidaten ersetzen keine genehmigte Koordinatenbedeutung.
- Feste Daten
- Basis
- Kandidat
- Menschliche Prüfung
Belege protokollieren
Zielzahl, Original-x, Abbildung und horizontale Entscheidung sichern. Diese Basis prüft weder y noch Drehung oder Höhe. Fehlende Posefelder nicht mit Null füllen.
Logik getrennt an gespeicherten Zentren prüfen: im Beispielfenster innen, jede Grenze und außen testen. Inklusiven/exklusiven Vertrag in Regel bestätigen, nicht Anzeigefarbe. Danach kein und mehrere Ziele: kein letztes Zentrum wiederverwenden oder beliebige Region wählen. Zielanzahl und Horizontalbereich als getrennte Zwischenwerte vor Verknüpfung zeigen, damit fehlende Eindeutigkeit von gültiger Verschiebung unterscheidbar bleibt.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| X32: ein sichtbares Ziel | Beispielzentrum im Original x = 32 px | Beispielfenster: 28–35 px; keine Robotertoleranz |
| X26: ein sichtbares Ziel | Beispielzentrum im Original x = 26 px | Außerhalb des horizontalen Beispielfensters |
| M: mehrere oder verborgene Ziele | Kein eindeutig beobachtbares Zentrum | Prüfung; kein Bewegungsbefehl abgeleitet |
Fehlerfälle eingrenzen
Ein verbundenes Paar oder eine falsche Region ergibt ein plausibles Zentrum im Fenster. Eindeutigkeit braucht sichtbare Belege statt bequemer Anzahl. Vorhersage genehmigt keinen Bewegungsbefehl.
Fehlereingrenzung
Einzelziel mit verbundenen, fehlenden und unklaren Zielen vergleichen. Nur gültige Lokalisierung liefert Pixelwerte.
- Eindeutiges Ziel
- Verbundene Ziele
- Kein Ziel
- Unklar
Unabhängig validieren
Unveränderte Basis und einen Kandidaten auf denselben Entwicklungsmustern vergleichen. Fehler und unklare Ergebnisse im Nenner behalten. Schwierige Bilder in eine begrenzte Prüfsammlung aufnehmen; vorhergesagte Etiketten bleiben bis zur menschlichen Prüfung unbestätigt. Benötigt ein Modell einen lokalen Dienst oder genehmigte Bildübertragung, muss eine fehlende Fähigkeit die Ausführung stoppen statt verdeckt das Backend zu wechseln.
Zentrumsfehler mit unabhängigen Markierungen prüfen und unobservable Fälle erhalten. Spätere kalibrierte Pose mit eigenen Abhängigkeiten und Abnahme getrennt halten.
KI-Segmentierung nach physischer Identität beurteilen. Bei geänderten Zentren beide Masken und verursachende Pixel zeigen; Sollziel statt Befestiger oder Paar bestätigen. Karte und Pixelantworten festhalten. Neues Modell braucht installierte Fähigkeit, Vorbereitung, Konvention und Gültigkeit. Fehlende Winkel/Höhen sind keine gültige Null; Bewegungsfreigabe nicht von Horizontalregel erben. Gewählten Ablauf mit fehlenden Feldern fixieren. Unabhängig Zentrum und Mehrdeutigkeit prüfen vor separater Pose/Bewegung.
Technische Übergabe fortsetzen
Graph, Parameter, Abhängigkeiten und Entwicklungsvergleich sichern. Unabhängige Abnahmeantworten der KI-Abstimmung nicht zugänglich machen. Ein Prüfexport liefert Belege zur Durchsicht, aber kein vollständiges ausführbares Freigabepaket und keinen Genehmigungsnachweis. Browserausführung, Cloud-Modellqualität und Aktivierung eines ausführbaren Pakets benötigen jeweils eigene verifizierte Fähigkeiten.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Visual inspection system design checklistDeyi VisionGeprüft
- Structural analysis and shape descriptorsOpenCVGeprüft
- 2D and 3D machine vision selectionDeyi VisionGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- flexibler Zuführer Robotik
- 2D vs. 3D Machine Vision
- Robot Guidance Pick-and-Place Positionierung
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 3D Vision Kamera

