
Problem und Voraussetzungen
Das passende Vibrationsrezept reicht nicht, wenn Kameramodell, Platte oder Greifer zu einem anderen Teil gehören. Führen Sie den Wechsel als Satz mechanischer und softwareseitiger Kennungen.
Versuch vorbereiten
Listen Sie Teilestand, Platte, Beleuchtung, Bildrezept, Kalibrierung, Greifer und Roboterprogramm. A04, B02 und C3 sind angenommene Versionen; 20 Teile bilden eine geplante Erstteilprüfung.
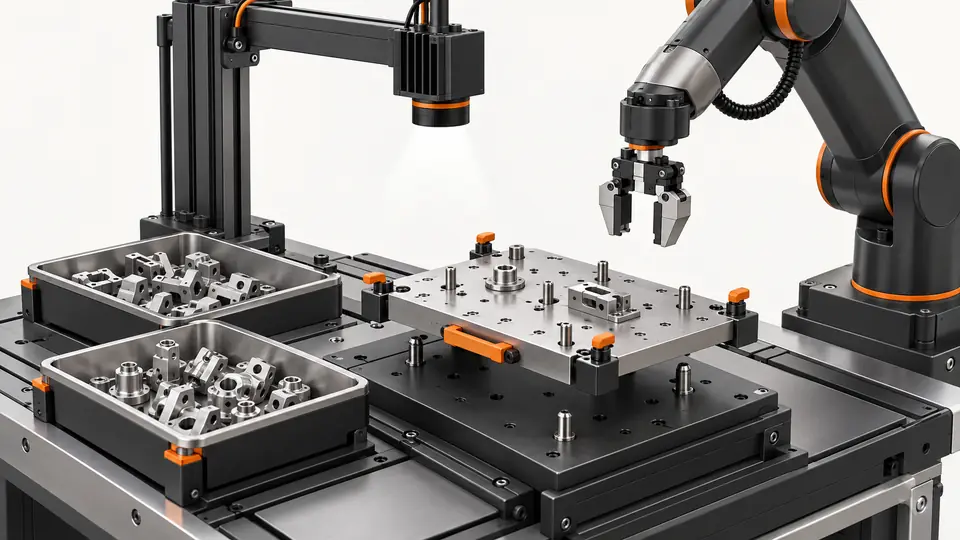
Behandeln Sie Umrüstung als Übergang vollständiger Betriebssätze. Listen Sie Tray, Führungen, Lichtposition, Greifer und Teilestand sowie Erkennung, Kalibrierung, Greifpunkt, Roboterprogramm und Kommunikation. Geben Sie jeder Komponente eine Kennung und dokumentieren Sie wirklich geprüfte Kombinationen. Ähnliche Dateinamen oder identische Modelle beweisen keine Kompatibilität. Prüfen Sie dokumentierte Übertragungsgrenzen und nötige Kalibrierung nach Austausch. Legen Sie Freigabeverantwortung und Sperrpunkt für automatische Anforderungen bis Prüfabschluss fest.
Vorgehen
- Sichern Sie den zuletzt abgenommenen Satz vor dem Wechsel.
- Prüfen Sie jede Komponente gegen das Konfigurationsblatt; ein kopiertes Rezept ist nicht automatisch übertragbar.
- Laden Sie den passenden Softwaresatz und kontrollieren Sie alle Steuerungskennungen.
- Prüfen Sie Erstteile auf Greifebene, Orientierung, Freiraum und reale Entnahme.
- Laden Sie kontrolliert ein falsches Rezept und prüfen Sie die Produktionssperre; stellen Sie danach den gültigen Satz wieder her.
Schließen oder klären Sie das laufende Teileereignis und speichern Sie den letzten freigegebenen Satz. Entfernen Sie alte Ziele über den definierten Steuerübergang, damit kein alter Griff unter neuer Konfiguration erfolgt. Vergleichen Sie Mechanik mit dem neuen Manifest, laden Sie passende Software dokumentiert. Lesen Sie aktive Kennungen zurück, statt vollständige Änderung nach einem Ladebutton anzunehmen. Prüfen Sie Ebene, Licht, Orientierung und Greiferfreiraum. Prüfen Sie Erstteil mit Bildlokalisierung, transformiertem Ziel und realem Griff bei gesperrter Produktion. Erkennungserfolg belegt nicht das richtige Programm oder Werkzeug.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Geprüftes Rezept A | A04 |
| Rezeptkandidat B | B02 |
| Kalibrierversion | C3 |
| Stichprobenumfang | 20 |
Erstellen Sie eine Umrüstliste mit Teileänderungsstand, Tray, Beleuchtung, Bildverarbeitungsrezept, Kalibrierung, Greifer und Roboterprogramm. Die Beispielkombination A04/B02/C3 wird nur als vollständig geprüfte Einheit freigegeben. Bestätigen Sie beim kontrollierten Falschrezeptversuch, dass die Abweichung die automatische Produktion vor einem Greifauftrag blockiert. Protokollieren Sie die blockierte Anforderung und die wiederhergestellte Liste. Die 20 geplanten Erstteilprüfungen belegen weder Langzeitzuverlässigkeit noch universelle Übertragbarkeit.
A04/B02/C3 ist eine passende Kombination, kein austauschbarer Baukasten. Protokollieren Sie angeforderte, geladene und unabhängig bestätigte Komponenten sowie Freigabe. Der genehmigte Falschrezeptversuch muss Abweichung ohne unkontrollierten Griff zeigen. Beobachten Sie die Sperrprüfung und ihren Grund. Stellen Sie den akzeptierten Satz wieder her und bestätigen Sie Kennungen. Bei abweichendem Kopierrezept vergleichen Sie Tray, Kameramontage, Ebene und Werkzeug vor Dateifehlerdiagnose. Größere Toleranz oder provisorischer Roboteroffset ersetzt keine neue Prüfung.
Zwei Ansichten des Ablaufs
Zuführungswechsel als vollständigen Rezeptsatz prüfen — 1
Mechanische Kennungen und Softwareversionen werden gemeinsam vor der Erstteilfreigabe geprüft.
- Teilestand
- Hardwareprüfung
- Softwaresatz
- Erstteil
Zuführungswechsel als vollständigen Rezeptsatz prüfen — 2
Aktiver, neuer und Rücksetzsatz bleiben getrennt identifizierbar; gemischte Komponenten sind ungeprüft.
- Aktiver Satz
- Neuer Satz
- Rücksetzsatz
Fehlersuche
- Gutes Bild bei Fehlgriffen kann auf alten Greifer oder Roboterprogramm hinweisen.
- Eine Ersatzplatte kann trotz gleichem Typ die Ebene verändern.
- Rücksetzen muss auch Kalibrierung und weitere Versionen wiederherstellen.
Abnahme und Übergabe
Geben Sie erst nach vereinbarter Erstteil- und Dauerlaufprüfung frei. Trennen Sie 20 Prüfteile von Produktionsdaten; dokumentieren Sie Freigabe und wiederherstellbare Versionen. Übertragbarkeit benötigt einen Nachweis.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Prüfen Sie Erstteil, repräsentativen Dauerablauf und Rückkehr zum alten vollständigen Satz. Stoppen und starten Sie mit neuem Manifest und bestätigen Sie übereinstimmende Versionen aller Steuerungen. Prüfen Sie Nachfüllen und Ladebereich mit Produktionsgreifer. Zwanzig Erstteile bleiben von umfassender Produktionsevidenz getrennt; benennen Sie Abdeckungslücken. Bewahren Sie Kandidatenfehler vor Rollback auf. Rückkehr umfasst Kalibrierung und Roboter, nicht nur Vibration. Übergeben Sie Mechanikkennung, Exporte, Freigabe, Sperrverhalten und Wiederherstellung. Übertragbarkeit auf andere Teile oder Stationen braucht Kompatibilitätsprüfung und neue Abnahme.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilGeprüft
- Knowledge database — EYE+ 5.4AsyrilGeprüft
Komponenten- und Auswahlreferenzen
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Feeding & Robot Loading · Englische Referenz
- flexibler Zuführer Robotik
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Robot Guidance Pick-and-Place Positionierung
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen

