
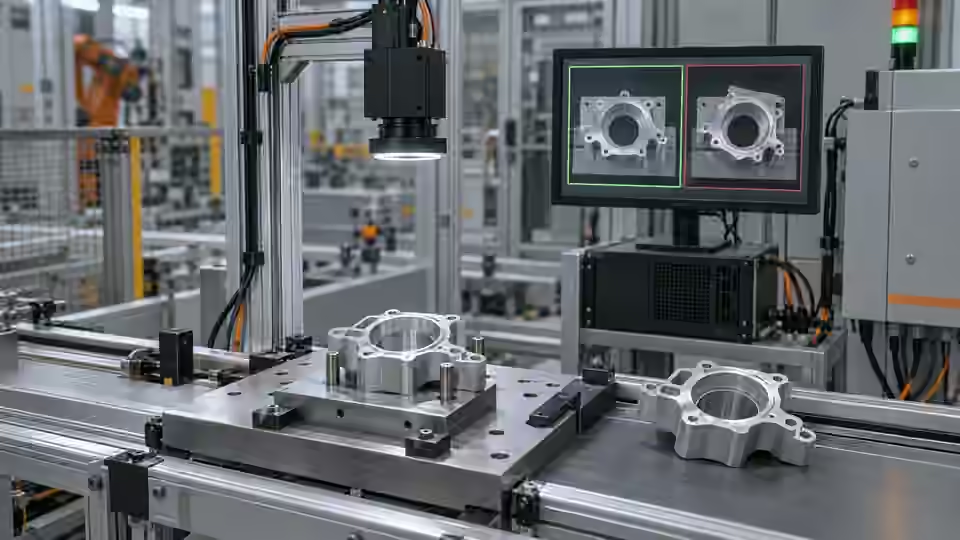
Prüfaufgabe
Unabhängig markierte Zentren versiegeln und Fehlergrenze vor Test festlegen. Robotermotion braucht einen getrennten physischen Plan mit bestätigter Karte und Werkzeugbezug. Horizontalzentrum genehmigt keinen Griff. Kein Ziel, Mehrfachziele und unzulässige Höhe aufnehmen.
Voraussetzungen und Kontrollmuster
Festlegen, ob Pixelposition geprüft oder ein kalibrierter Bewegungsbefehl benötigt wird. Die einfache Stationsbasis prüft das horizontale Zentrum eines getrennten dunklen Ziels. Sie bestätigt weder vertikale Lage, Drehung, Höhe noch Robotergriff. Ein Ziel, kein Ziel und mehrere Ziele vorbereiten; ursprünglichen Koordinatenursprung und unabhängig markierte Zentren erhalten.
Kameraroute auswählen
Für eine stabile Ebene mit sichtbarem Merkmal eine feste Flächenkamera nutzen. Bei Restbewegung hilft eine Global-Shutter-Route. Beeinflussen Höhe oder Überlappung den Griffpunkt, eine bestätigte Tiefenroute prüfen statt ein 2D-Zentrum als 3D-Pose zu behandeln. Kamera-Roboter-Transformation und Werkzeugkalibrierung sind von Bildlokalisierung getrennt.
Kontrollierten Versuch durchführen
Vor Abnahme Entscheidungsregeln, zulässige Variation und Linienreaktion vereinbaren. Ablauf, Datensatz, Laufzeit, Materialien und Schwellen gemeinsam einfrieren. Abnahmeantworten unabhängig von der Abstimmung halten; haben sie Änderungen beeinflusst, die Wiederverwendung offenlegen und einen neuen unabhängigen Satz beschaffen. Menschliche Prüfung bleibt von Modellvorhersagen und automatischer Ablaufbearbeitung getrennt.
- Originalkoordinaten und Pixelantworten einfrieren.
- Lokalisierungsfehler über die erlaubte Ansicht messen.
- Alte, doppelte und unklare Ergebnisse testen.
- Genehmigte physische Punkte in separat kontrolliertem sicheren Bewegungstest prüfen.
Ablaufplan
Bildantworten validieren Lage; separat geprüfte Karte und reale Bewegung vervollständigen Übergabe.
- Fester Kandidat
- Unabhängiger Test
- Linienreaktion
- Lokale Freigabe
Belege protokollieren
Pixel- und physische Lagefehler sowie Prüfhäufigkeit getrennt berichten. Laufzeit, Kartenidentität und Zielzustand nennen. Gute Anzeige und gute Griffe nicht zu unerklärtem Score mischen.
Abnahme in Lokalisierung, Transformation und Aktion teilen. Erstes enthält Original, unabhängigen Bezug, Pixelzentrum, Eindeutigkeit und unbeobachtete Felder; zweites genehmigte Karte und Geometrie; drittes Ziel, Werkzeug, Bewegung und physisches Ergebnis. Über aktuelle Ereignisidentität verknüpfen, Fehler mit richtigen Einheiten halten. Gute Lokalisierung rettet ungültige Ebene nicht; guter Griff entschuldigt falsches Bild nicht. Jedes Kriterium einem Beleg zuordnen statt gemischtem Prozentscore.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| X32: ein sichtbares Ziel | Beispielzentrum im Original x = 32 px | Beispielfenster: 28–35 px; keine Robotertoleranz |
| X26: ein sichtbares Ziel | Beispielzentrum im Original x = 26 px | Außerhalb des horizontalen Beispielfensters |
| M: mehrere oder verborgene Ziele | Kein eindeutig beobachtbares Zentrum | Prüfung; kein Bewegungsbefehl abgeleitet |
Fehlerfälle eingrenzen
Ein spätes richtiges Zentrum führt zum vorigen Teil. Eindeutiges Zentrum ohne Höhe kann unbrauchbar sein. Fremde Anfrage oder Geometrie ablehnen, fehlende Pose nicht erfinden.
Fehlereingrenzung
Aktuelle Lage, alte Koordinaten und ungültige Ebene vergleichen. Jede Grenze muss für Bewegung erfüllt sein.
- Aktuelles Zentrum
- Altes Zentrum
- Ungültige Ebene
- Genehmigte Bewegung
Unabhängig validieren
Vollständige Ereignisse einschließlich Aufnahmeausfall, unklarer Bildbelege, Timeout und doppelter Zustellung prüfen. Jedes Ergebnis der aktuellen Teile- und Anfrageidentität zuordnen. Die Integration behandelt Gut, Schlecht und Prüfung/kein Ergebnis ausdrücklich, statt fehlende Belege in Gut umzuwandeln. Beobachtete Latenz und tatsächliche Aktorreaktion protokollieren; ein Softwareergebnis beweist keine richtige physische Behandlung.
Pixelstufe gegen unabhängige Markierungen, Bewegung gegen getrennte physische Kriterien abnehmen. Nach Kamera-, Vorrichtungs- oder Werkzeugänderung Karte prüfen.
Ungültige/alte Übergaben vor Betrieb lokal sicher testen: kein, mehrere, verzögertes und fremdes Ziel. Keine normalen Befehle durch Defaults oder alte Pose. Unbekannte Höhe/Winkel nicht Null machen; bei Bedarf separat verifizierte Route mit Gültigkeitsbeleg verlangen. Erlaubte physische Orte und Präsentationen unabhängig testen. Karte an Kamera, Vorrichtung, Werkzeug binden. Spätere Änderung braucht neue Anwendbarkeitsprüfung; gespeicherter Ablauf bewahrt keine frühere physische Freigabe.
Technische Übergabe fortsetzen
Kandidatenidentität und Prüfarchiv bilden keine genehmigte ausführbare Freigabe. Installiertes Paket, Abhängigkeiten und aktive Konfiguration lokal bestätigen. Aktivierung und Rücksetzung müssen auf der tatsächlichen Laufzeit verifiziert und außerhalb eines aktiven Auftrags erfolgen. Aus Entwicklungsvergleichen keine abgeschlossene Paketaktivierung oder Produktionsabnahme zusagen.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Visual inspection system design checklistDeyi VisionGeprüft
- Structural analysis and shape descriptorsOpenCVGeprüft
- 2D and 3D machine vision selectionDeyi VisionGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- flexibler Zuführer Robotik
- 2D vs. 3D Machine Vision
- Robot Guidance Pick-and-Place Positionierung
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 3D Vision Kamera

