
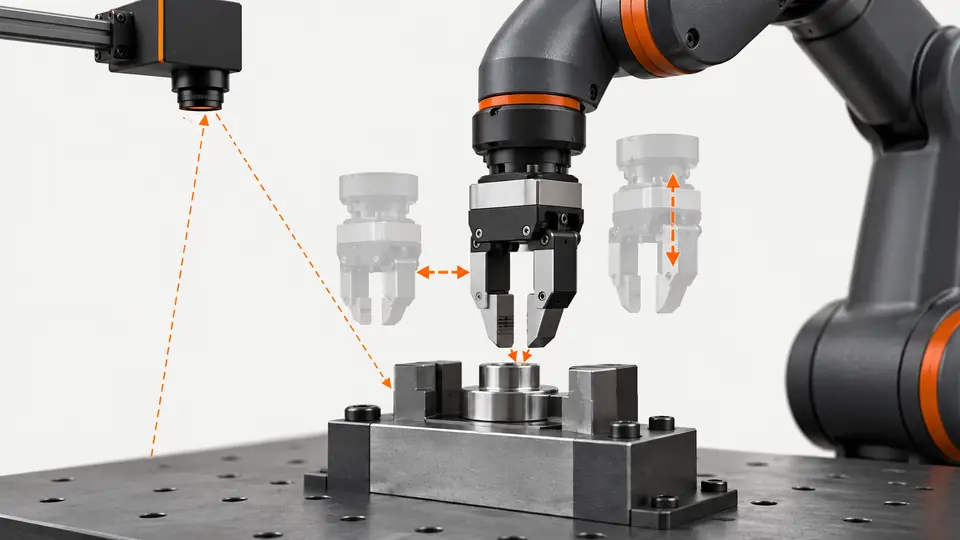
Problem und Voraussetzungen
Wiederholte Kalibrierung kann einen falschen TCP oder eine falsche Greifebene verdecken. Trennen Sie Bildlokalisierung, Koordinatentransformation und Greifermechanik; nutzen Sie das freigegebene Inbetriebnahmeverfahren.
Versuch vorbereiten
Markieren Sie 5 unabhängige Positionen und nehmen Sie 0–2 mm Höhenvariation an. Erfassen Sie Kamerakalibrierung, Roboterrahmen, TCP und Greifpunkt. 0.20 mm ist eine vorgeschlagene Grenze, kein erzieltes Ergebnis.
Trennen Sie Bildlokalisierung, Koordinatentransformation, Roboterbewegung und physisches Greifen. Speichern Sie Bild mit Zentrum und Winkel, transformierten Befehl, aktiven Rahmen und Werkzeug sowie Kontaktort. Ohne Grenzen kann derselbe Fehlgriff jeder Ebene zugeschrieben werden. Nutzen Sie ein stabil unabhängig prüfbares Ziel und den freigegebenen Roboterablauf. Klären Sie Ebene und erlaubte Höhe vor Zielbewegung. Dokumentieren Sie Teilestand und Werkzeug, denn geänderte Kontaktmerkmale ändern den Greifpunkt trotz ähnlicher Kontur. Beginnen Sie nicht mit einem globalen Produktionsoffset.
Vorgehen
- Prüfen Sie bei stillstehendem Roboter, ob wiederholte Bilder bereits wandernde Bildpositionen liefern.
- Vergleichen Sie transformierte Koordinaten mit unabhängigen Referenzen vor dem Greifen.
- Prüfen Sie zulässige Greiferwinkel und beobachten Sie, ob der Fehler mit dem Werkzeug dreht.
- Prüfen Sie beide Höhengrenzen ohne verdeckte Änderung der Kalibrierebene.
- Ändern Sie nur die verdächtige Ebene und wiederholen Sie alle Positionen mit Vorher-/Nachherversionen.
Prüfen Sie an den fünf Beispielpositionen zunächst wiederholte Lokalisierung ohne Roboterbewegung. Wandernde Bildkoordinaten verlangen Prüfung von Bildqualität, Modell und Region vor Kalibrierung. Bei stabiler Erkennung vergleichen Sie transformierte Positionen mit unabhängigen Zielpositionen. Danach erst Anfahrt, TCP und Kontakt prüfen. Wiederholen Sie erlaubte Winkel bei gleichem physischem Zentrum, dann Höhenvariation bei gleicher Konfiguration. Dokumentieren Sie jede Änderung und unveränderte Referenz. Gleichzeitige Änderungen an Kamera, Transformation und TCP verhindern die Ursachenbewertung.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Prüfpositionen | 5 |
| Teilehöhenbereich | 0–2 mm |
| Kalibrierversion | C2 |
| Vorgeschlagene Abnahmegrenze | 0.20 mm |
Prüfen Sie dasselbe Ziel zunächst mit fester Orientierung, dann mit mehreren erlaubten Winkeln. Bewahren Sie Bildkoordinaten und befohlene Roboterkoordinaten auf. Ein fast konstanter Versatz lenkt die Prüfung auf TCP oder Ursprung; ein winkelabhängiger Fehler auf Greifpunkt oder Rotationsabbildung. Das sind Prüfansätze, keine Diagnose. Ändern Sie eine Ebene und wiederholen Sie alle fünf Punkte. Verdecken Sie den Fehler nicht mit einem Produktionsoffset.
Muster wählen die nächste Messung, liefern aber keine Diagnose aus einem Fehlgriff. Konstanter XY-Versatz kann Ursprung oder TCP nahelegen, jedoch andere systematische Gründe haben. Zunehmender Randfehler lenkt auf Abbildung, Geometrie und Ebene. Mitdrehender Fehler lenkt auf Greifpunkt und Winkelkonvention. Höhenabhängige Verschiebung verlangt Perspektiv- und Ebenenprüfung. Bewahren Sie vorzeichenbehaftete Residuen mit Kontaktbeobachtungen auf. Flexibler oder rutschender Greifer kann trotz korrektem Zahlenziel scheitern. Koordinatenvergleich ist nötig, aber nicht hinreichend.
Zwei Ansichten des Ablaufs
Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen — 1
Prüfen Sie zuerst Bildposition, dann Transformation, TCP und Mechanik.
- Bildposition
- Transformation
- TCP
- Greifer
Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen — 2
Fehlermuster lenken die Untersuchung; unabhängige Ziele müssen die Korrektur bestätigen.
- Konstanter Versatz
- Winkelabhängigkeit
- Höhenabhängigkeit
Fehlersuche
- Konstanter Versatz legt eine Prüfung von Ursprung oder TCP nahe, beweist sie aber nicht.
- Winkelabhängigkeit kann auf Werkzeugzentrum oder Greifpunkt hinweisen.
- Höhenabhängigkeit erfordert eine Prüfung von Perspektive und Ebenenmodell.
Abnahme und Übergabe
Schließen Sie den Fehler erst bei erfüllten Positions- und Greifgrenzen für Winkel und Höhe. Benennen Sie die geänderte Ebene; ein kleinerer Kalibrierrest reicht nicht.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Geben Sie Korrektur erst nach vollständigem Prüfsatz mit neuen Vorlagen frei, nicht nur am Fehlerpunkt. Prüfen Sie Produktionswerkzeug, Anfahrt, Rahmen und Kalibrierstand. Demonstrieren Sie Wiederherstellung des bisherigen freigegebenen Satzes bei Kandidatenfehler. Benötigt die Höhenvariation ein anderes Mess- oder Kalibrierverfahren, dokumentieren Sie das statt eines angeblich universellen Offsets. Übergeben Sie Belege je Ebene, alte und neue Einstellungen, unabhängige Ziele und tatsächliche Entnahmen. 0,20 mm ist eine zu genehmigende Beispielgrenze, 0–2 mm ein Versuch und kein garantierter Arbeitsbereich.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilGeprüft
- Knowledge database — EYE+ 5.4AsyrilGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- Robot Guidance Pick-and-Place Positionierung
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- flexibler Zuführer Robotik
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- 2D vs. 3D Machine Vision
- 3D Vision Kamera

