
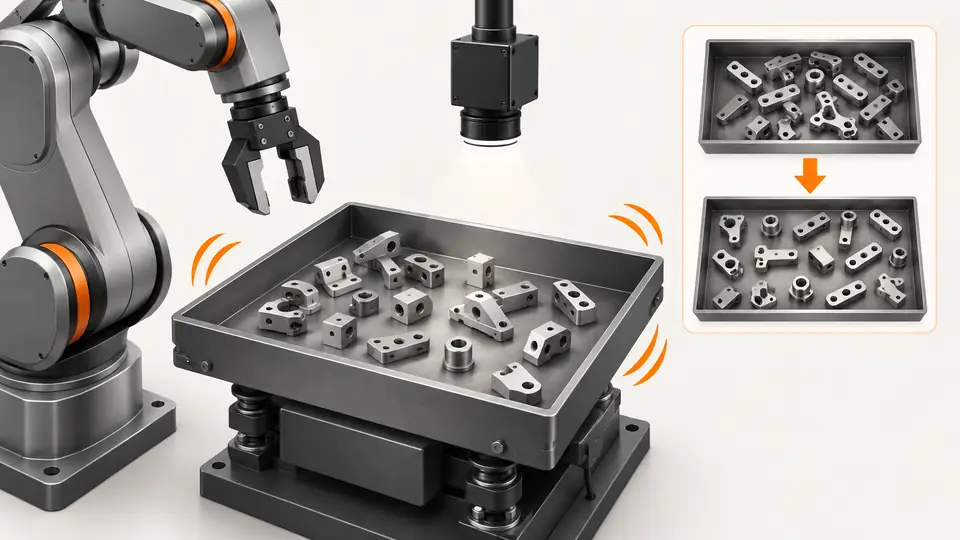
Problem und Voraussetzungen
Eine stark bewegte Platte beweist keine gute Zuführung. Entscheidend sind tatsächlich greifbare Teile. Nutzen Sie Produktionsplatte, typische Teile und ein stabiles Kamerabild.
Versuch vorbereiten
Bei angenommenen 30 Teilen erfüllen 12 die Greifregeln: 12/30 = 40% sichtbare Greifbarkeit, keine gemessene Leistung. Halten Sie Beladung, Aufnahme und Greiferfreiraum konstant.
Definieren Sie wiederholbare Beschickung vor jeder Vibrationsänderung. Dokumentieren Sie Teilestand, Traykennung, Oberfläche, Anfangsverteilung und erlaubte Teilezahl. Trockene saubere und ölige Produktionsteile können unterschiedlich reagieren; prüfen Sie den tatsächlichen Anwendungszustand. Erkennung muss erlaubte Orientierungen und realen Greiferfreiraum abbilden. Fixieren Sie Belichtung, Beleuchtung, Erkennung und Roboteranfahrt. Sonst lässt sich eine geänderte Kandidatenzahl nicht der Vibration zuordnen. Beachten Sie erlaubte Herstellerwerte und Ablauf. Dies ist eine Versuchsmethode, keine allgemeine Amplituden- oder Frequenzeinstellung.
Vorgehen
- Speichern Sie Ausgangsrezept F01 samt Bildern vor und nach der Vibration.
- Ändern Sie für F02 genau einen erlaubten Parameter oder Sequenzabschnitt innerhalb der Herstellergrenzen.
- Warten Sie die Beruhigung ab und zählen Sie isolierte, richtig orientierte Kandidaten mit Greiferfreiraum.
- Greifen Sie tatsächlich und erfassen Sie erfolgreiche Entnahmen getrennt von Bildkandidaten.
- Wiederholen Sie dieselbe Beladung, dann geringe und hohe Belegung; zeichnen Sie eigene Versuchsvideos auf.
Speichern Sie F01 und Bilder vor Vibration, nach Beruhigung, nach Erkennung und nach Entnahme. Ändern Sie für F02 genau einen dokumentierten Parameter oder Sequenzabschnitt. Beschicken Sie erneut nach gleicher Methode; vergleichen Sie nicht mit dem von F01 geleerten Tray. Warten Sie auf die Beruhigungsbedingung, bevor Sie zählen. Bewegte Konturen können getrennt aussehen und dennoch nicht greifbar sein. Erfassen Sie verfügbare Ausschlussgründe wie Orientierung oder Freiraum neben Kandidaten. Prüfen Sie tatsächliche Entnahmen im freigegebenen Roboterablauf und protokollieren Sie Fehlversuche. Eine Laufkennung auf jedem Bild verhindert falsche Zuordnung günstiger Bilder.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Stichprobenumfang | 30 |
| Greifbare Kandidaten | 12 |
| Geprüftes Rezept A | F01 |
| Rezeptkandidat B | F02 |
Zählen Sie Kandidaten erst nach Prüfung des vollständigen Greiferfreiraums, der erlaubten Orientierung und des eingestellten Greifpunkts. Zwei scheinbar getrennte Konturen können denselben Greifraum belegen. Erfassen Sie für F01 und F02 Kandidaten vor dem Greifen, Greifversuche, erfolgreiche Entnahmen und Verteilzeit getrennt. Mehr Kandidaten bei mehr Fehlgriffen sind keine Verbesserung. Vergleichen Sie wiederholte Versuche mit gleicher Beschickung statt eines günstigen Einzelbilds.
Vergleichen Sie Kandidatenverfügbarkeit und erfolgreiche Übergaben getrennt. 12 von 30 beschreibt einen Bildzustand, keine Teile pro Minute und keine zwölf garantiert aufeinanderfolgenden Entnahmen. Jeder Griff verändert den Traybestand und kann weitere Teile freilegen oder bewegen. Erfassen Sie Neuverteilzeit nach Fehlgriffen oder fehlenden Kandidaten, nicht nur das beste Vibrationsintervall. Prüfen Sie Berührung, Überlagerung und Restbestand im selbst aufgezeichneten Video. Fehlt das Video, nennen Sie den noch nötigen Nachweis. Reproduzierbare Ergebnisse im Ladebereich sind wichtiger als ein einzelnes günstiges Bild.
Zwei Ansichten des Ablaufs
Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen — 1
Beladung und Aufnahme bleiben konstant, während eine Vibrationseinstellung geändert wird.
- Beladen
- Vibrieren
- Beruhigen
- Erkennen
- Greifen
Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen — 2
Bildkandidaten und erfolgreiche Entnahmen sind verschiedene Zähler.
- Sichtbare Teile
- Greifbare Kandidaten
- Erfolgreiche Entnahmen
Fehlersuche
- Mehr Kandidaten bei weniger Entnahmen deutet auf Freiraum, Lage oder Beruhigung hin.
- Bei Klumpenbildung prüfen Sie Oberfläche, Beladung und Bewegungsrichtung.
- Veränderte Belichtung macht den Rezeptvergleich unbrauchbar.
Abnahme und Übergabe
Wählen Sie erst bei wiederholbarer Verteilung und Greiferfolg im geforderten Belegungsbereich. Speichern Sie Parameter, Teilelos, Bilder und Zykluszeit. 40% ist nur ein Beispielverhältnis.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Prüfen Sie das gewählte Rezept mit neuen repräsentativen Beladungen außerhalb der Optimierungsmenge, einschließlich niedrigem und hohem Bestand, Teilevariation und Nachfüllen. Gleiche Erkennungs- und Greiferregeln müssen aktiv bleiben. Größerer Kandidatenbestand durch gelockerten Freiraum beweist keine Verbesserung. Wiederholen Sie F01 zur Kontrolle von Oberflächenänderung oder Schmutz. Übergeben Sie beide Rezepte, Parameterdifferenz, Laufkennungen, Kandidaten- und Greifdaten sowie Beschickungsmethode. Durchsatz benötigt eine eigene Zeitmessung mit Nachfüllen und Wiederanlauf; weder 40 % Kandidaten noch starke Vibration belegen ihn.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilGeprüft
- Asyril AcademyAsyrilGeprüft
Komponenten- und Auswahlreferenzen
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- flexibler Zuführer Robotik
- Flexible Feeding & Robot Loading · Englische Referenz
- Robot Guidance Pick-and-Place Positionierung
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen

