
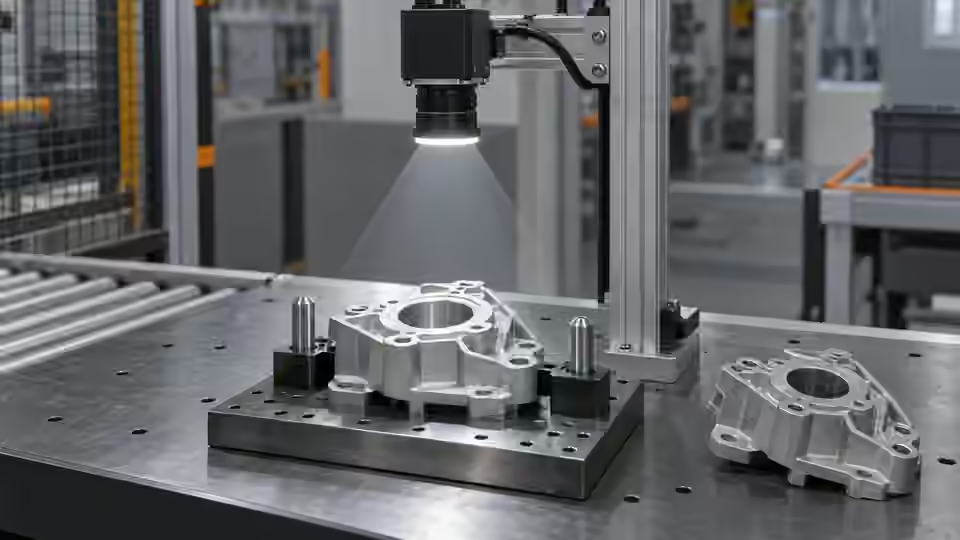
Prüfaufgabe
Ein Positionierungsbild muss die Koordinatenbedeutung erhalten. Kamera starr montieren und ein Merkmal wählen, dessen Lage nicht durch Greifen oder Präsentation wechselt. Ursprung, Achsrichtungen und Fahrbereich definieren. Eine dem Objekt folgende Anzeige kann trotz falscher Ausschnitt- oder Skalierkoordinaten richtig wirken.
Voraussetzungen und Kontrollmuster
Festlegen, ob Pixelposition geprüft oder ein kalibrierter Bewegungsbefehl benötigt wird. Die einfache Stationsbasis prüft das horizontale Zentrum eines getrennten dunklen Ziels. Sie bestätigt weder vertikale Lage, Drehung, Höhe noch Robotergriff. Ein Ziel, kein Ziel und mehrere Ziele vorbereiten; ursprünglichen Koordinatenursprung und unabhängig markierte Zentren erhalten.
Kameraroute auswählen
Für eine stabile Ebene mit sichtbarem Merkmal eine feste Flächenkamera nutzen. Bei Restbewegung hilft eine Global-Shutter-Route. Beeinflussen Höhe oder Überlappung den Griffpunkt, eine bestätigte Tiefenroute prüfen statt ein 2D-Zentrum als 3D-Pose zu behandeln. Kamera-Roboter-Transformation und Werkzeugkalibrierung sind von Bildlokalisierung getrennt.
Kontrollierten Versuch durchführen
Vor dem Anschluss einer Live-Kamera mit unveränderten gespeicherten Bildern und einer Vorrichtungszeichnung arbeiten. Sensorabmessungen, Pixelformat, Objektiv, Arbeitsabstand und Aufnahme-Backend protokollieren. Ein importiertes Bild belegt nur die Prüfung dieser Datei, nicht die Geräteunterstützung, eine zuverlässige Triggerung oder die Abnahme einer Live-Station. Vor Aufnahmebefehlen die Geräteroute mit der installierten Laufzeit bestätigen.
- Bildursprung und physischen Vorrichtungsbezug markieren.
- Ein Ziel in Mitte und an Bewegungsgrenzen aufnehmen.
- Rohabmessungen und Ausschnitt- oder Orientierungstransform speichern.
- Eindeutige Sichtbarkeit vor Zentrumsausgabe prüfen.
Ablaufplan
Vorrichtungsbezug, feste Ansicht und Originalachsen begründen den Lokalisierungsrahmen vor Bewegungstransformation.
- Originalbild
- Vorrichtung
- Native Pixel
- Neues Bild
Belege protokollieren
Originalgröße, Zentrum, Vorrichtungsort und Bildidentität protokollieren. x = 32 px und 28–35 px sind Pixelbeispiele, keine Roboterkoordinaten. Physische Lagen mit Messmethode getrennt führen.
Koordinatenkarte ohne Vertrauen in Locator prüfen. Sichtbaren Bezug auf Originalkopie unabhängig markieren. Dasselbe Bild durch Ausschnitt/Vorschau zeigen und entsprechenden Punkt finden. Ursprung, Maßstab und Orientierung sichern. Beim unskalierten ungedrehten Ausschnitt gilt Originalort gleich lokaler Ort plus Ursprung; andere Änderungen brauchen inverse Karte. Mehrere verteilte Marken prüfen: Mitte allein versteckt Spiegelung oder Maßstabsfehler. Annotation und unberührtes Original getrennt halten.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| X32: ein sichtbares Ziel | Beispielzentrum im Original x = 32 px | Beispielfenster: 28–35 px; keine Robotertoleranz |
| X26: ein sichtbares Ziel | Beispielzentrum im Original x = 26 px | Außerhalb des horizontalen Beispielfensters |
| M: mehrere oder verborgene Ziele | Kein eindeutig beobachtbares Zentrum | Prüfung; kein Bewegungsbefehl abgeleitet |
Fehlerfälle eingrenzen
Vorschaugröße, Spiegelung oder lockere Montage ändern die Bedeutung. Nicht mit beliebigem Roboterversatz kompensieren. Erst Bildabbildung wiederherstellen; bei Höhenänderung Ebenenannahme prüfen.
Fehlereingrenzung
Originalpunkt mit Ausschnitt, Skalierung und Spiegelung vergleichen. Jede Änderung benötigt eine explizite Rückabbildung.
- Originalursprung
- Ausschnittversatz
- Maßstab
- Spiegelung
Unabhängig validieren
Verstärkung, Belichtung und automatische Bildkorrekturen während des Vergleichs festhalten. Nach dem mechanischen Einschwingen aufnehmen und an den zulässigen Beladegrenzen wiederholen. Das Original in nativer Größe beurteilen, nicht nur die verkleinerte Vorschau. Prüfen, ob ein neuer Trigger eine neue Bildidentität erzeugt und fehlende Bilder ausdrücklich als Fehler erscheinen. Ein altes scharfes Bild ist kein Beleg für das aktuelle Teil.
Zentren gegen unabhängige Originalpixelmarken prüfen. Roboternutzung braucht separat bestätigte Transformation, Werkzeugbezug und sichere reale Prüfung.
Montage und Geometrie ohne unsichtbare Softwarekompensation prüfen. Festes Merkmal an erlaubten Lagen mit einer Definition aufnehmen, Teil physisch bewegen und Verschiebung mit unabhängigem Weg vergleichen. Locator muss im Originalrahmen folgen. Neuer Ursprung durch Ansicht, Ausschnitt oder Vorrichtung ist neue Vergleichskonfiguration, kein stiller Versatz. Bei Roboternutzung Transformationsidentität von Bildkarte trennen und kontrollierte physische Kalibrierung verlangen. Nächste Stufe braucht reproduzierbare Pixelbelege und Transformationsgeschichte, nicht wanderndes Fadenkreuz.
Technische Übergabe fortsetzen
Für die technische Übergabe Originalbilder, Vorrichtungspositionen, Kamera- und Schnittstellendaten sowie das Aufnahmeprotokoll bereitstellen. Deyi Vision kann damit die Bildaufnahmeroute prüfen. Die lokale Ausführung mit OpenCV.js im Browser ist laut aktuellem Fähigkeitsstand noch eine Entwicklungsanforderung. Eine sichtbare Ablaufgrafik beweist keine ausführbaren Browser-Knoten.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Inspection resolution planningDeyi VisionGeprüft
- Structural analysis and shape descriptorsOpenCVGeprüft
- 2D and 3D machine vision selectionDeyi VisionGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- flexibler Zuführer Robotik
- 2D vs. 3D Machine Vision
- Robot Guidance Pick-and-Place Positionierung
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 3D Vision Kamera

