
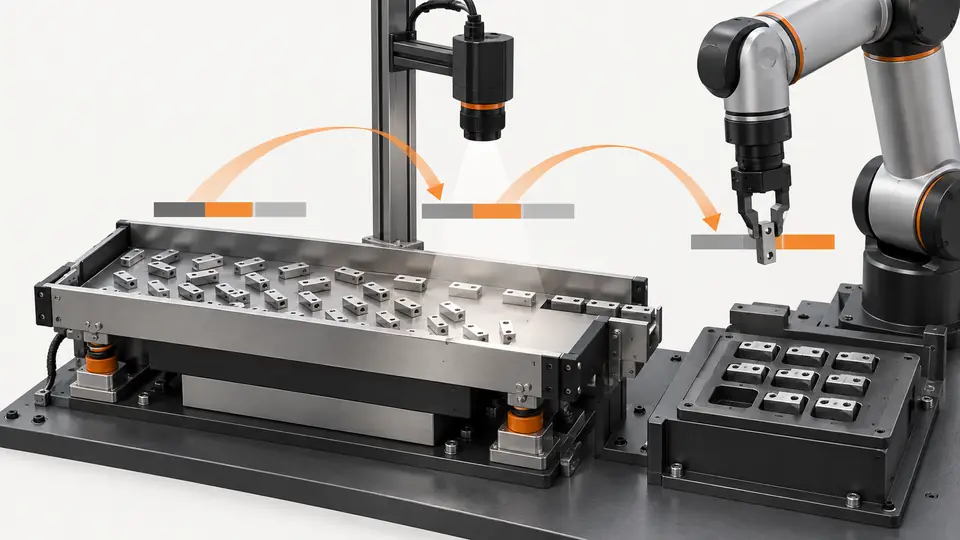
Problem und Voraussetzungen
Kamera-Bildrate und Robotergeschwindigkeit bestimmen die Stationsleistung nicht allein. Messen Sie den Abstand abgeschlossener Entnahmen und blockierende Phasen mit realem Greifer und typischer Belegung.
Versuch vorbereiten
Angenommen sind 500 ms Vibration, 200 ms Beruhigung, 80 ms Aufnahme/Auswertung und 400 ms Greifen: 1180 ms, etwa 50.8 Zyklen/min. Nachfüllen, Fehler und Stillstand fehlen; dies ist keine Produktionsmessung.
Definieren Sie Zyklusgrenzen aus dem Steuerablauf, nicht aus Werbedurchsatz. Vibrationsstart bis nächster erlaubter Start ist eine mögliche Grenze; Produktionsziel sind erfolgreich übergebene Teile. Dokumentieren Sie Beschickung, Roboterweg, Werkzeug und Prüfanforderung. Klären Sie Traystillstand und zulässigen Robotereintritt. Überlappung braucht freigegebenen Ablauf und Kollisionsprüfung. Schnellere Kamera hilft einem wartungs- oder bewegungsdominierten Zyklus nur, wenn sie tatsächlich begrenzt. Speichern Sie Einstellungen mit Zeitpunkten für vergleichbare Konfigurationen.
Vorgehen
- Zeitstempeln Sie Vibration, Belichtung, Koordinatenbereitschaft, Roboteranforderung und Entnahmeende.
- Führen Sie dieselbe Zykluskennung und trennen Sie Warten von Arbeit.
- Messen Sie geringe, normale und hohe Belegung.
- Prüfen Sie reale Überlappung ohne Vibration während Belichtung oder Störung des Greifens.
- Verkürzen Sie den größten beeinflussbaren Abschnitt und wiederholen Sie einschließlich Fehlgriffen und Nachfüllen.
Instrumentieren Sie Start und Ende von Vibration, Beruhigung, Aufnahme, Erkennung, Roboteranfrage, Griff und Übergabe sowie verfügbare Quittierungen. Nutzen Sie eine monotone Hostuhr. Verschiedene Geräteuhren benötigen bekannte Beziehung oder externe Messung; ungerichtete Zeitstempel sind keine gültigen Differenzen. Unterscheiden Sie Bedingungswarten, Kommunikation und feste Verzögerung. Protokollieren Sie fehlende Kandidaten und Fehlgriffe. Messen Sie repräsentative Beladungen statt nur des ersten günstigen Griffs. Angezeigte Verarbeitungszeit kann Aufnahme, Kommunikation und Queue auslassen.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Vibrationsdauer | 500 ms |
| Beruhigungszeit | 200 ms |
| Aufnahme- und Auswertezeit | 80 ms |
| Greifdauer | 400 ms |
Messen Sie vom Vibrationsstart bis zum nächsten erlaubten Vibrationsstart und speichern Sie die Zeitpunkte aller Phasen. Die Beispielsumme von 1180 ms gilt nur bei vier aufeinanderfolgenden Phasen. Ziehen Sie Überlappung erst ab, wenn gemessener Steuerablauf und Kollisionsprüfung sie zulassen. Berichten Sie erfolgreich übergebene Teile je verstrichener Produktionszeit getrennt von theoretischen Zyklen. Fehlgriffe, Nachfüllen und Wiederanlauf gehören zur Produktionsmessung.
Erstellen Sie einen gemessenen Zeitstrahl und bestimmen Sie die Phase, die den Neustart begrenzt. Sequenziell ergibt das Beispiel 1180 ms. Bei erlaubter Überlappung messen Sie verstrichene Zeit im echten Ablauf statt alle Dauern zu summieren oder Überlappung zu schätzen. Vergleichen Sie mit Steuerungstraces. Berichten Sie Verteilung und beobachtetes Maximum, nicht nur Minimum. Trennen Sie theoretische Zyklusumkehr von Teilübergaberate. Fehlversuche, Kandidatenmangel, Nachfüllen und Wiederanlauf senken Produktion trotz schnellem Nominalablauf. Benennen Sie enthaltene Verluste je Kennzahl.
Zwei Ansichten des Ablaufs
Zyklus von Zuführung, Kamera und Roboter gemeinsam messen — 1
Die Folge zeigt die Summe; gemessene Zeitstempel entscheiden über zulässige Überlappung.
- Vibrieren
- Beruhigen
- Aufnehmen
- Greifen
Zyklus von Zuführung, Kamera und Roboter gemeinsam messen — 2
Arbeitszeit, Wartezeit und Überlappung sind getrennt; berichten Sie fertige Teile statt Bildrate.
- Aktive Phase
- Warten
- Zulässige Überlappung
Fehlersuche
- Ein guter Mittelwert kann langsame Einzelzyklen verdecken.
- Addieren Sie überlappende Phasen nicht doppelt.
- Eine verkürzte Beruhigung mit falschen Kandidaten ist keine Verbesserung.
Abnahme und Übergabe
Nehmen Sie Entnahmerate, Fehler und Wartezeiten im vereinbarten Lauf gemeinsam ab. Bewahren Sie Zeitstempel und Belegungsbereich auf. 50.8/min ist nur die angenommene sequenzielle Rechnung.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Prüfen Sie Zeitänderungen im vollständigen Ablauf mit neuen Lasten. Kürzere Beruhigung verlangt Erkennungs- und Greifnachweis; kürzere Kommunikationswartezeit den richtigen Empfängerzustand. Entfernen Sie keine nötige Verriegelung wegen ihrer Diagrammdauer. Wiederholen Sie Originalkonfiguration und behalten Sie beide Zeitstrahlen. Übergeben Sie Grenzen, Uhrmethode, erlaubte Überlappung, ausgeschlossene Stillstände und echte Übergaben. Vereinbaren Sie Abnahme einschließlich Fehlgriffen und Nachfüllen vor dem Test. 50,8 Zyklen/min ist Theorie der sequenziellen Annahmen, keine gemessene Deyi-Kapazität.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilGeprüft
- Asyril AcademyAsyrilGeprüft
Komponenten- und Auswahlreferenzen
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Feeding & Robot Loading · Englische Referenz
- flexibler Zuführer Robotik
- Leitfaden zur Auswahl flexibler Feeder
- Robot Guidance Pick-and-Place Positionierung
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen

