
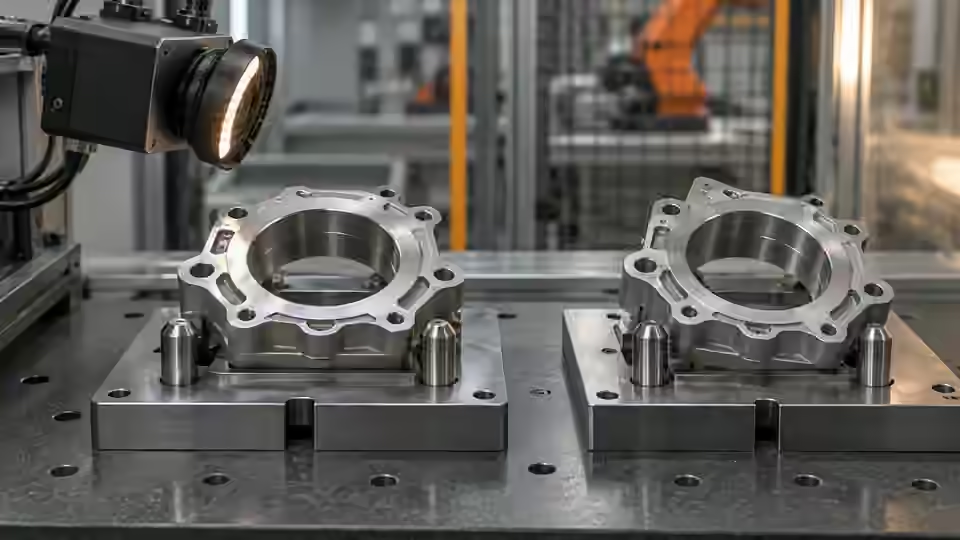
Prüfaufgabe
Greiferversatz ist nicht automatisch Bildfehler. Fehleraufnahme einfrieren und Originalzentrum zuerst prüfen. Passt es zur unabhängigen Bildmarke, Transformation, Kameramontage und Werkzeugbezug untersuchen. Segmentierung nicht zur Tarnung einer Roboterkalibrierung abstimmen.
Voraussetzungen und Kontrollmuster
Festlegen, ob Pixelposition geprüft oder ein kalibrierter Bewegungsbefehl benötigt wird. Die einfache Stationsbasis prüft das horizontale Zentrum eines getrennten dunklen Ziels. Sie bestätigt weder vertikale Lage, Drehung, Höhe noch Robotergriff. Ein Ziel, kein Ziel und mehrere Ziele vorbereiten; ursprünglichen Koordinatenursprung und unabhängig markierte Zentren erhalten.
Kameraroute auswählen
Für eine stabile Ebene mit sichtbarem Merkmal eine feste Flächenkamera nutzen. Bei Restbewegung hilft eine Global-Shutter-Route. Beeinflussen Höhe oder Überlappung den Griffpunkt, eine bestätigte Tiefenroute prüfen statt ein 2D-Zentrum als 3D-Pose zu behandeln. Kamera-Roboter-Transformation und Werkzeugkalibrierung sind von Bildlokalisierung getrennt.
Kontrollierten Versuch durchführen
Eine Kopie des fehlerhaften Ablaufs und das ursprüngliche Fehlerbild vor jedem Korrekturversuch sichern. Den Fehler zuerst mit gespeicherten Daten reproduzieren und dann prüfen, ob er Teil, Licht, Aufnahme oder Softwarezustand folgt. Eine geänderte Endentscheidung reicht nicht: Der passende Zwischenbeleg muss sich aus dem erwarteten physikalischen Grund verbessern. Den ersten Fehler nach einem erfolgreichen Wiederholungslauf nicht löschen.
- Fehlbild und Originalzentrum prüfen.
- Ausschnittversatz und Achsen mit gespeicherter Karte vergleichen.
- Zentrum eines festen Teils bei Lichtänderung prüfen.
- Erst danach die genehmigte Robotermap sicher testen.
Ablaufplan
Vom Originalzentrum über Karte zum Werkzeugpunkt verfolgen und Grenzen einzeln prüfen.
- Erster Fehler
- Eine Änderung
- Kontrollen
- Restrisiko
Belege protokollieren
Bildzentrumfehler und physische Griffabweichung in getrennten Einheiten führen. Originalkarte und eine Änderung pro Versuch erhalten. Pixelresiduen nicht direkt zu Millimeter-Werkzeugversatz addieren.
Übergänge einzeln protokollieren: Original plus unabhängiger Bezug, gemeldetes Zentrum vor Umrechnung, Maschinenpunkt mit exakter Karte, physischer Werkzeugpunkt mit unabhängiger Methode. Einheiten nicht mischen. Bildbezug gegen Zentrum deutet auf Locator; richtiges Zentrum gegen falschen Maschinenpunkt auf Karte/Kalibrierung; beide richtig bei Fehlgriff auf Werkzeug, Bewegung oder Präsentation. Mechanik nicht durch Bildschwelle kompensieren.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| X32: ein sichtbares Ziel | Beispielzentrum im Original x = 32 px | Beispielfenster: 28–35 px; keine Robotertoleranz |
| X26: ein sichtbares Ziel | Beispielzentrum im Original x = 26 px | Außerhalb des horizontalen Beispielfensters |
| M: mehrere oder verborgene Ziele | Kein eindeutig beobachtbares Zentrum | Prüfung; kein Bewegungsbefehl abgeleitet |
Fehlerfälle eingrenzen
Schatten verändert Maske, Ausschnittfehler Koordinaten, Werkzeugwechsel Griffpunkt. Alle erscheinen als ähnlicher Fehlgriff. Mehrfachziele oder alte Bilder machen Lokalisierung vor Kompensation ungültig.
Fehlereingrenzung
Masken-, Karten- und Werkzeugfehler vergleichen; nicht alles mit beliebigem Versatz verdecken.
- Maskenfehler
- Kartenfehler
- Werkzeugfehler
- Altes Bild
Unabhängig validieren
Je Versuch eine vermutete Ursache ändern und alle früheren Fehlerkontrollen erneut abspielen. Bildidentitäten, Parameterdifferenzen, Prüfregion und Laufzeit protokollieren. Ändert sich das Ergebnis ohne passende Zwischenbeobachtung, Timing oder Herkunft prüfen. Unklare Bilder bleiben ausdrücklich Prüffälle; sie dürfen einen Vergleich nicht durch Weglassen verbessern.
Ursache durch unabhängige Bildmarken und separat genehmigten physischen Test bestätigen. y, Winkel und Höhe bleiben ohne weiteren verifizierten Ablauf außerhalb der Horizontalbasis.
Feste Eingabe und festes Teil vor genehmigter Bewegung prüfen. Bild wiedergeben, dann festen Körper bei verdächtigem Licht/Aufnahmestatus aufnehmen; IDs erhalten gegen alten Input. Lage, Höhe, Orientierung und Werkzeug einzeln prüfen. Roboter nicht zum Zentrieren einer Anzeige bewegen. Physik braucht lokale sichere Inbetriebnahme, bestätigte Karte und kontrolliertes Ziel. Nach Fix ursprünglichen Fall und zurückgehaltenes Bild prüfen, bei Bewegung realen Punkt unabhängig bestätigen. Offene Höhe, Winkel und Mehrfachziele nicht in genehmigten Griff senden.
Technische Übergabe fortsetzen
Ursprünglichen Fehler, korrigiertes Ergebnis, Parameterdifferenz und offene Grenzfälle an Deyi Vision zur Bewertung geben. Korrekturen an der Live-Anlage erst nach erfolgreicher Eingrenzung an gespeicherten Bildern überprüfen. Ein korrigierter Einzelbefund belegt weder Kamerazuverlässigkeit noch Roboterkalibrierung oder Produktionsabnahme.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Visual inspection system design checklistDeyi VisionGeprüft
- Morphological transformationsOpenCVGeprüft
- 2D and 3D machine vision selectionDeyi VisionGeprüft
Komponenten- und Auswahlreferenzen
- Roboterführung mit Bildverarbeitung
- flexibler Zuführer Robotik
- 2D vs. 3D Machine Vision
- Robot Guidance Pick-and-Place Positionierung
- Flexible Feeding & Robot Loading · Englische Referenz
- Leitfaden zur Auswahl flexibler Feeder
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Hand-Auge-Kalibrierung über die gesamte Platte prüfen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 3D Vision Kamera

