
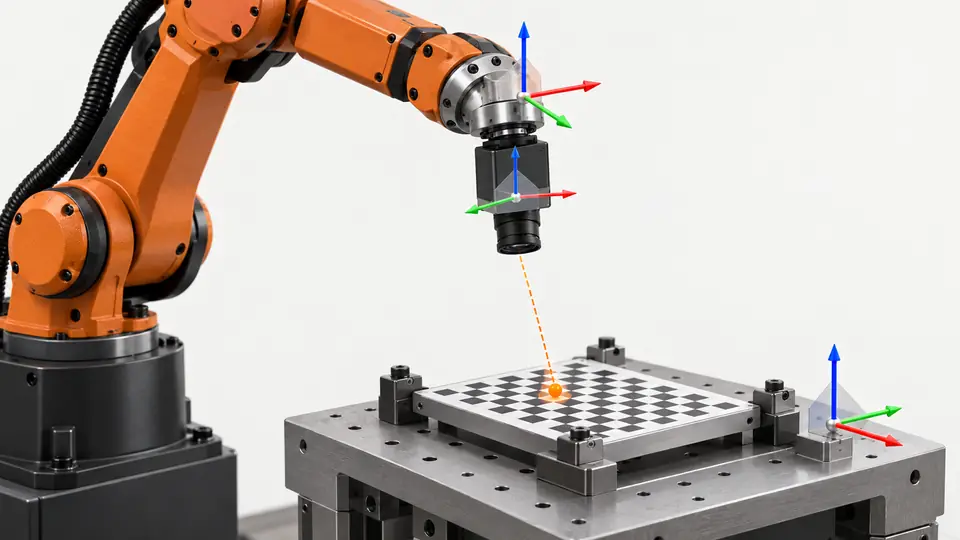
Problem und Voraussetzungen
Ein kleiner Anpassungsfehler an eingelernten Punkten beweist keine präzisen Entnahmen außerhalb davon. Gemeint ist eine feste Kamera mit ebenerXY-Anordnung; 3D und bewegte Kameras benötigen eigene Modelle.
Versuch vorbereiten
Nutzen Sie Produktionsplatte und Greifebene. Prüfen Sie Einheiten, Koordinatenrahmen und TCP. Reservieren Sie 9 unabhängige Positionen; 0.20 mm ist nur eine vorgeschlagene Beispielgrenze.
Bestimmen Sie Kameraanordnung, Roboterrahmen und Arbeitsebene vor der Methodenwahl. Das Beispiel ist eine feste Kamera mit ebener XY-Aufgabe, keine vollständige 3D-Hand-Auge-Lösung. Klären Sie Pixel oder bereits kalibrierte physische Koordinaten sowie Basis- oder Benutzerrahmen des Roboters. Dokumentieren Sie Einheiten, Achsrichtungen, TCP und Kalibrierstand. Fixieren Sie das Ziel auf echter Greifhöhe. Andere Höhe kann besonders bei Perspektivoptik ortsabhängige Fehler erzeugen. Gleicher Modellname von Ersatzkamera oder Tray erlaubt keine ungeprüfte Übernahme.
Vorgehen
- Erfassen Sie weit auseinanderliegende Bild- und Roboterpunktpaare nach Herstellerverfahren.
- Halten Sie Teil und Greifpunkt konsistent und speichern Sie C1.
- Prüfen Sie unabhängige Ziele in Mitte und Ecken.
- Berechnen Sie aus Soll- und Referenzposition sqrt(dx² + dy²) und erhalten Sie die Vorzeichen.
- Prüfen Sie reale Entnahmen und wiederholen Sie nach zulässigem Plattenwechsel.
Befolgen Sie dokumentierte Punktpaarung und verbinden Sie jede Bildposition mit der zugehörigen Roboterposition. Verteilen Sie Punkte über das Arbeitsfeld statt nur um die Mitte. Prüfen Sie Paare vor der Anpassung: Vertauschung und Rahmenmix können eine scheinbar plausible, physisch falsche Abbildung liefern. Speichern Sie Originalliste und Konfiguration. Halten Sie die neun Beispiel-Prüfpositionen unabhängig und verwenden Sie sie nicht zur Anpassung. Vergleichen Sie dort Vorhersage mit unabhängig bestimmter physischer Referenz. Bewahren Sie vorzeichenbehaftete XY-Differenzen für Verschiebungs-, Rotations- und Maßstabsmuster auf. Prüfen Sie reale Griffe statt nur Anpassungsbericht.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Prüfpositionen | 9 |
| Vorgeschlagene Abnahmegrenze | 0.20 mm |
| Teilehöhenbereich | 0 mm |
| Kalibrierversion | C1 |
An einer reservierten Prüfposition ergeben angenommene Fehler dx = 0,12 mm und dy = 0,16 mm einen radialen Fehler von 0,20 mm. Bewahren Sie Vorzeichen und Betrag auf. Ein Punkt genau an der vorgeschlagenen Grenze benötigt die vereinbarte Rundungs- und Unsicherheitsregel und wird nicht automatisch akzeptiert. Prüfen Sie Ecken und tatsächliche Greifebene. Anpassungspunkte gehören nicht in die unabhängige Prüfmenge.
Berechnen Sie radialen XY-Fehler je Punkt und berichten Sie Maximum und Ortsmuster neben Mittelwerten. Ein kleiner Mittelwert verdeckt Randfehler. Berücksichtigen Sie Messunsicherheit und Wiederholbarkeit der Roboterreferenz; die transformierte Koordinate ist keine unabhängige Wahrheit. Das Beispiel trifft die Grenze, daher gilt die vereinbarte Entscheidungsregel. Runden Sie nicht zum Bestehen ab. Leiten Sie Grenzen aus Teilefreiraum, Werkzeug und Anwendung ab, nicht aus 0,20 mm im Beispiel. Trennen Sie ebene Position von Winkel- und Höhenprüfung.
Zwei Ansichten des Ablaufs
Hand-Auge-Kalibrierung über die gesamte Platte prüfen — 1
Einlernen erzeugt die Transformation; unabhängige Ziele und Entnahmen prüfen sie außerhalb der Lehrpunkte.
- Punktpaare
- Transformation
- Prüfziele
- Entnahmen
Hand-Auge-Kalibrierung über die gesamte Platte prüfen — 2
Anpassungsfehler und realer Greiffehler sind getrennte Prüfungen.
- Lehrfehler
- Prüffehler
- Greifergebnis
Fehlersuche
- Bei konstantem Versatz zunächst TCP und Rahmenursprung prüfen.
- Wachsende Randfehler erfordern Kontrolle von Punktverteilung, Bild und Modell.
- Veränderte Teilehöhe passt nicht ohne Weiteres zur Ebenenannahme.
Abnahme und Übergabe
Jede unabhängige Position muss die vereinbarte Grenze erfüllen und real greifbar sein. Trennen Sie Lehr- und Prüfpunkte; speichern Sie Platte, Höhe, TCP und Kalibrierversion. Es wird kein Messergebnis behauptet.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Prüfen Sie neue Zielvorlagen mit Produktionswerkzeug nach Entfernen des Anpassungsaufbaus. Berücksichtigen Sie Ränder, reale Höhe und ausgeschlossene Bereiche. Aktiver Rahmen, Werkzeug und Kalibrierkennung müssen zur Freigabe passen. Wiederholen Sie nach Neustart eine Referenzposition zur Wiederherstellungsprüfung. Bei Montage-, Höhen-, Werkzeug- oder Rahmenänderung bestimmen Sie nötige Wiederholungsnachweise. Übergeben Sie Anpassungspaare, unabhängige Prüfungen, Rahmendefinitionen, Residuen und reale Greifbeobachtung. Ein Herstellerassistent belegt weder Deyi-Kalibriermodi noch erreichte Genauigkeit.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilGeprüft
- Knowledge database — EYE+ 5.4AsyrilGeprüft
Komponenten- und Auswahlreferenzen
- Flexible Zuführung mit Roboterbeladung für Kleinteile
- Roboterführung mit Bildverarbeitung
- Flexible Feeding & Robot Loading · Englische Referenz
- flexibler Zuführer Robotik
- Leitfaden zur Auswahl flexibler Feeder
- Robot Guidance Pick-and-Place Positionierung
- Flexible Zuführung mit kontrollierten Rezeptversuchen abstimmen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Greifversatz nach Koordinatenrahmen, TCP und Höhe eingrenzen
- 2D vs. 3D Machine Vision
- 3D Vision Kamera

