
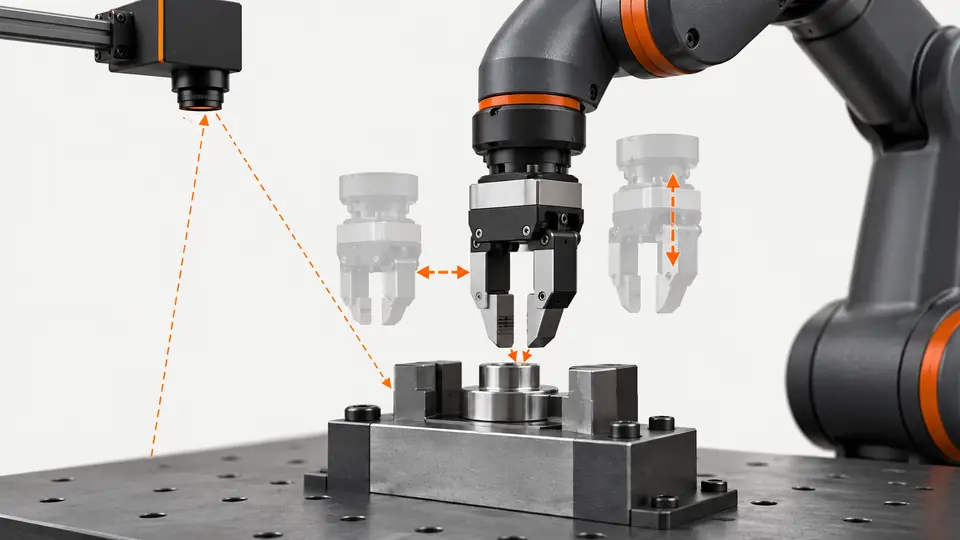
Vấn đề và điều kiện áp dụng
Hiệu chuẩn lại liên tục có thể che TCP sai hoặc mặt phẳng gắp sai. Tách định vị ảnh, đổi tọa độ và cơ cấu cơ cấu kẹp; chuyển động thực theo quy trình chạy thử được duyệt.
Chuẩn bị thử nghiệm
Đánh dấu 5 vị trí độc lập, giả định chiều cao 0–2 mm. Ghi hiệu chuẩn camera, hệ robot, TCP và điểm gắp. 0.20 mm chỉ là yêu cầu đề xuất.
Tách định vị ảnh, biến đổi tọa độ, chuyển động robot và gắp vật lý. Giữ ảnh tâm và hướng, lệnh biến đổi, hệ và công cụ đang chạy, vị trí tiếp xúc thật. Không có ranh giới thì cùng lỗi có thể đổ cho mọi lớp. Dùng mục tiêu ổn định kiểm vị trí độc lập và quy trình robot đã xét. Chốt mặt và độ cao trước di chuyển; ghi phiên bản chi tiết và công cụ vì đổi chỗ tiếp xúc làm đổi điểm gắp dù biên tương tự. Không bắt đầu bằng độ bù toàn cục.
Các bước thực hiện
- Khi robot đứng yên, chụp lặp để kiểm tra tọa độ ảnh có trôi không.
- So tọa độ đã đổi với điểm chuẩn dạy độc lập trước khi gắp.
- Thử góc cơ cấu kẹp cho phép và ghi lỗi có quay theo dụng cụ không.
- Thử hai đầu chiều cao mà không âm thầm đổi mặt phẳng hiệu chuẩn.
- Chỉ sửa lớp nghi ngờ, thử lại toàn bộ vị trí và giữ phiên bản trước, sau.
Ở năm vị trí ví dụ, trước hết lặp định vị tĩnh không robot. Tọa độ ảnh dao động thì kiểm ảnh, model, vùng trước hiệu chuẩn. Nếu ổn, so tọa độ robot biến đổi với vị trí độc lập, rồi mới kiểm tiếp cận, TCP, tiếp xúc. Lặp góc cho phép giữ cùng tâm, rồi độ cao cùng cấu hình. Ghi thay đổi và nền. Đổi camera, biến đổi, TCP cùng lúc không cho biết cái gì sửa hay che lỗi.
Biên bản thử nghiệm giả định
Đây là giả định minh họa, không phải kết quả đo của Deyi. Thay bằng biên bản thử nghiệm đã được phê duyệt tại dây chuyền của bạn.
| Mục ghi nhận | Giá trị giả định |
|---|---|
| Số điểm xác nhận | 5 |
| Khoảng chiều cao chi tiết | 0–2 mm |
| Phiên bản hiệu chuẩn | C2 |
| Giới hạn nghiệm thu đề xuất | 0.20 mm |
Thử cùng mục tiêu ở hướng cố định rồi ở nhiều góc cho phép, giữ tọa độ ảnh thô và tọa độ lệnh robot. Độ lệch gần như cố định gợi ý kiểm tra TCP hoặc gốc tọa độ; lỗi phụ thuộc góc gợi ý điểm gắp hoặc ánh xạ quay. Đây là hướng thử, chưa phải chẩn đoán kết luận. Chỉ đổi một lớp rồi thử lại cả năm điểm trước khi duyệt. Không che lỗi bằng một độ bù sản xuất.
Mẫu sai lệch chọn phép đo tiếp, không kết luận từ một lỗi. XY cố định gợi ý gốc hoặc TCP nhưng nguồn hệ thống khác cũng giống. Tăng ở cạnh gợi ý ánh xạ, hình học, mặt; quay cùng chi tiết gợi ý điểm gắp, quy ước góc. Theo độ cao thì kiểm phối cảnh và phạm vi mặt. Giữ sai số có dấu và tiếp xúc. Kẹp mềm hoặc trượt có thể lỗi dù tọa độ đúng, nên so tọa độ chưa đủ.
Hai sơ đồ mô tả quy trình
Khoanh vùng lệch gắp qua hệ tọa độ, TCP và chiều cao — 1
Kiểm tra vị trí ảnh, phép đổi, TCP và cơ cấu bằng các điểm chuẩn độc lập.
- Vị trí ảnh
- Đổi tọa độ
- TCP
- Cơ cấu kẹp
Khoanh vùng lệch gắp qua hệ tọa độ, TCP và chiều cao — 2
Dạng lỗi định hướng điều tra; kiểm chứng sửa đổi bằng mục tiêu độc lập.
- Lệch cố định
- Theo góc
- Theo chiều cao
Khoanh vùng lỗi
- Lệch cố định gợi ý kiểm tra gốc hoặc TCP, chưa chứng minh nguyên nhân.
- Lỗi phụ thuộc góc cần kiểm tra tâm dụng cụ hoặc điểm gắp.
- Lỗi theo chiều cao cần xem phối cảnh và giả định mặt phẳng.
Nghiệm thu và bàn giao
Chỉ đóng lỗi khi sai số và gắp thực đạt giới hạn ở mọi góc, chiều cao đã thử. Ghi lớp đã sửa; sai số hiệu chuẩn nhỏ hơn chưa đủ kết luận.
Chốt giới hạn nghiệm thu trước khi thử và giữ bằng chứng gốc. Ví dụ không xác nhận tính năng của một model được cung cấp.
Duyệt sau lặp toàn tập với trình bày mới, không chỉ điểm lỗi. Kiểm công cụ, đường tiếp cận và phiên bản hệ, hiệu chuẩn. Chứng minh phục hồi bộ cũ nếu thay đổi lỗi. Nếu dải cao cần cách đo khác, ghi phạm vi thay vì nói độ bù phẳng sửa được. Bàn giao bảng bằng chứng từng lớp, thiết lập cũ mới, vị trí độc lập và kết quả gắp. 0.20 mm cần duyệt theo ứng dụng; 0–2 mm là thử kiểm soát, không dải bảo đảm.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilĐã kiểm tra
- Knowledge database — EYE+ 5.4AsyrilĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- robot guidance vision
- Robot guidance pick and place
- Cấp phôi linh hoạt và nạp chi tiết nhỏ bằng robot
- flexible feeder robot
- Flexible Feeding & Robot Loading · Tài liệu tiếng Anh
- Hướng dẫn lựa chọn bộ nạp linh hoạt
- Chỉnh công thức bộ cấp linh hoạt bằng thử nghiệm có kiểm soát
- Xác nhận sai số hiệu chuẩn tay–mắt trên toàn khay
- Nghiệm thu định vị và bàn giao chuyển động
- Quy trình AI kiểm tra vị trí pixel của phôi
- Thiết lập camera và tọa độ định vị phôi
- Ổn định đèn và vùng ảnh cho định vị phôi
- Tìm nguyên nhân lệch gắp trong định vị phôi
- Thị giác máy 2D so với 3D
- camera 3D machine vision

