
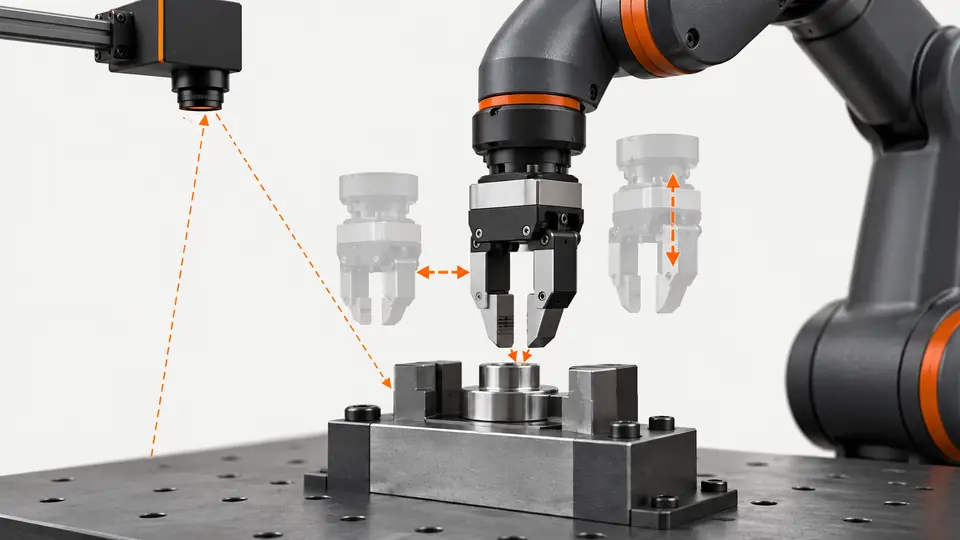
Задача и исходные условия
Повторная калибровка может скрывать неверный TCP или плоскость захвата. Разделите локализацию изображения, преобразование координат и механику; движения выполняйте по утверждённой процедуре наладки.
Подготовка испытания
Задайте 5 независимых позиций и условную высоту 0–2 mm. Запишите калибровку камеры, систему робота, TCP и точку захвата. 0.20 mm — предлагаемое требование.
Разделите локализацию изображения, преобразование, движение и захват. Сохраните кадр с центром и углом, команду, активную систему и инструмент, место контакта. Без границ любую ошибку можно приписать любому слою. Используйте стабильную независимо измеряемую цель и проверенную процедуру робота. Уточните плоскость и высоты, запишите версию детали и инструмент: контакт меняется и при похожем контуре. Не начинайте с глобальной поправки.
Порядок работы
- При неподвижном роботе повторите кадры и проверьте дрейф координат изображения.
- До захвата сравните преобразованные координаты с независимо обученными эталонами.
- Проверьте разрешённые углы захвата и вращение ошибки вместе с инструментом.
- Проверьте крайние высоты без скрытой смены плоскости калибровки.
- Измените только подозреваемый слой и повторите все позиции с сохранением версий.
В пяти позициях сначала повторите неподвижную локализацию без движения робота. При дрейфе проверяйте кадр, модель и область до калибровки. При стабильности сравните преобразование с независимыми позициями, затем подход, TCP и контакт. Повторите углы при неизменном центре, затем высоты с той же настройкой. Записывайте изменения и исходное состояние. Одновременная смена камеры, преобразования и TCP мешает определить исправление или маскировку.
Пример протокола испытания
Это условный пример, а не результаты измерений Deyi. Замените значения собственными утверждёнными протоколами испытаний.
| Поле протокола | Принятое значение |
|---|---|
| Контрольные точки | 5 |
| Диапазон высоты детали | 0–2 mm |
| Версия калибровки | C2 |
| Предлагаемый предел приёмки | 0.20 mm |
Проверьте ту же цель сначала при фиксированной ориентации, затем при нескольких допустимых углах. Сохраните исходные координаты изображения и командные координаты робота. Почти постоянное смещение направляет проверку к TCP или началу координат; зависимость от угла — к точке подхвата или преобразованию поворота. Это признаки для испытания, не готовый диагноз. Измените один слой и повторите все пять точек. Не скрывайте ошибку одной производственной поправкой.
Рисунок ошибок выбирает следующее измерение, не диагноз одного промаха. Постоянный XY-сдвиг направляет к началу или TCP, но возможны другие причины. Рост к краю — к отображению, геометрии и плоскости; вращение с деталью — к точке и углам; зависимость от высоты — к перспективе и границам плоской модели. Храните знаковые остатки и контакт. Гибкий или скользящий захват ошибается при верной команде; координатная проверка необходима, недостаточна.
Две схемы процесса
Поиск смещения захвата по системам координат, TCP и высоте — 1
Проверьте изображение, преобразование, TCP и механику по независимым эталонам.
- Позиция изображения
- Преобразование
- TCP
- Захват
Поиск смещения захвата по системам координат, TCP и высоте — 2
Характер ошибки направляет поиск; независимые цели подтверждают исправление.
- Постоянный сдвиг
- Зависимость от угла
- Зависимость от высоты
Поиск неисправностей
- Постоянный сдвиг подсказывает проверку начала или TCP, но не доказывает причину.
- Зависимость от угла требует проверки центра инструмента и точки захвата.
- Зависимость от высоты требует проверки перспективы и плоской модели.
Приёмка и передача
Закрывайте дефект только после выполнения пределов ошибок и реальных захватов на всех испытанных углах и высотах. Укажите изменённый слой; меньшая невязка недостаточна.
Назначьте критерии приёмки до испытания и сохраните исходные данные. Примеры не подтверждают возможности поставляемой модели.
Утверждайте после повторения всего набора на новых предъявлениях, не только ошибочной точки. Проверьте инструмент, подход, систему и версию. Покажите возврат к принятому комплекту при неудаче. Для высот, требующих другого метода, укажите область вместо обещания плоской поправки. Передайте слои доказательств, настройки до/после, независимые цели и результаты. 0,20 мм — согласуемый пример предела; 0–2 мм — контролируемый тест, не гарантированный диапазон.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilПроверено
- Knowledge database — EYE+ 5.4AsyrilПроверено
Материалы по компонентам и подбору
- роботизированное наведение машинным зрением
- Robot guidance для pick and place
- Гибкая подача и роботизированная загрузка мелких деталей
- гибкий питатель для робота
- Flexible Feeding & Robot Loading · Материал на английском
- Руководство по выбору гибкого питателя
- Настройка рецепта гибкого питателя контролируемыми опытами
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: приёмка и передача движения
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- 2D против 3D Машинное зрение
- 3D камера машинного зрения

