Vấn đề cần kiểm chứng
Sai số khớp nhỏ không chứng minh độ chính xác kích thước toàn trường. Đo chuẩn độc lập tại vị trí và chiều cao sản xuất.
Đây là phương pháp chạy thử không phụ thuộc hãng. Trước khi đổi thiết lập, hãy kiểm tra hướng dẫn đúng model camera, ống kính, cảm biến hoặc bộ điều khiển. Các số trong bảng chỉ là giả định, không phải kết quả đo của Deyi Vision hay thông số sản phẩm.
Điều kiện áp dụng
Dùng target đã biết kích thước không dùng để chỉnh mô hình cuối. Hiệu chuẩn gắn với ống kính, nét, ROI, độ phân giải và mặt phẳng đo.
Tách dữ liệu fit và dữ liệu xác minh. Residual nhỏ trên điểm học không chứng minh đúng toàn vùng sản xuất. Chốt đại lượng, mặt phẳng và độ cao; không dùng hiệu chuẩn phẳng ngoài mặt có cơ sở. Target in chưa được đặc trưng không đủ làm chuẩn chính xác duy nhất.
Thiết bị và hồ sơ
Chuẩn bị lưới hoặc chuẩn dài, bàn cao và lưu ảnh. Lưu file, đơn vị, quy ước tọa độ, sai số khớp và bất định chuẩn.
Ghi giá trị, bất định, hướng và đỡ của chuẩn độc lập. Chuẩn bị lưới, gá độ cao; khóa phiên bản, ROI, quang học và đơn vị. Mỗi dòng gồm vị trí, cao độ, hướng, giá trị chuẩn, đo và sai số có dấu. Ảnh gốc giúp tách lỗi trích đặc trưng với biến đổi tọa độ.
Thực hiện thử nghiệm
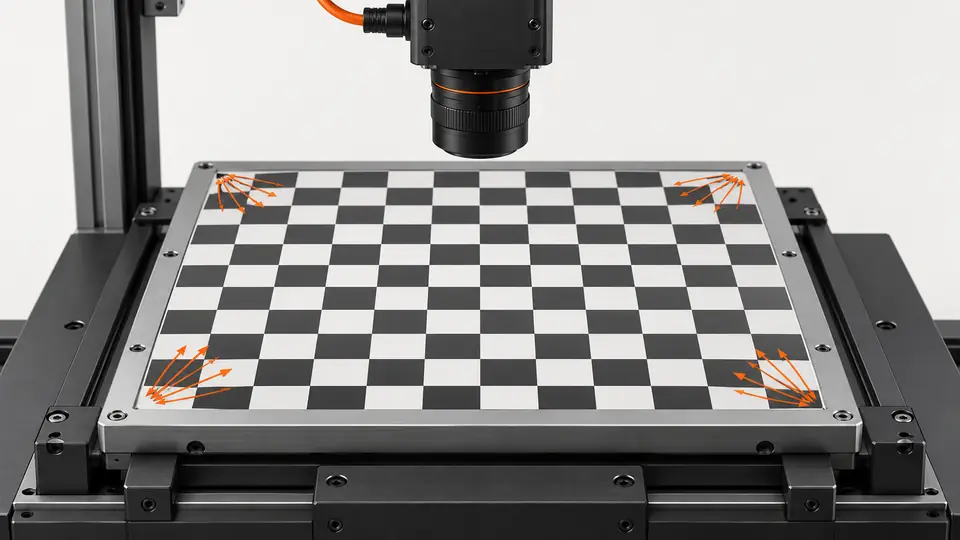
- Khóa hiệu chuẩn, đặt chuẩn độc lập trên lưới 5 × 5.
- Đo chiều ngang/dọc ở cao danh định kể cả góc.
- Lặp ở cao thấp nhất/cao nhất cho phép mà không khớp lại.
- Vẽ sai số có dấu theo vị trí; lưu max tuyệt đối riêng với RMS.
Fit bằng dữ liệu dự kiến rồi khóa, không thêm chuẩn độc lập vào fit. Đo mọi vị trí, cao độ và hai hướng; quay lại vị trí chuẩn giữa thử để kiểm tra ổn định. Nếu sửa mô hình, tạo phiên bản mới và xác minh độc lập toàn bộ, không chỉ thay các dòng lỗi.
Bảng tính giả định
Sai số giả định:+0.004 mm giữa,+0.012 mm một góc,+0.030 mm góc khác. Tiêu chí max 0.020 mm đã định sẽ loại điểm cuối dù trung bình nhỏ.
error_i = measured_i - independent_reference_i
RMS = sqrt(sum(error_i^2) / N)
Example errors: center +0.004 mm; left corner +0.012 mm; right corner +0.030 mm
example acceptance: max(abs(error_i)) <= 0.020 mm| Đại lượng | Giá trị giả định | Ý nghĩa |
|---|---|---|
| Lỗi giữa | +0.004 mm | Kiểm độc lập giả định |
| Lỗi góc thứ nhất | +0.012 mm | Trong giới hạn ví dụ 0.020 mm |
| Lỗi góc thứ hai | +0.030 mm | Vượt giới hạn ví dụ 0.020 mm |
Giữ dấu sai số vật lý để thấy mẫu không gian; báo vị trí xấu nhất bên cạnh tổng hợp. Reprojection error thuộc tọa độ ảnh của mô hình, sai số kích thước độc lập thuộc đại lượng vật lý. Không thay thế chúng chỉ vì đều gọi residual hiệu chuẩn.
Trình tự thử nghiệm
Trình tự thử nghiệm
Kết hợp lưới trường với chiều cao để tìm lỗi ẩn khi chỉ đo giữa.
- Giữa
- Biên
- Góc
- Dải cao
Diễn giải bằng chứng
Diễn giải bằng chứng
Khóa mô hình trước khi đo độc lập và lập bản đồ lỗi.
- Khớp
- Khóa
- Chuẩn độc lập
- Bản đồ lỗi
Đặt kết quả, độ cao và hướng lên sơ đồ trường, đánh dấu ô chưa thử. Mẫu lỗi góc gợi mô hình/quang học; theo cao độ gợi giới hạn giả định mặt phẳng. Đây là giả thuyết cần kiểm tra, không tự động chọn mô hình méo hoặc bù.
Xử lý sự cố
- Sai số tăng theo bán kính gợi ý mô hình méo hoặc thiếu phủ trường.
- Sai số theo cao có thể do phối cảnh/tỷ lệ; mô hình phẳng không bù mọi chiều sâu.
Sai scale chung cần xem đơn vị, resize và quy ước tọa độ. Lệch giữa hướng cần xem tư thế/hình học; điểm không ổn định cần xem trích đặc trưng/gá. Trung bình tốt không xóa lỗi góc quan trọng. Chỉ loại điểm khi có bằng chứng quan sát không hợp lệ.
Nghiệm thu và bàn giao
Mọi vị trí/cao/hướng phải nằm trong ngân sách lỗi có xét bất định chuẩn. Tách khớp và kiểm độc lập; vô hiệu hiệu chuẩn sau đổi quang học hoặc ROI liên quan.
Lưu dữ liệu gốc, thiết lập, mã mẫu và giới hạn quyết định trong cùng hồ sơ. Dùng các hướng dẫn chuẩn bị và sản phẩm liên quan bên dưới để trao đổi yêu cầu đã ghi với Deyi Vision.
Duyệt mô hình khóa bằng phép đo độc lập mới toàn trường và cao độ; xem bất định chuẩn, lặp khi gần giới hạn. Lưu chuẩn, ma trận có dấu, ảnh gốc và phiên bản. Thay lens, khoảng cách, ROI, scale ảnh hoặc mặt đo cần xem lại phạm vi và thử lại phần bị ảnh hưởng.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Camera CalibrationOpenCVĐã kiểm tra
- Gauging Depth of Field in Your Imaging SystemEdmund OpticsĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- Ống kính viễn tâm so với ống kính thông thường
- Hướng dẫn khoảng cách làm việc của thị giác máy
- Instant Measuring Systems · Tài liệu tiếng Anh
- Dimension Measurement · Tài liệu tiếng Anh
- Telecentric Lenses · Tài liệu tiếng Anh
- lens machine vision
- Kiến thức cơ bản về ống kính viễn tâm
- Thấu kính viễn tâm là gì?
- Hướng dẫn lựa chọn ống kính thị giác máy
- Đo nhanh linh kiện dập
- Quy trình AI đo kích thước và ràng buộc hiệu chuẩn
- Thiết lập camera và mặt phẳng kiểm tra kích thước
- Đèn và vùng cạnh trong kiểm tra kích thước
- Chẩn đoán lệch và trôi trong đo kích thước
- Lập bảng ngân sách bất định đo thị giác
- Thử lặp lại cạnh subpixel riêng với độ chệch