本测试要回答的问题
标定的拟合残差低,并不能证明整个视野内的尺寸精度。请在量产实际使用的位置和高度上,测试独立的参考距离。
这是一份与厂商无关的现场调试方法。更改任何设置之前,请先查阅所用具体型号的相机、镜头、传感器或控制器手册。文中的数值示例表为假设数据,既不是 Deyi Vision 的测量结果,也不是产品规格。
前置条件
使用已完成尺寸表征、且未参与最终模型调整的靶标。标定结果始终与镜头、对焦、ROI、分辨率和测量平面相关联。
把用于拟合标定的观测数据与用于验证标定的观测数据分开。拟合残差低,可能只是模型很好地拟合了它自己的训练点,并不代表它能描述量产时的整个视野。先确定要测量哪些量、工件所在平面和允许的高度范围。平面标定不应在缺乏依据的情况下,被默默沿用到其适用平面之外;未经尺寸表征的印刷靶标,也不适合单独作为精度参考。
测试台与记录
准备网格或长度标准件、升降台以及原始图像存档。保存标定文件、单位、坐标约定、拟合残差和参考不确定度。
使用经独立表征的标准件,并记录其参考值、不确定度、摆放方向和支撑条件。建立视野网格和高度治具,同时保持标定版本、图像 ROI、镜头设置和坐标单位不变。准备结果表,每行填写位置、高度、测量方向、参考值、测量值和带符号误差。保存原始图像,以便日后复查时能区分特征提取错误与坐标变换本身的问题。
执行测试
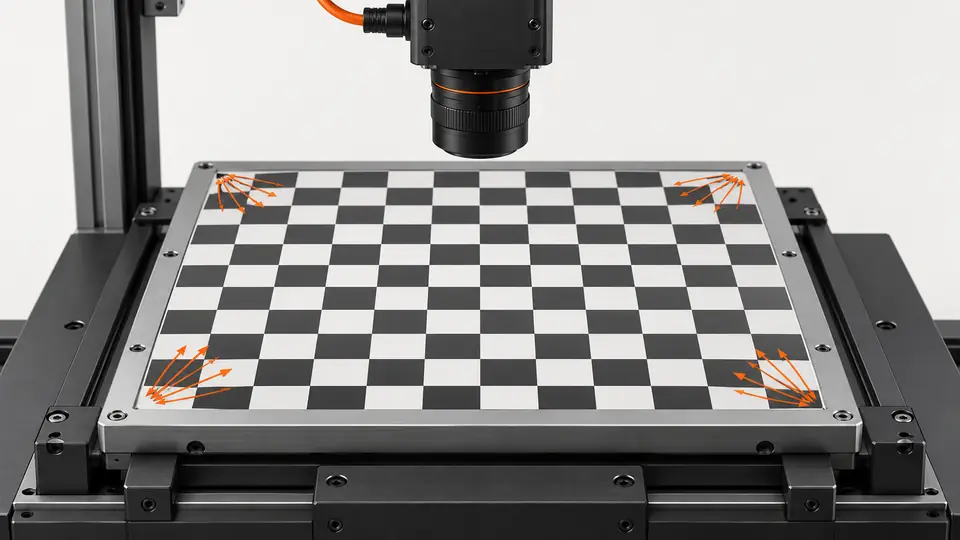
- 冻结标定结果,把独立靶标依次放到 5 × 5 的视野网格各点上。
- 在标称高度测量水平和垂直方向的长度,所有角落都要包括在内。
- 在允许的最低和最高高度重复测量,不重新拟合。
- 按位置绘制带符号误差图,并将最大绝对误差与 RMS 分开保留。
用预定的标定数据拟合候选模型并将其冻结,此后独立标准件不得再参与任何拟合。在计划的视野位置和高度上,按要求的两个方向各测量一遍。测试过程中回到某个参考位置,检查稳定性。如果验证失败而导致修改模型,应建立新版本并重新做一轮独立验证,不要只替换旧结果表中失败的那几行。
假设示例表
假设验证误差为:中心 +0.004 mm,一个角 +0.012 mm,另一个角 +0.030 mm。按已声明的 0.020 mm 最大误差规则,即使平均残差很小,最后一个点仍不合格。
error_i = measured_i - independent_reference_i
RMS = sqrt(sum(error_i^2) / N)
Example errors: center +0.004 mm; left corner +0.012 mm; right corner +0.030 mm
example acceptance: max(abs(error_i)) <= 0.020 mm| 项目 | 假设值 | 含义 |
|---|---|---|
| 中心误差 | +0.004 mm | 假设的独立验证 |
| 第一个角的误差 | +0.012 mm | 在示例限值 0.020 mm 之内 |
| 第二个角的误差 | +0.030 mm | 不满足示例限值 0.020 mm |
本例把带符号的物理误差与已声明的最大允许误差相比较。要保留误差的符号,因为误差在空间上的分布规律可以揭示比例或畸变的影响。除任何总体汇总之外,还要报告要求范围内最差的位置。重投影误差是在标定模型下以图像坐标表示的,而独立尺寸误差针对的是所报告的物理量。不能仅仅因为两者都被称作标定残差,就用其中一个替代另一个。
测试流程
测试流程
将视野网格与要求的物体高度交叉组合,以暴露只测中心时发现不了的误差。
- 中心
- 边缘
- 角落
- 高度范围
解读证据
解读证据
先冻结拟合好的模型,再做独立测量并绘制误差图。
- 拟合模型
- 冻结
- 独立靶标
- 误差图
把每个独立结果标注在视野示意图上,并注明其高度和方向。未测试的格子要明确标出。仅出现在角落的规律,可能说明模型不足或光学性能不足;而随高度变化的规律,则可能暴露基于平面的映射所存在的局限。在得到验证之前,这些都只是诊断假设;这张图指出的是哪里还需要补充证据,而不是自动选定某种畸变模型或修正方式。
故障排查
- 误差沿径向增大,提示畸变模型或视野覆盖存在问题。
- 随高度变化的误差可能源于透视/放大倍率的变化;不能默认平面模型已补偿了任意深度的变化。
如果每个位置都有相近的比例误差,应检查参考值的单位、图像缩放以及像素到世界坐标的约定。如果两个方向的结果不一致,应检查靶标朝向和测量几何。如果多次运行之间只有部分点发生变化,应检查特征提取和治具的稳定性。平均结果良好但关键角落不合格,仍然意味着应用要求没有满足。不要删去对结果不利的验证点,除非有记录在案的证据表明该次观测本身无效。
验收与交接
要求每个视野位置/高度和每个长度方向,都在约定的误差预算(含参考不确定度)内通过。拟合结果与独立验证结果要分开保存;相关的光学条件或 ROI 发生变化后,应将原标定视为无效。
将原始文件、设置、样品标识和判定限值一并归档。请参照下方相关的产品指南与准备指南,与 Deyi Vision 讨论已有文档记录的需求。
只有在重新做的独立测量于要求的整个视野和高度范围内都满足已声明的限值之后,才批准该冻结模型。判断结果是否接近限值时,要把参考不确定度和重复性考虑在内。归档标准件的标识、完整的带符号误差矩阵、原始采集图像和标定版本。镜头、工作距离、ROI、图像缩放或测量平面发生变化时,需要核查原验证是否仍然适用,并在放行前重做受影响的测试。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Camera CalibrationOpenCV核查于
- Gauging Depth of Field in Your Imaging SystemEdmund Optics核查于