コントラストの条件を定義する
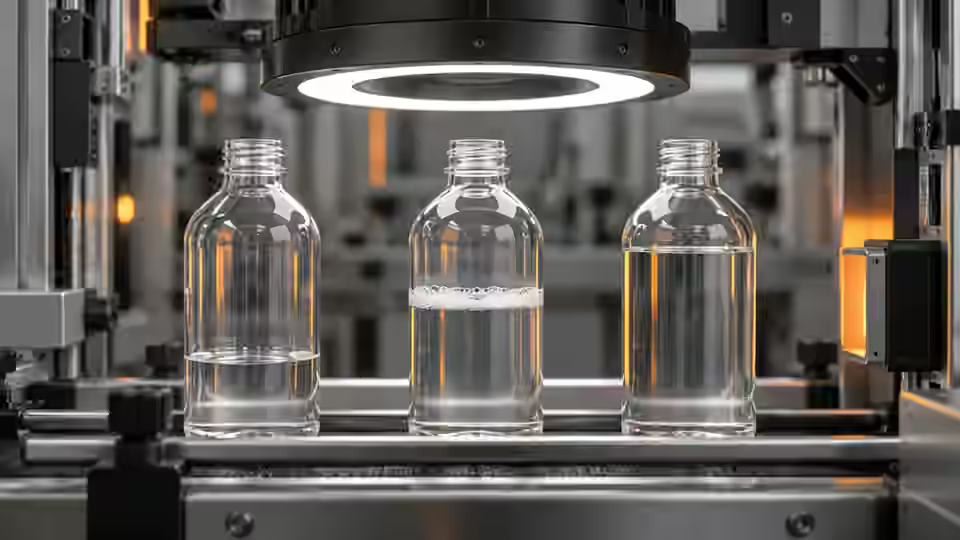
ボトル画像が明るいほど液位検査に適するとは限りません。壁の反射が液面境界より強くなり、泡が別の水平な明暗変化を作ることもあります。照明を選ぶ前に、合意した可視境界に対応する変化、その画像極性、観察領域から除くべき壁やラベルの特徴を定義します。目的は見栄えのよいプレビューではなく、安定して観察できる境界です。可視高さ比や被覆率は代理指標のままです。特に曲面容器や不確かなメニスカスでは、照明変更だけで容量換算は成立しません。
極性のサンプルを保持する
しきい値試験の前に、空、基準、目視で低い充填状態の元画像を保存します。目的の明暗変化に似る成形継ぎ目、ラベルずれ、泡も含めます。境界の下の領域が上より明るいか暗いかを記録します。この極性は実際の照明と材料の組合せに属し、全液体に共通ではありません。派生したグレー画像と二値画像の比較には同じ元画像を使います。液体がなくても残る線は壁や治具の特徴かもしれず、液位の証拠とは限らないため、空ボトルの対照を試験内に保持します。
照明の幾何条件を選ぶ
容器姿勢、カメラとレンズの幾何条件を固定して、バックライトと提案する代替照明を比較します。透過光の強度変化が見える容器もありますが、厚い、着色された、曲面の壁では境界が弱くなったりずれたりします。拡散照明は壁の強い反射を抑える一方、境界の勾配も弱める場合があります。この両面をそのまま記録します。同じ試験では観察領域やゲインを変えず照明位置を動かします。別の視点が必要なら独立した幾何条件の改訂として扱い、改善全体を照明調整だけの効果にしません。
ROIを容器基準に結び付ける
可視境界は動かせる表示切り出しではなく、宣言した局所座標で読み取ります。
- 安定した容器基準
- 元画像内の固定ROI
- 下向きの境界座標
- 可視高さの代理値のみ
ROI座標を宣言する
ROIを元画像座標で宣言し、検出境界を局所座標へ対応させる方法を定めます。高さ20 pxの説明用合成領域で、上端から下向きに測る唯一の境界がy=8なら、可視高さ比は0.6です。同じ規約でy=14なら0.3になります。下の計算は座標規約を示し、実ボトルの容量を表しません。切り出し位置をずらすと基準高さも変わるため、改訂ごとに切り出し原点、寸法、容器基準を保存します。異なるROIの比を、充填状態だけが変わったかのように比較しません。
H = 20
y = 8
visible_ratio = (H - y) / H  # 0.6
y = 14
visible_ratio = (H - y) / H  # 0.3
# y is measured downward from the top of the fixed ROI.
# This is a synthetic image-height proxy, not liquid volume.
対になる照明試験を行う
識別済みの各容器を基準照明と候補照明の両方で撮影し、正解区分を変えない対の試験を行います。露光、ゲイン、姿勢、静定条件、ROIを固定します。通常の照明暖機後と、予想される環境光の端条件でも対を繰り返します。候補が悪く見えても元画像の両方を保存します。各条件から最も鮮明な画像だけを選ばず、容器群ごとに境界の観察可能性と曖昧さを比較します。カメラの自動制御を無効にできない場合は撮影ごとの実設定を記録し、その試験が照明だけを切り分けていないことを認めます。
境界のプロファイルを見る
最終判定の調整前に、合意した観察領域を通る強度または勾配のプロファイルを調べます。目的の境界と、継ぎ目、反射、泡による競合する変化を印付けします。許容される横位置ごとに確認し、都合のよい画像列だけで他の場所の悪い見え方を隠しません。グレープロファイル、提案する境界座標、元の切り出し画像の識別を保存します。極性を定義したしきい値処理は派生画像の処理であり、物理的な液面の独立証拠ではありません。平滑化やモルフォロジーも別のパラメーター改訂として記録します。小さな実境界を消したり別領域を連結したりする可能性があるためです。
コントラスト記録表を作る
コントラスト記録表で照明構成を容器識別、画像識別、ROI座標、極性、観察結果に結び付けます。競合するエッジがあれば、数値欄へ無理に座標を入れず理由を記録します。合成計算は専用の記録表で説明用と明示します。下の表は安定した唯一の境界を、曖昧または情報欠落の状態から分けます。比の例は座標計算を示すだけで、顧客容器の受入限界を指定しません。再現可能な試験では、失敗と完全なサンプル群を保持し、空容器の対照や提案照明が適さなかった容器設計も残します。
| 入力条件 | 記録する代理値 | 扱い |
|---|---|---|
| ROI高さ20 px、唯一のエッジy=8 | 0.6 | 観察できる境界の説明例 |
| ROI高さ20 px、唯一のエッジy=14 | 0.3 | 低い可視液位の説明例 |
| 同程度に妥当な液体エッジ | 信頼できる座標なし | 曖昧さを確認し、合格するエッジを選ばない |
| ラベルや飽和で隠れた境界 | 信頼できる座標なし | 観察不能を保持し、容量を推測しない |
曖昧な境界を判定しない
同程度に妥当な境界がある結果は、合格する座標を選ばず、確認用に保持します。ソースで確認した固定工位ケースは、同じ強さの液体エッジをReviewとして扱い、隠れた正しい液面を推測しません。量産試験を提案する際は、受入正解を見る前に曖昧さの規則を決めます。泡、壁反射、揺れで生じる追加エッジには、撮影条件の変更や別センサーが必要な場合があります。都合のよいエッジだけが残るまでコントラストしきい値を上げる操作は、固定した全不良群と観察不能群に対して試験しない限り、有効な修正ではありません。
管理した照明比較
容器と撮影条件を固定し、境界の元画像証拠を比較します。
- 容器と正解区分を識別する
- 基準照明と候補照明で撮る
- 唯一の境界と競合境界を比較する
- 構成を固定するか曖昧さを保持する
照明とROIを固定する
対になった証拠が再現可能な境界を支持したら、照明幾何、暖機挙動、露光、ROI座標、極性、観察可否の規則を固定します。次の技術者が比較を再現できるように、基準と選んだ候補を両方保持します。元画像が合意した観察条件を満たしてから、保存画像の処理フローへ進みます。撮影と照明で現れなかった境界をアルゴリズムは復元できません。Deyi Visionの処理評価では、実際に対応するノードとランタイムを案件ごとに確認します。本記事は照明試験と座標代理値を示し、完了したライン試験、稼働可能なブラウザー処理器、充填容量保証ではありません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Image ThresholdingOpenCV確認日
- Contours: Getting StartedOpenCV確認日
- Deyi Vision Vision WorkbenchDeyi Vision確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- 画像処理 照明
- マシンビジョン照明の選び方
- マシンビジョン照明の種類
- マシンビジョン照明の基礎
- 反射金属傷検査 照明ルート
- バックライト vs 同軸照明
- 自動車金属表面の欠陥検査
- Metal and Surface Inspection · 英語の参考資料
- OPT 画像処理用照明 代替
- 無効データを隠さず平場補正を校正する
- 赤・青・白の照明を欠陥コントラストで比較する
- OCR ラベル照合:照明と項目領域
- 開いた包装内容の照明とROIを選ぶ手順
- 反射抑制の偏光A/B試験を行う
- 封口・接着剤外観:照明と経路 ROI
- SKU・色分選:照明と物体マスク
- ストロボ光が露光窓内に入ることを確認する
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- 表面欠陥検査:画素密度と動体ぶれ
- 表面欠陥検査:照明と ROI の検証
- 表面欠陥検査:誤警報の切り分け