この試験で確認すること
照明と光学系を整えてから安定したシェーディングを補正します。飽和画素や変化する影は補正マップで復元できません。
本稿はメーカーに依存しない立上げ試験の方法です。設定変更前に、使用するカメラ、レンズ、センサ、制御装置の型式別マニュアルを確認してください。計算表の数値は仮定例であり、Deyi Visionの実測結果や製品仕様ではありません。
不要なパターンがセンサに対して固定されているかを先に確認します。撮像系を変えずに基準面を動かしたり回したりし、模様の位置を比較します。ターゲットに追従する模様は基準面に由来し、変化する影は照明や配置の調査が必要です。補正マップは再現する応答のためであり、あらゆる表面を一様に見せるためではありません。
適用条件
線形の生データと視野全体を埋める非飽和の均一ターゲットを使います。カメラ内補正は型式ごとに異なるため対応方法を確認します。
補正をソフトウェア、カメラ、フレームグラバのどこで行うかを選び記録します。この計算表はソフト処理の説明例で、メーカー機器に入力する係数ファイルではありません。ハードウェア校正は対応する型式別手順を使います。補正段を知らずに重ねないでください。既に除去したオフセットを再び引くと、検査するデータが変わります。
試験機材と記録
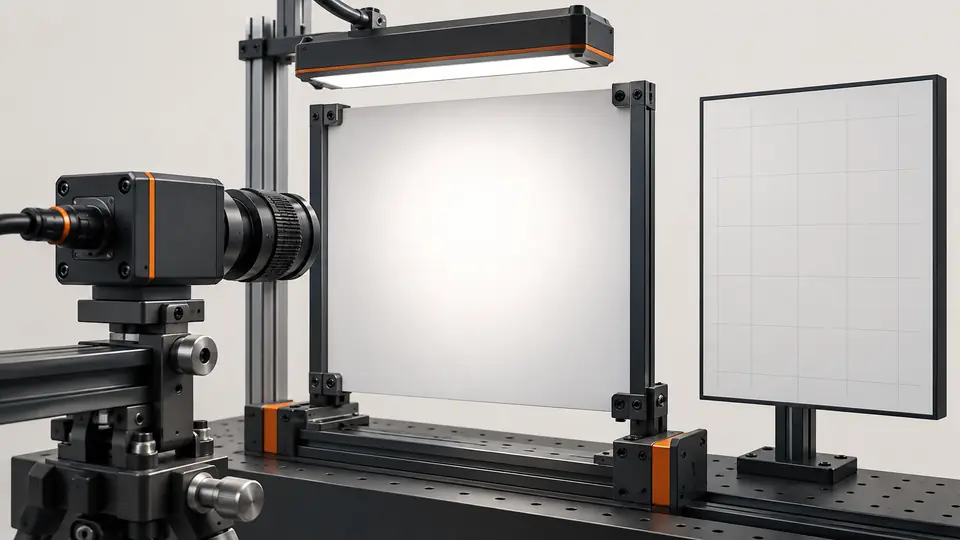
暗条件、拡散基準、生画像保存、マップ版管理を用意します。暖機し露光、ゲイン、絞り、ROI、照明を固定します。
基準面を識別し、校正撮像前に模様、傷、汚れを調べます。レンズのシェーディングと照明配置は実際の検査と同じ状態にします。温度状態と撮像処理を記録してください。自動表示正規化は勾配を隠すため、基準面の適否を判断する前に生のラインプロファイルと飽和画素を確認します。
試験手順
- 本番設定で暗画像32枚と均一明画像32枚を平均する。
- 基準の汚れ、勾配、飽和を確認する。
- 分母が有効な画素だけを補正し、不良画素マスクと生データを残す。
- 別の均一標準と実欠陥で確認し、レンズや照明変更後に再校正する。
平均化する前に暗画像と明画像を個別に確認します。動き、照明の断続、背景の不安定さは画像をまとめるだけでは直せません。不採用画像と理由は有効な校正セットから分けて残します。暗撮像では確実に遮光し、明基準面は視野全体でセンサの有効範囲に収まることを確認してください。
仮定条件による計算表
仮定例の暗値10 DN、明値130 DN、生値100 DN、基準160 DNから補正値120 DNを得ます。ゼロに近い分母は無効にし、無制限に増幅しません。
corrected = (raw - dark) * reference_level / (flat - dark)
Example: (100 - 10) * 160 / (130 - 10) = 120
Do not divide where flat - dark is near zero; flag invalid pixels.| 項目 | 仮定値 | 意味 |
|---|---|---|
| 暗オフセット | 10 DN | 遮光時に測る |
| 明値から暗値を減算 | 120 DN | 有効な応答分母 |
| 補正例 | 120 DN | 仮定の生値100 DN |
分母は暗レベルを超える有効な応答を表す必要があります。応答不足の画素は過大な補正係数を作らず無効とします。マスクを後続検査まで追跡し、隠された領域が気付かず合格扱いにならないようにします。表示スケールを変えずに補正前後の値を比べ、どの段でオフセットを引くか確認してください。
試験の流れ
試験の流れ
暗画像と明画像を検証し、版管理した補正マップを作ります。
- 暗画像
- 平場画像
- マップ
- 検証
手順図はバージョンを管理したデータ経路として読みます。暗基準、明基準、マップ、マスクを同じ構成記録に関連付けます。補正を再現または解除できるよう、未補正画像も結果と共に保存します。対応するレンズ、露光、光源構成が不明なら、ファイル名を変えただけでは十分なバージョン管理になりません。
結果の読み方
結果の読み方
補正前後の濃淡を比較し、無効領域を実測値として埋めません。
- 生シェーディング
- 補正後
- ノイズ
- 無効マスク
マップの評価には生成に使った画像ではなく別の基準撮像を使います。中央と隅の残留模様だけでなく、大きなゲイン補正がかかる領域のノイズも調べます。代表的な良品と不良品を未補正・補正後の両処理に通してください。背景が平坦になる効果は、対象欠陥を区別でき検査判定が信頼できる場合にのみ有効です。
トラブルシューティング
- 補正後に基準表面の模様が出るなら均一標準を見直す。
- 隅のノイズが増えるなら過大な補正ゲインを疑い照明を改善する。
ウォームアップで基準画像が変化する場合、係数を作り直す前に記録した運転状態を比較します。補正で欠陥が消えるなら、校正ターゲットに似た模様がなかったかを調べます。ある構成では改善し別の構成では悪化するなら、構成選択と対応付けを確認します。表示が滑らかに見えるだけで旧マップを使い続けないでください。
受入判定と引継ぎ
独立画像で残留不均一と欠陥試験の事前基準を満たします。マップ、マスク、設定、日付を保存し、関連条件変更後は古いマップを使用しません。
生データ、設定、試料ID、判定限界を一式で保存してください。関連製品と事前準備のガイドを参照し、記録した要件をDeyi Visionに相談できます。
マップを採用するときは、保存した光学配置、撮像設定、試験済み動作条件という有効範囲を明示します。アプリ再起動後に意図したマップとマスクが読み込まれ、校正不足が識別できることを確認します。関連構成変更時の再校正条件を定めてください。校正ファイルと最良プレビューだけでなく、独立した検証画像と生の失敗証拠を引き継ぎます。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Flat-Field CorrectionBasler確認日
- Flat-Field Correction for Interface CardsBasler確認日
部品と選定の参考資料
- マシンビジョン照明の種類
- マシンビジョンレンズ選択ガイド
- 画像処理 照明
- マシンビジョン照明の選び方
- マシンビジョン照明の基礎
- 反射金属傷検査 照明ルート
- バックライト vs 同軸照明
- 自動車金属表面の欠陥検査
- Metal and Surface Inspection · 英語の参考資料
- OPT 画像処理用照明 代替
- 可視液面境界の照明とROIを比較して設定する
- 赤・青・白の照明を欠陥コントラストで比較する
- OCR ラベル照合:照明と項目領域
- 開いた包装内容の照明とROIを選ぶ手順
- 反射抑制の偏光A/B試験を行う
- 封口・接着剤外観:照明と経路 ROI
- SKU・色分選:照明と物体マスク
- ストロボ光が露光窓内に入ることを確認する
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- 表面欠陥検査:画素密度と動体ぶれ
- 表面欠陥検査:照明と ROI の検証
- 表面欠陥検査:誤警報の切り分け